Los convertidores LLC (inductor-inductor-condensador) en configuración de medio puente o puente completo en el lado primario son habituales en aplicaciones de alta potencia que exigen aislamiento y priorizan la eficiencia, según el voltaje y la potencia en juego. Las aplicaciones LLC que no necesitan un lazo de control cerrado pueden resolverse con implementaciones simples y de bajo costo, explicó Björn Görner, del equipo Power Design Services de Texas Instruments, en la serie Power Tips de EDN.
Para los controladores LLC de lazo cerrado hay varias opciones en el mercado, con funciones de protección y una salida regulada con precisión de ±3%. En aplicaciones de lazo abierto que toleran una salida no regulada de ±10%, muchas de esas funciones sobran, y a menudo cuesta trabajo desactivar algunas para que un diseño de lazo abierto funcione.
¿Qué necesita un controlador LLC de lazo abierto?
Las funciones de un controlador LLC de lazo abierto se dividen en obligatorias y opcionales. Las obligatorias son arranque suave, entrada de habilitación, protección por sobrecorriente (OCP) con limitación ciclo a ciclo (en modo hiccup o con bloqueo) y el manejo de la etapa de potencia del lado primario. Entre las opcionales están la salida de power good, el bloqueo por sobretensión y subtensión, y el manejo de los rectificadores síncronos.
La familia de dispositivos lógicos programables de Texas Instruments (TPLD) puede implementar esas funciones como una solución económica para aplicaciones de lazo abierto. La figura 1 es el diagrama de bloques del TPLD2001-Q1. Incluye varios bloques lógicos, osciladores internos con frecuencia de reloj de hasta 25 MHz, una máquina de estados y comparadores analógicos, lo que lo hace calzar con lo que pide un controlador LLC de lazo abierto.
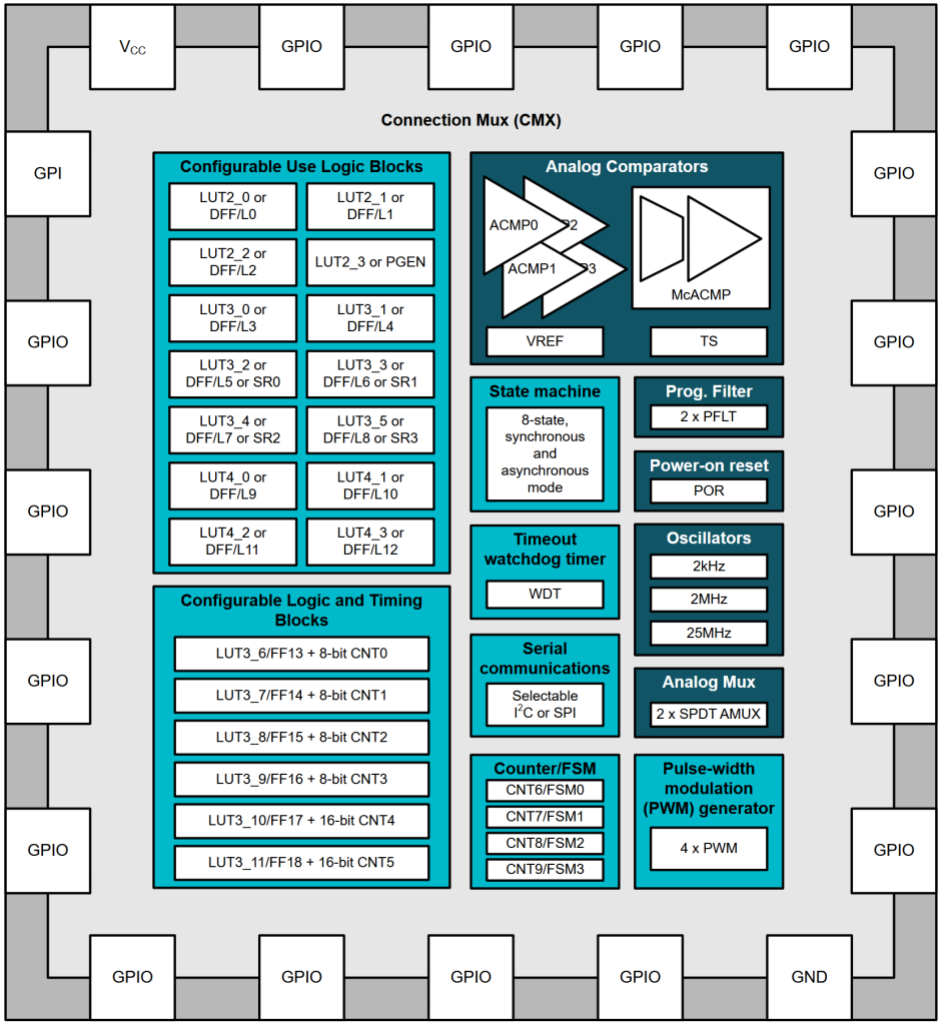
Figura 1. Diagrama de bloques con los componentes disponibles en el TPLD2001-Q1. Fuente: Texas Instruments.
Implementación en lazo abierto
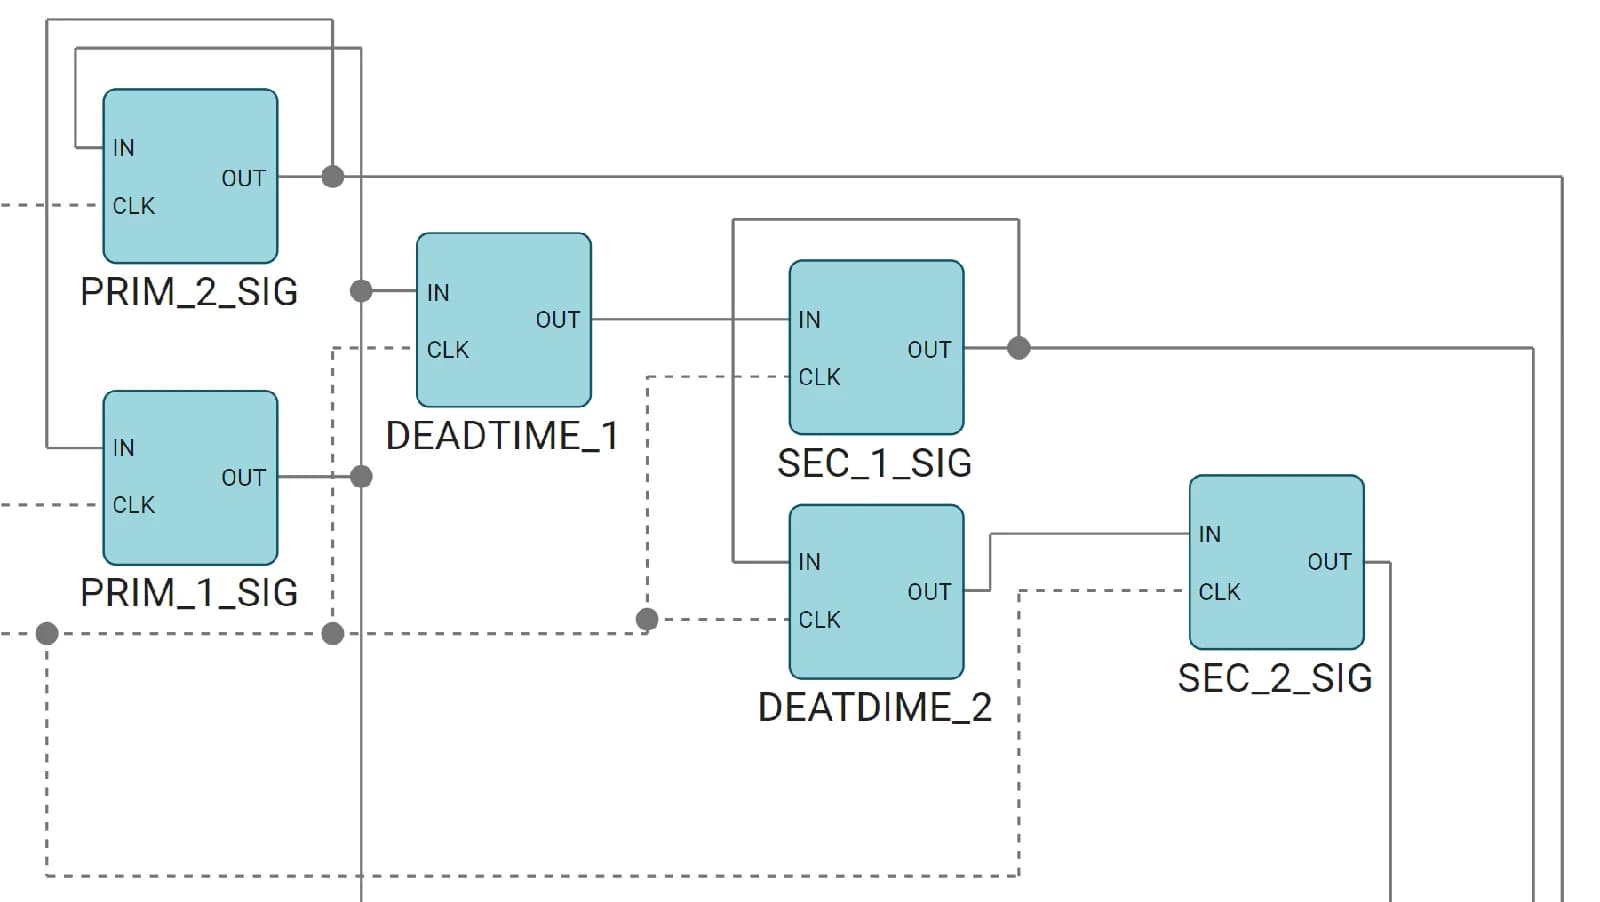
Generar las señales de control para las etapas de potencia es simple. Para frecuencias de conmutación bajas se pueden usar los generadores internos de modulación por ancho de pulso (PWM), pero las frecuencias más altas requieren un enfoque basado en lógica. Una opción es un ring buffer clásico armado con bloques one-shot configurables, que generan dos señales invertidas para el lado primario y agregan el tiempo muerto. La figura 2 muestra una implementación que genera las dos señales de control del primario y otras dos para manejar los rectificadores síncronos del secundario, con bandas muertas ajustables entre primario y secundario.
Figura 2. Esta implementación de ejemplo genera cuatro señales de salida con banda muerta ajustable, todo dentro de un solo TPLD2001-Q1. Fuente: Texas Instruments.
Así no hace falta un controlador especializado de rectificación síncrona. Un canal comparador puede medir la corriente del primario y activar la rectificación síncrona en cuanto la corriente de entrada del convertidor supera un umbral de decisión.
La figura 3 muestra un diseño de ejemplo con rectificación síncrona sin controlador especializado. Los medios puentes integrados LMG2104-Q1 simplifican la implementación en el TPLD, porque ellos mismos se encargan del tiempo muerto del lado primario.
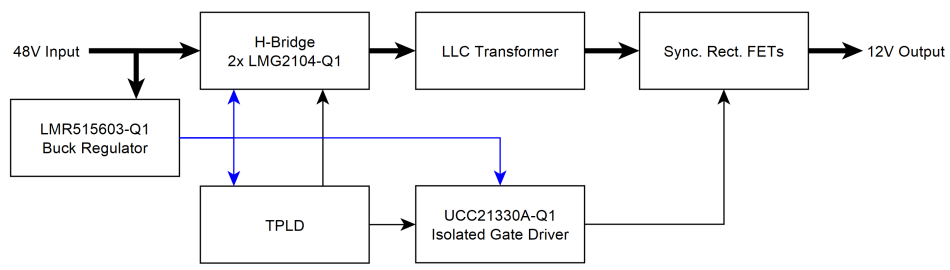
Figura 3. Esquema general de un diseño de ejemplo que usa el TPLD2001-Q1 de TI como controlador. Fuente: Texas Instruments.
Protección por sobrecorriente con los comparadores
La OCP se logra con los comparadores internos, que desactivan la conmutación si la corriente del primario sube demasiado. La cantidad de compuertas lógicas disponibles permite limitar la corriente ciclo a ciclo, saltándose ciclos cuando la corriente del primario llega a un límite fijado (figura 4). Pasado cierto tiempo, la lógica de control entra en modo hiccup o en bloqueo, algo que se implementa con facilidad usando uno de los one-shot o de los contadores del TPLD. Además, durante el arranque suave la rectificación síncrona queda desactivada, lo que evita que circule corriente no deseada desde la salida hacia la entrada del convertidor.
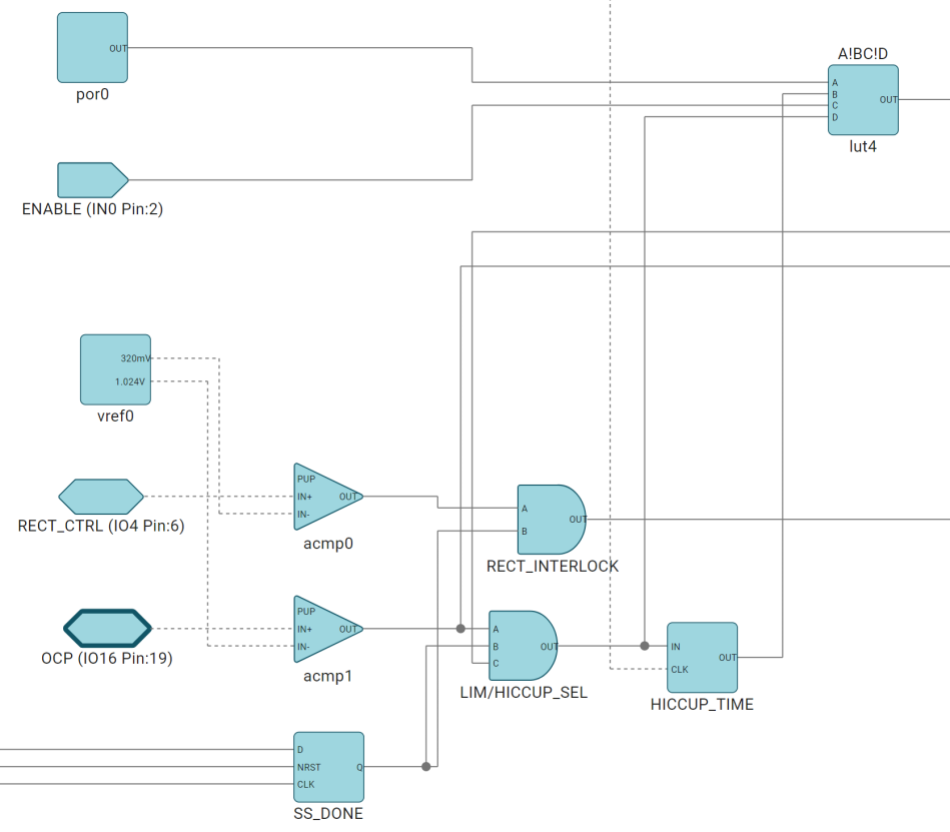
Figura 4. Esta implementación de ejemplo del límite de corriente también cabe dentro del TPLD2001-Q1. Fuente: Texas Instruments.
Una entrada de habilitación completa los requisitos de conexión y reinicia el dispositivo, para que pase por el arranque suave cada vez que se habilita. En dispositivos con varias entradas analógicas es fácil sumar bloqueo por subtensión y protección por sobretemperatura.
Límites del TPLD y cómo sortearlos
Estos dispositivos lógicos programables tienen limitaciones, aunque muchas se resuelven con facilidad. Con los generadores PWM internos, la frecuencia máxima queda bajo 100 kHz por el valor fijo del contador del periodo.
Como la topología LLC de lazo abierto no necesita variar el ciclo de trabajo ni la frecuencia, se puede armar un generador de señales de control propio con las celdas lógicas del TPLD2001-Q1 y llegar a la frecuencia de salida que se busque. Un reloj de 25 MHz alcanza para generar tiempos muertos adecuados y frecuencias de salida de hasta unos 500 kHz. Se puede ir más arriba, pero el tiempo muerto pasa a ser un porcentaje cada vez mayor del ciclo de conmutación y la eficiencia baja.
Si se usan controladores de rectificación síncrona y etapas de potencia integradas, que manejan su propio tiempo muerto, esa pérdida de eficiencia deja de ser un problema. La figura 5 muestra la forma de onda de conmutación del diseño de ejemplo, con un TPLD controlando el lado primario y la rectificación síncrona.
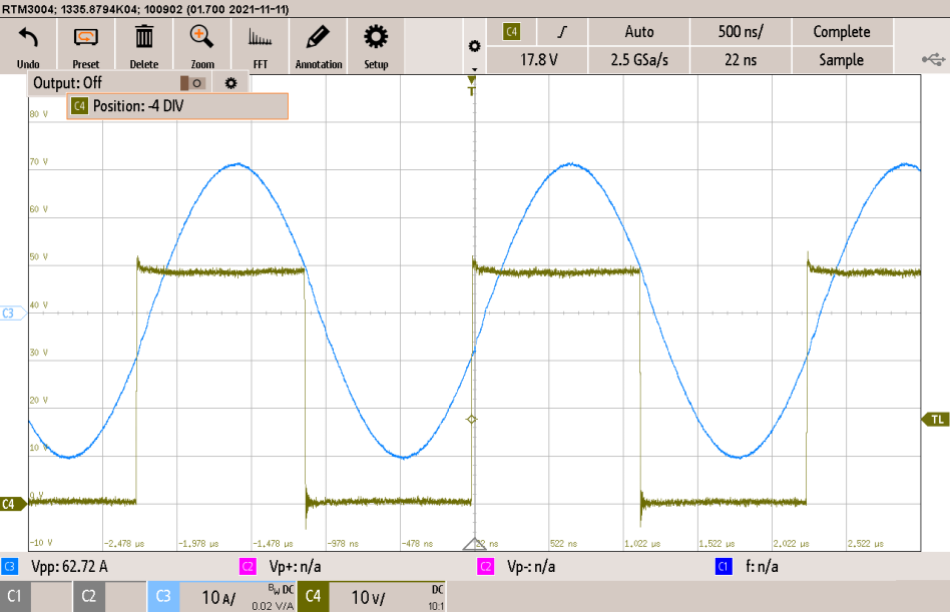
Figura 5. Gráfico del diseño de ejemplo con el nodo de conmutación y la forma de onda de corriente. Fuente: Texas Instruments.
¿Y si alcanza con un dispositivo más chico?
Si no se necesitan más de dos entradas analógicas, el TPLD1202-Q1 es una opción. Como trae un solo comparador, sus entradas van multiplexadas y resultan demasiado lentas para la OCP. Los comparadores analógicos discretos del TPLD2001-Q1 son lo bastante rápidos para implementar la OCP y sirven para otras funciones, como el control simple de la rectificación síncrona descrito antes. Si la OCP es la única función analógica que se necesita, el TPLD1202-Q1 puede servir en aplicaciones más sensibles al costo.
Según Görner, la familia TPLD tiene flexibilidad suficiente para implementar mecanismos de control relativamente complejos en convertidores de potencia, y las aplicaciones LLC sin lazo cerrado pueden aprovechar una implementación simple y barata. El consejo parte de una solución que funciona, pero según los requisitos del sistema (operación bidireccional o frecuencias de conmutación más altas, por ejemplo) algunas limitaciones del dispositivo pueden obligar a otro enfoque. En ese caso, el microcontrolador MSPM0 de TI pasa a ser una alternativa.
Görner suma ocho años diseñando soluciones de potencia a medida y diseños de referencia, con foco en aplicaciones automotrices, y expone con frecuencia en los Power Supply Design Seminars que Texas Instruments organiza dos veces al año.