Saltar al contenido
Etiqueta

#manipulacion

13 notas publicadas

Runway presenta Praxis-1, un modelo de pesos abiertos para robots
Robótica

Runway presenta Praxis-1, un modelo de pesos abiertos para robots

El modelo aprende sobre todo de video en tercera persona y ya lo prueban Noble Machines, Standard Bots y Ultra en su propio hardware antes del lanzamiento público.

The Robot Report
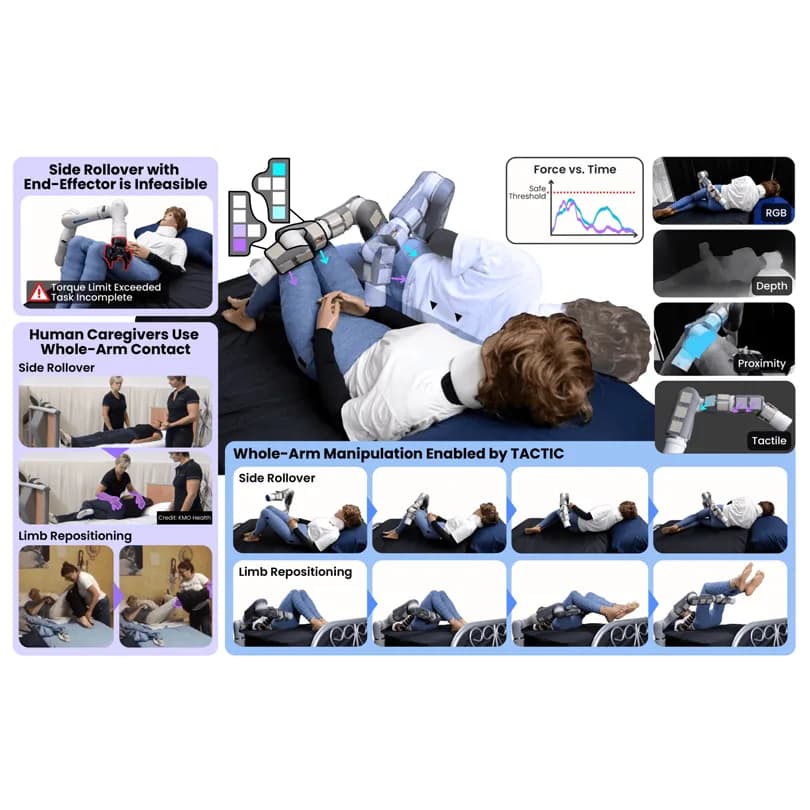
TACTIC usa todo el brazo del robot para mover un maniquí
Robótica

TACTIC usa todo el brazo del robot para mover un maniquí

El controlador del Toyota Research Institute combina cámara RGB-D, tacto distribuido y cinemática analítica para anticipar cómo se forman, deslizan y se rompen los contactos.

Toyota Research Institute
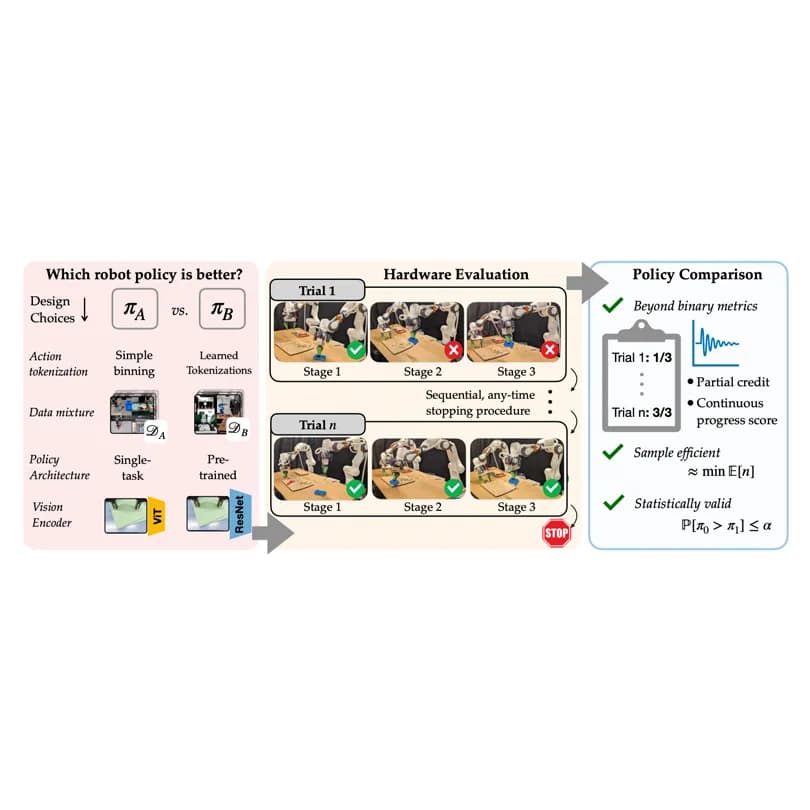
Un test secuencial recorta hasta 70% las pruebas con robots reales
Robótica

Un test secuencial recorta hasta 70% las pruebas con robots reales

El Toyota Research Institute propone comparar políticas de manipulación con inferencia válida en cualquier momento, y detener el experimento apenas la evidencia alcanza la confianza pedida.

Toyota Research Institute
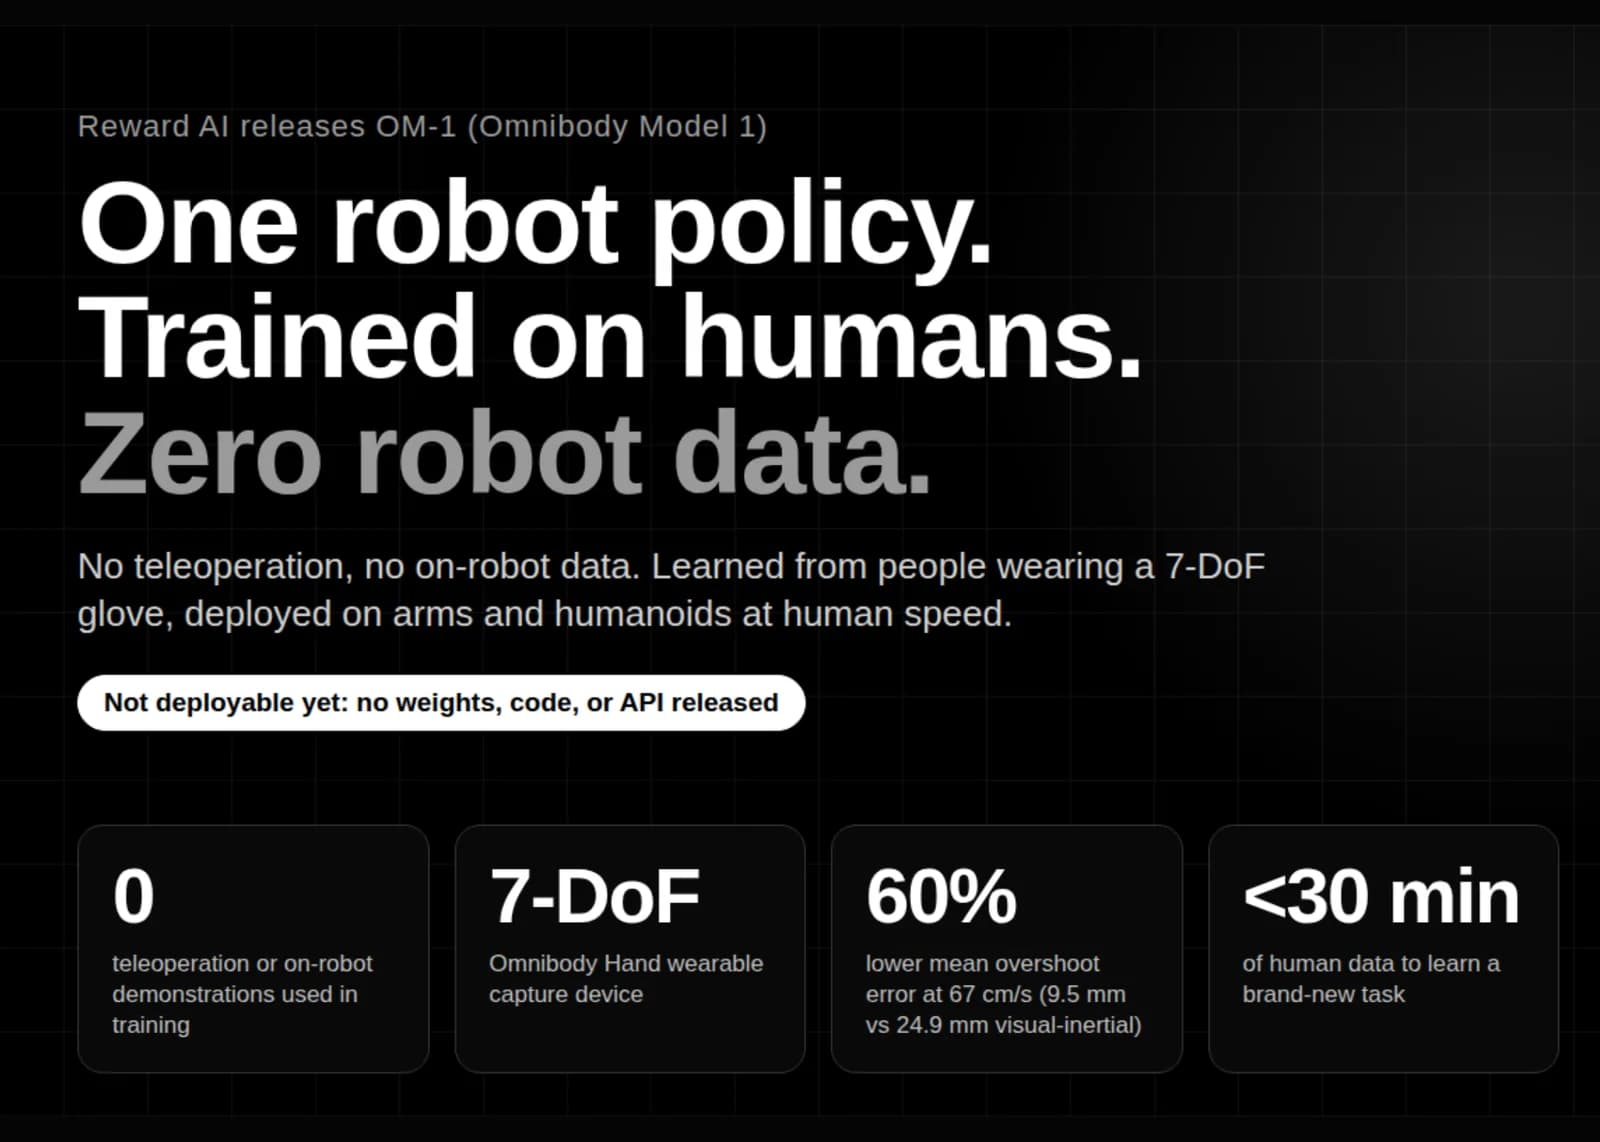
OM-1 entrena robots solo con demostraciones humanas
IA

OM-1 entrena robots solo con demostraciones humanas

La política de manipulación de Reward AI aprende de personas que usan un guante sensorizado y después corre en brazos industriales y humanoides, sin teleoperación ni datos tomados desde el robot.

MarkTechPost
UltraSense propone medir el tacto robótico con ultrasonido
Robótica

UltraSense propone medir el tacto robótico con ultrasonido

La empresa dice que sensar bajo la piel evita el desgaste que sufren las capas eléctricas pegadas a la superficie, y muestra cifras de resolución y de fuerza.

The Robot Report
Por qué un humanoide da un salto mortal y no dobla una camisa
Electrónica

Por qué un humanoide da un salto mortal y no dobla una camisa

El salto es una secuencia ensayada y previsible, mientras la ropa cambia de forma en cada intento. Por eso la mano quedó como la pieza más difícil del robot doméstico.

Interesting Engineering
GPT-6 Astra completa 7 de 100 tareas con brazos robóticos
IA

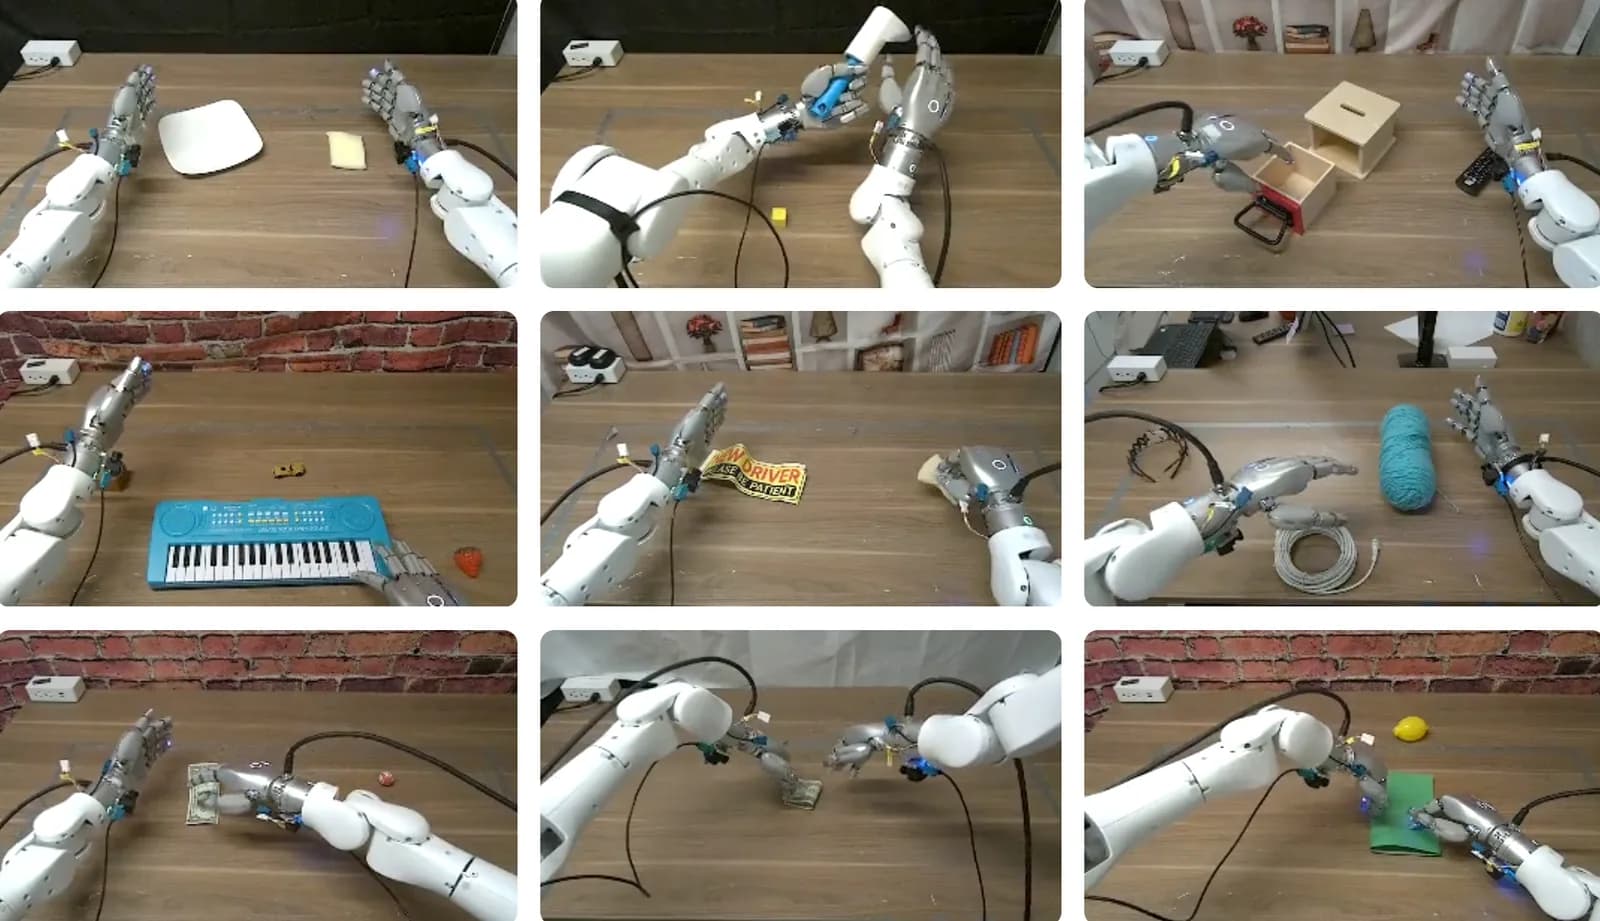
GPT-6 Astra completa 7 de 100 tareas con brazos robóticos

El modelo de OpenAI terminó 7 de las 100 pruebas de manipulación de StationeryBench, mientras MolmoAct2 no cerró ninguna con el mismo robot de dos brazos.

The Decoder
30.000 horas de tacto para robots con manos más diestras
Robótica

30.000 horas de tacto para robots con manos más diestras

Laboratorios académicos y startups corren por armar bases de datos táctiles masivas, el insumo que a los modelos visión-lenguaje-acción todavía les falta para manipular objetos pequeños.

IEEE Spectrum Robotics
Los humanoides chinos corren más rápido que Usain Bolt
IA

Los humanoides chinos corren más rápido que Usain Bolt

Los Juegos Mundiales de Robots Humanoides cerraron en Beijing con 600 equipos y récords de velocidad, pero la prueba realmente difícil fue tomar porotos con pinzas.

Wired
GEN-1.5 aprende una tarea física con una sola demostración
IA

GEN-1.5 aprende una tarea física con una sola demostración

El modelo de Generalist AI copia una habilidad nueva a partir de 3 a 12 segundos de datos sensoriomotores, sin ajuste fino ni pasos de gradiente, con 59% de éxito promedio.

MarkTechPost
Fricción: la pieza que falta en los modelos de mundo robóticos
Robótica

Fricción: la pieza que falta en los modelos de mundo robóticos

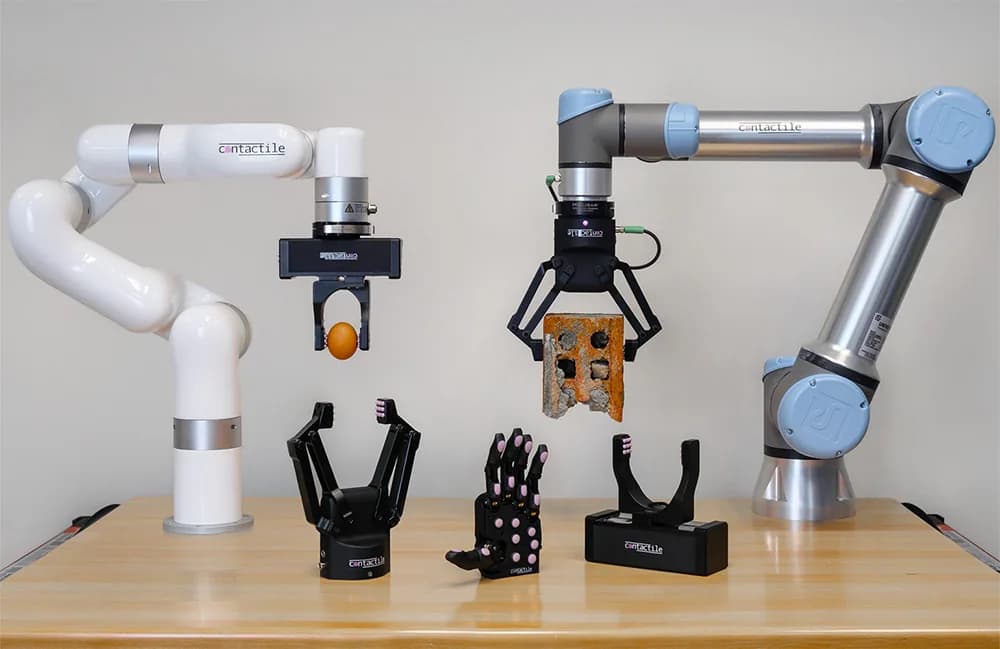
La empresa australiana Contactile propone VμA, una clase de modelos que suma el coeficiente de fricción como entrada directa para que los robots manipulen objetos sin fallar.

The Robot Report
Humanoid lleva su robot a 99% de éxito con RL en pocos días
Robótica

Humanoid lleva su robot a 99% de éxito con RL en pocos días

KinetIQ Ascend usa aprendizaje por refuerzo en el mundo real para pasar del 78% al 99% en manipulación bimanual y elevar 42% el throughput de una línea de bearings.

The Robot Report

Etiquetas relacionadas

Otros temas que aparecen junto a #manipulacion en nuestra cobertura editorial.