
Electrónica
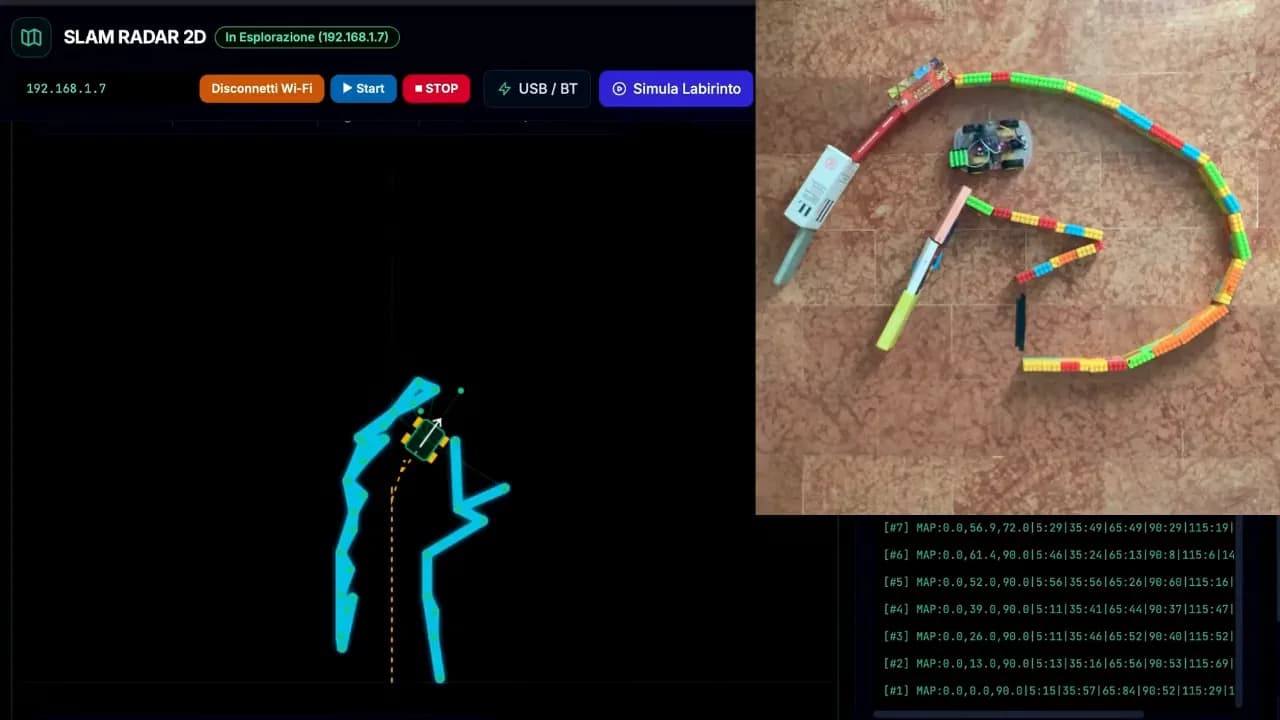
Un auto robot con Arduino se mapea solo con un sensor ultrasónico
Luca Fagioli usa un HC-SR04 montado sobre un servo para que su robot de cuatro ruedas haga SLAM, sin lidar ni sensores de tiempo de vuelo.
Hackaday Robots
60 notas publicadas
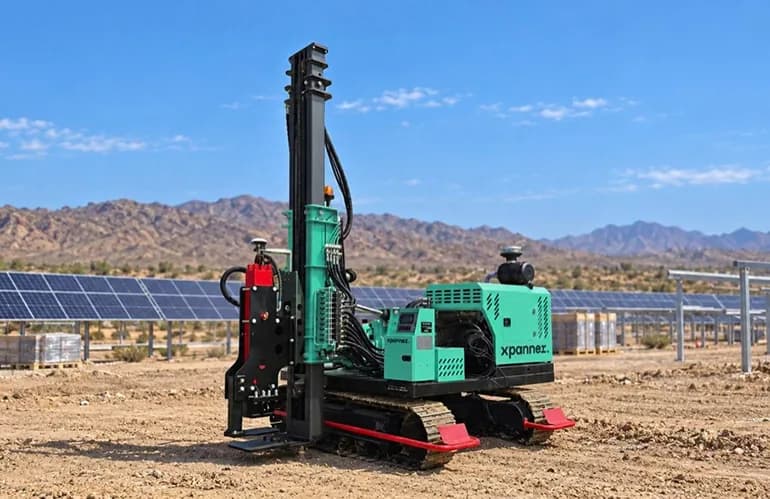
Un solo operador supervisa la máquina, que se ubica con GNSS de alta precisión y registra la posición, profundidad y verticalidad de cada pilote.
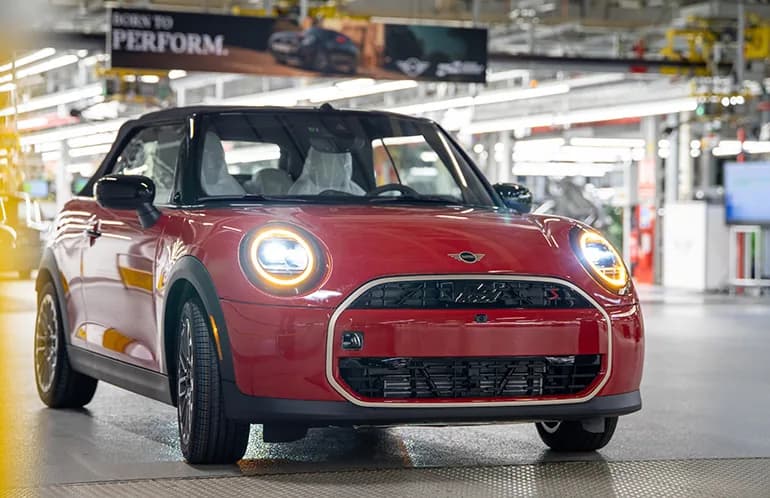
El sistema Automated Driving In-Plant lleva los vehículos recién armados hasta el estacionamiento o el camión en cuatro plantas de Alemania y el Reino Unido.
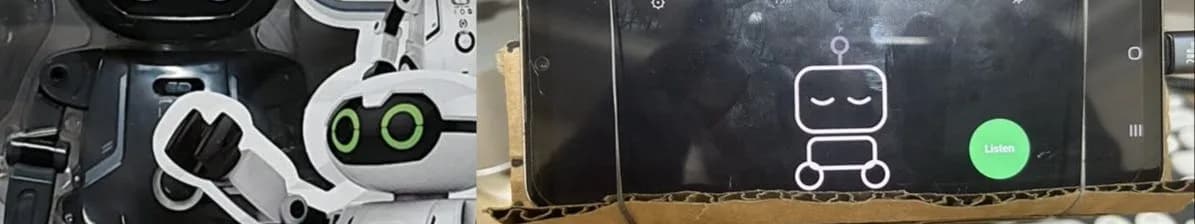
El maker Asten convirtió un Silverlit Maze Breaker en un robot con personalidad, un celular como cara y un modelo Qwen afinado para reaccionar en 200 ms.
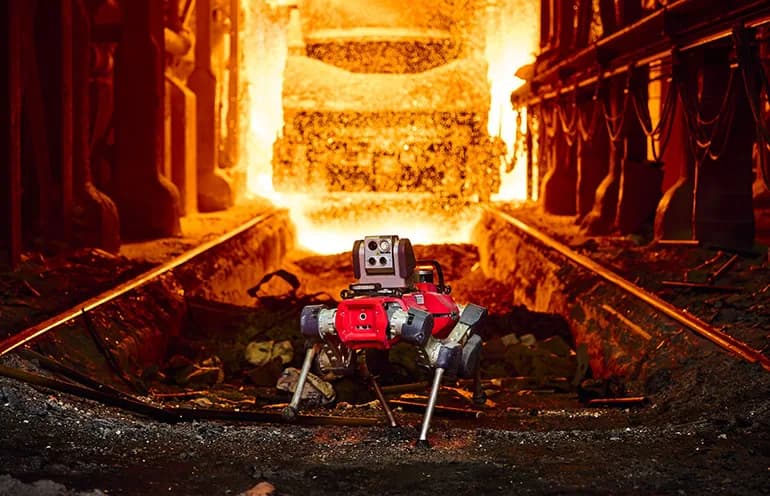
El cuadrúpedo está certificado ATEX e IECEx para inspeccionar plantas de petróleo, gas y químicos donde los robots estándar tienen prohibido entrar.
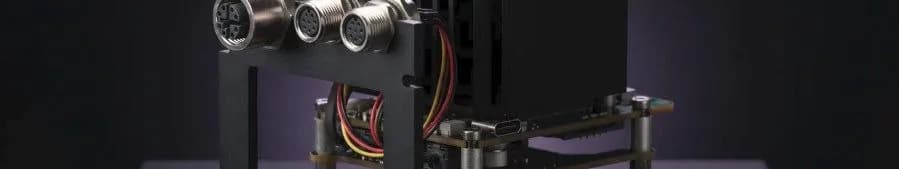
La placa modular conecta cinco sensores MIPI CSI a un módulo con 48 TOPS en INT8 y apunta a humanoides, drones y robots quirúrgicos.
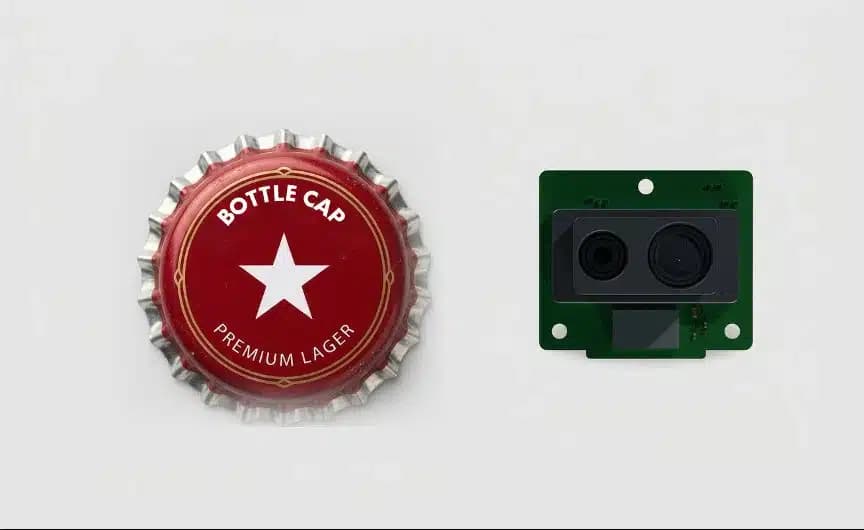
El sensor de estado sólido mide de 5 cm a 1 metro en un abanico de 40 grados y complementa al LiDAR giratorio de largo alcance.
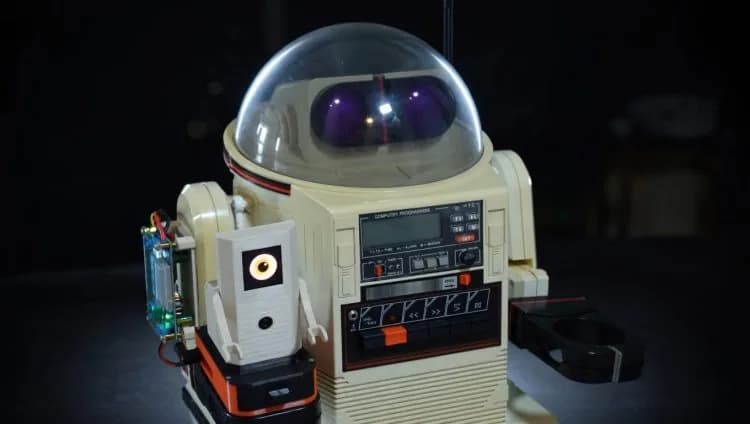
En un FabLab de Miami restauraron el robot mayordomo de Tomy y le montaron Ring-O, un compañero impreso en 3D con cámara IA y un ojo OLED.
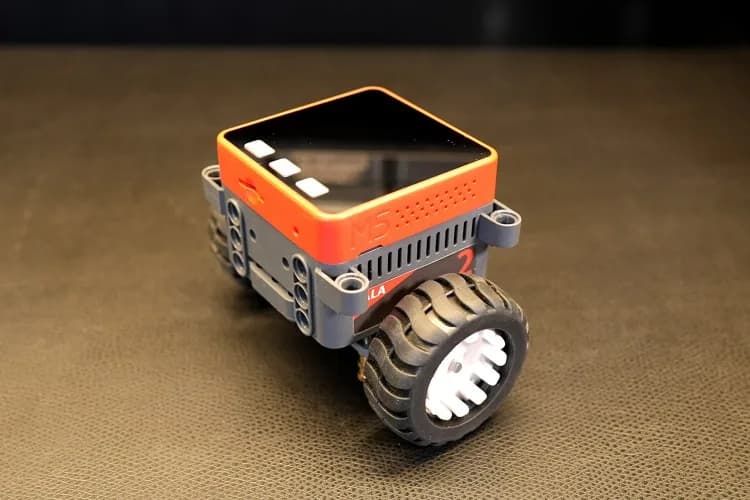
La guía de Make usa el kit M5Stack Bala2-Fire, simulación en el computador y una versión modificada del código de CleanRL.
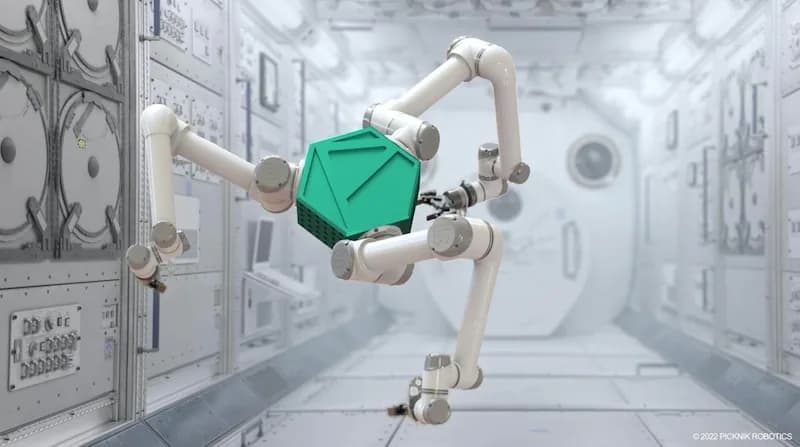
MoveIt seguirá siendo de código abierto y se integrará con las plataformas Dragonwing y las placas Arduino VENTUNO Q.
El sistema ACP decide dónde apoyar manos, codos, rodillas, pies y pelvis, y logró 92,5% de éxito en simulación contra 58,8% del método de comparación.
La ronda Serie C valoriza a la empresa en 4.100 millones de dólares y suma contratistas en siete estados nuevos de EE.UU.
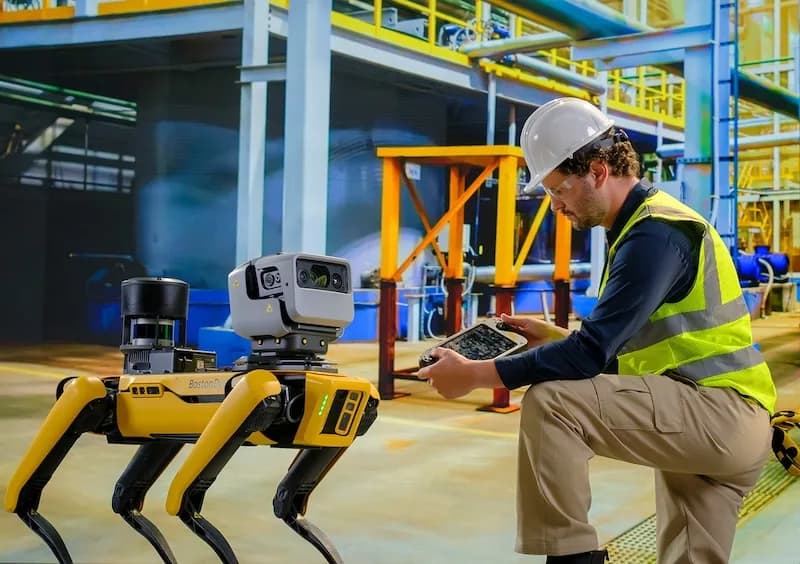
Daniela Shchegelskaya lleva dos años adaptando el cuadrúpedo de Boston Dynamics para inspecciones en zonas de alta tensión y cuenta dónde sigue haciendo falta un ingeniero.
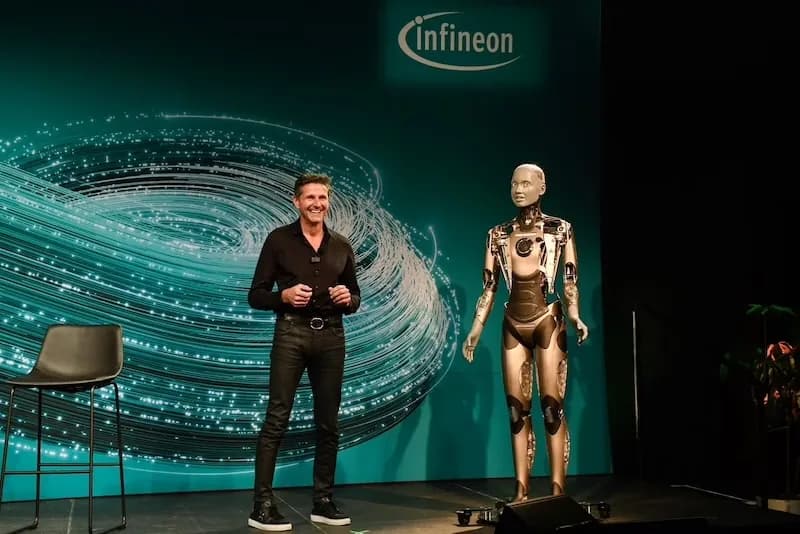
La italiana se impuso entre más de 100 postulantes de 29 países con una técnica de agarre sin ventosas ni pinzas mecánicas.
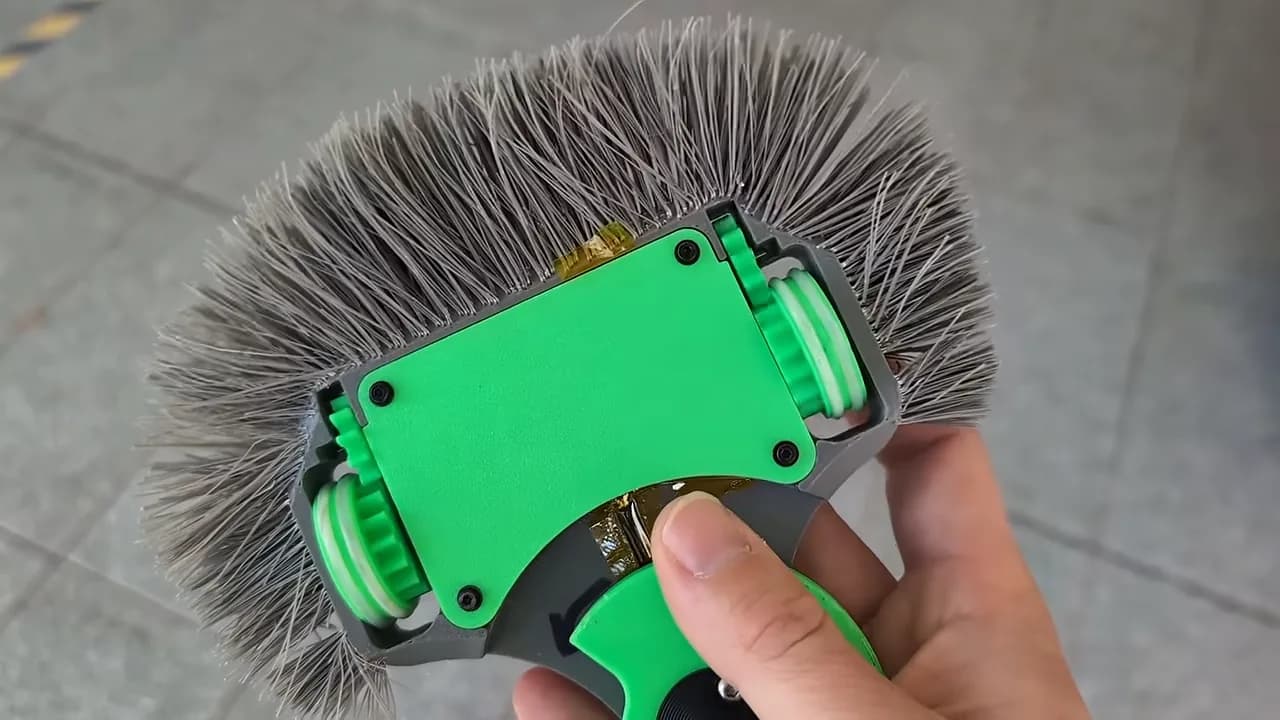
Angus, de Maker's Muse, cambió la carcasa de su robot de 150 gramos por una melena de cerdas de filamento y salió casi intacto de los combates.
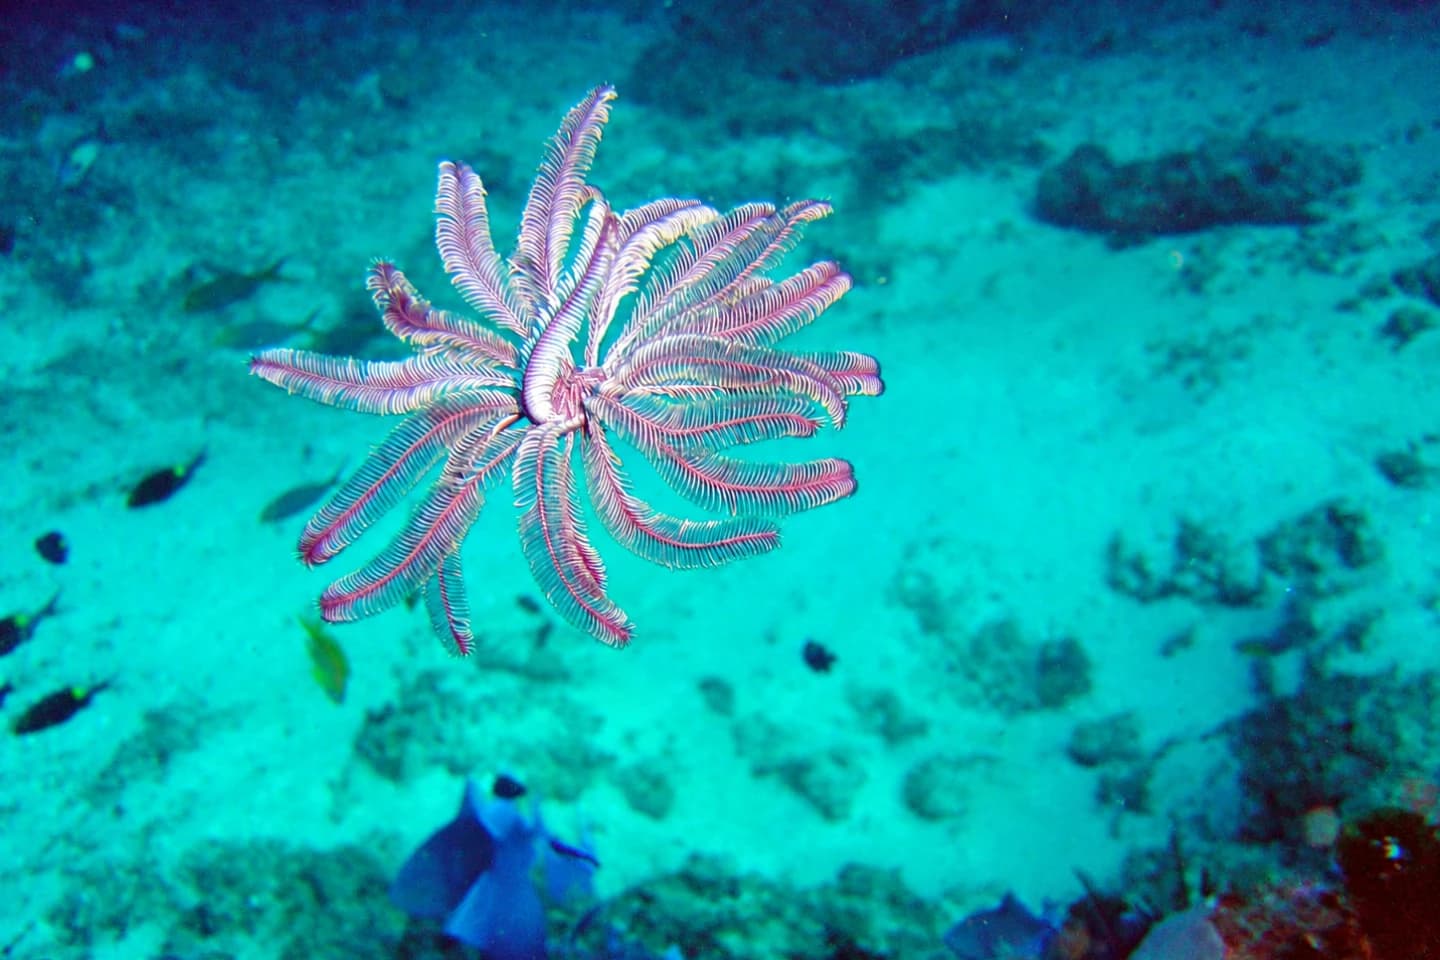
Investigadores de la Universidad Estatal de Carolina del Norte usaron brazos elásticos para que el robot suba, avance y gire sin sumar motores.
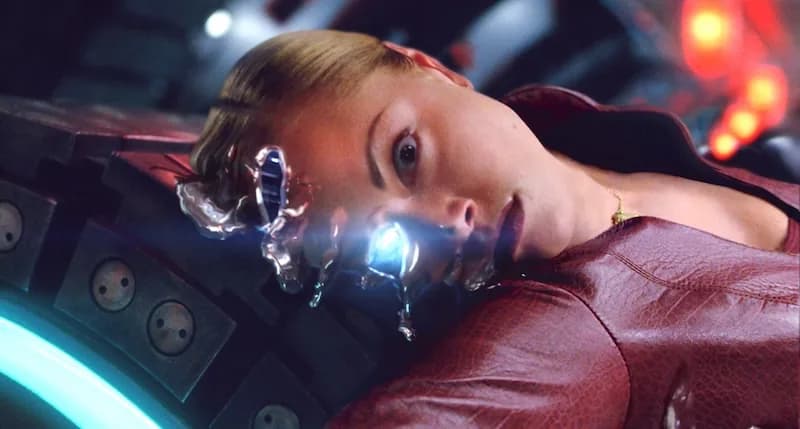
Sus bioactuadores de 1,5 centímetros combinan músculo esquelético de ratón con un andamio de hidrogel diseñado en simulación, y se mueven hasta once veces más que los anteriores.
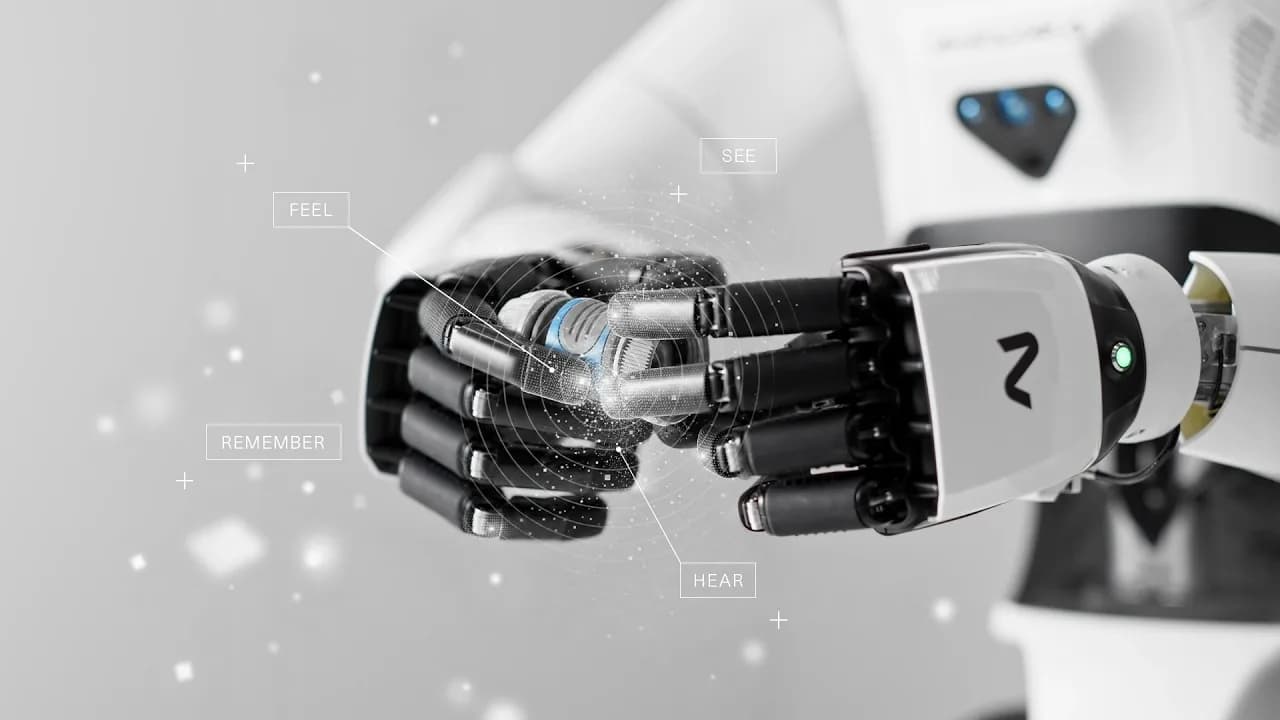
La versión que va a producción en serie trae piel textil, extremidades que reaccionan por separado y el modelo Neuron AI, que mezcla visión, tacto, fuerza y sonido.
Pollen Robotics presentó en el GTC Berlín un bípedo de 25 centímetros con 15 motores, cámara y pico articulado, y su tienda avisa que los pedidos actuales saldrán después de abril de 2027.
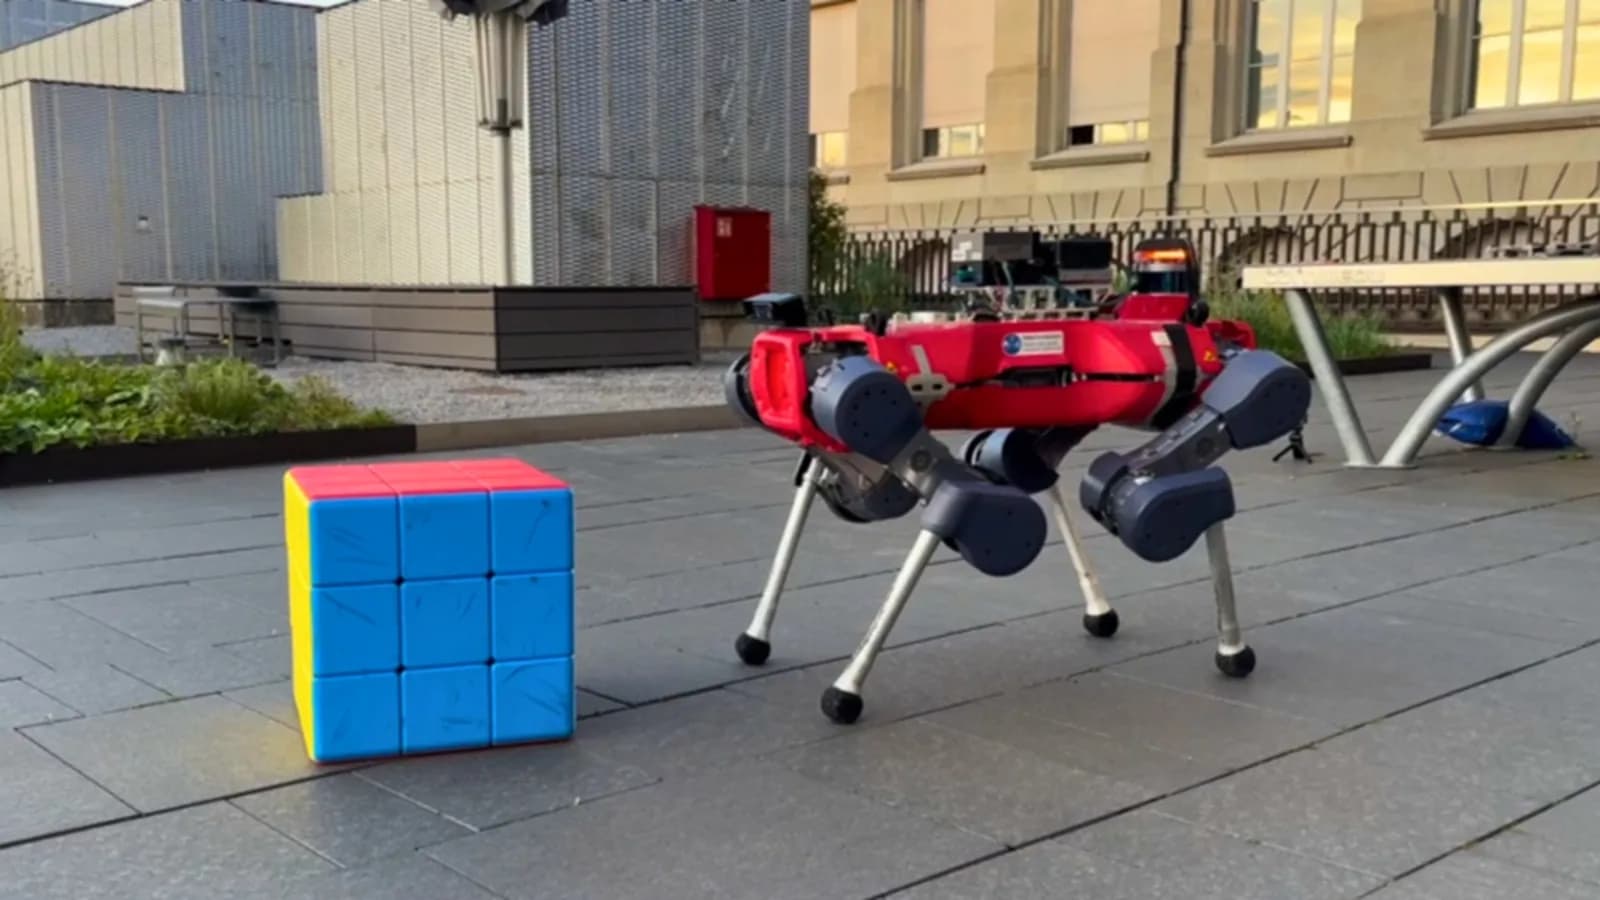
El cuadrúpedo de ETH Zúrich y NVIDIA completó tres soluciones en hardware real, cada una de unos 30 pasos y entre 8 y 9 minutos.
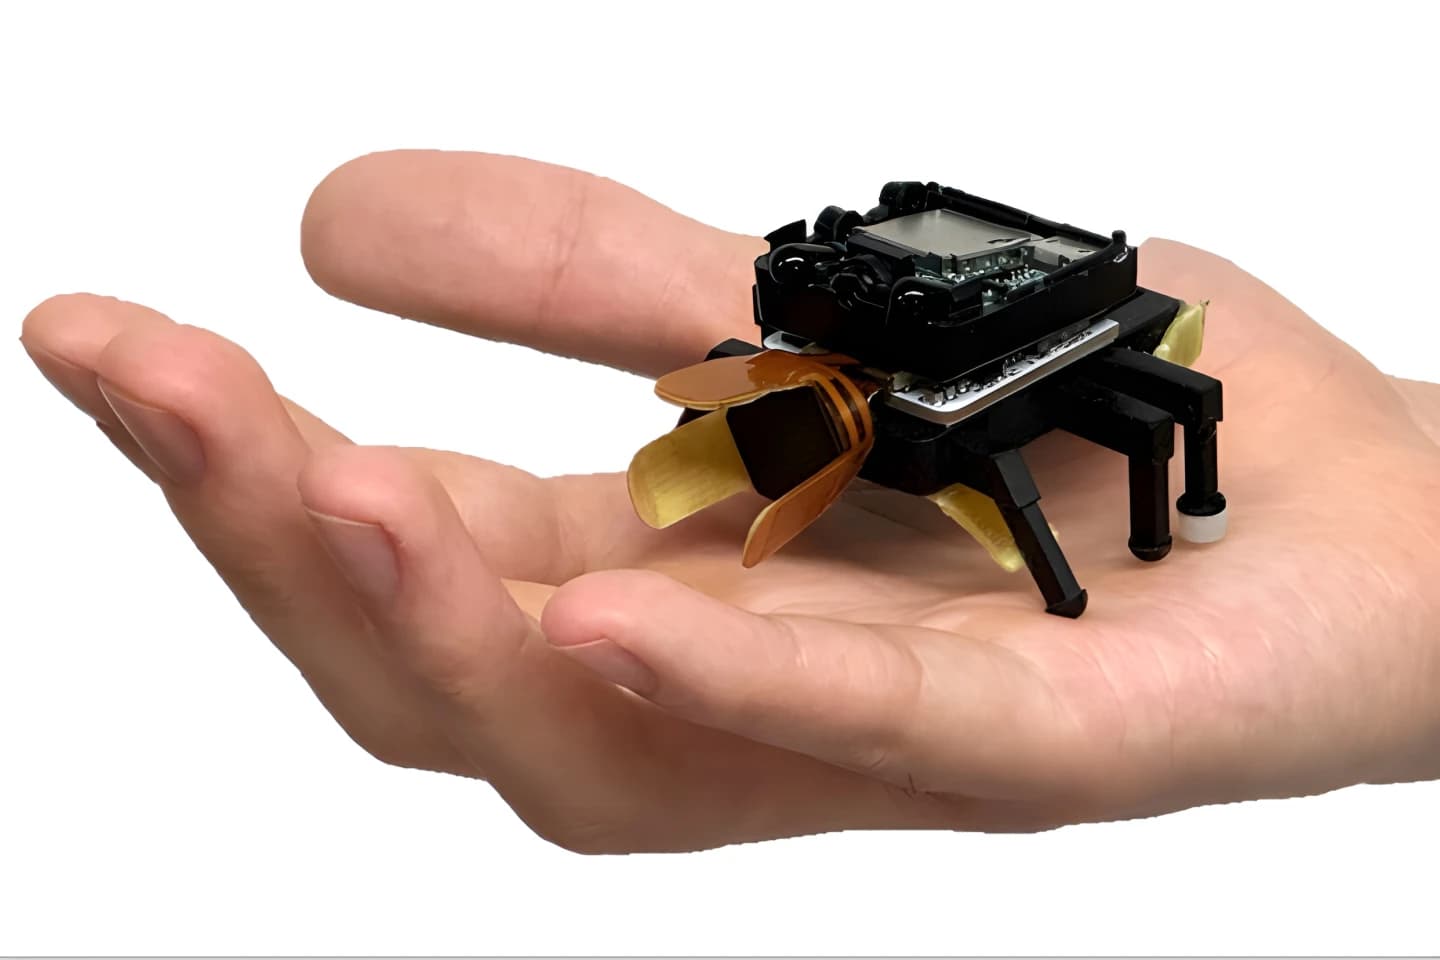
Sus músculos artificiales impresos en 3D se contraen 45% al calentarse a 110 °C, y una cámara le devuelve al operador lo que ve en tiempo real.
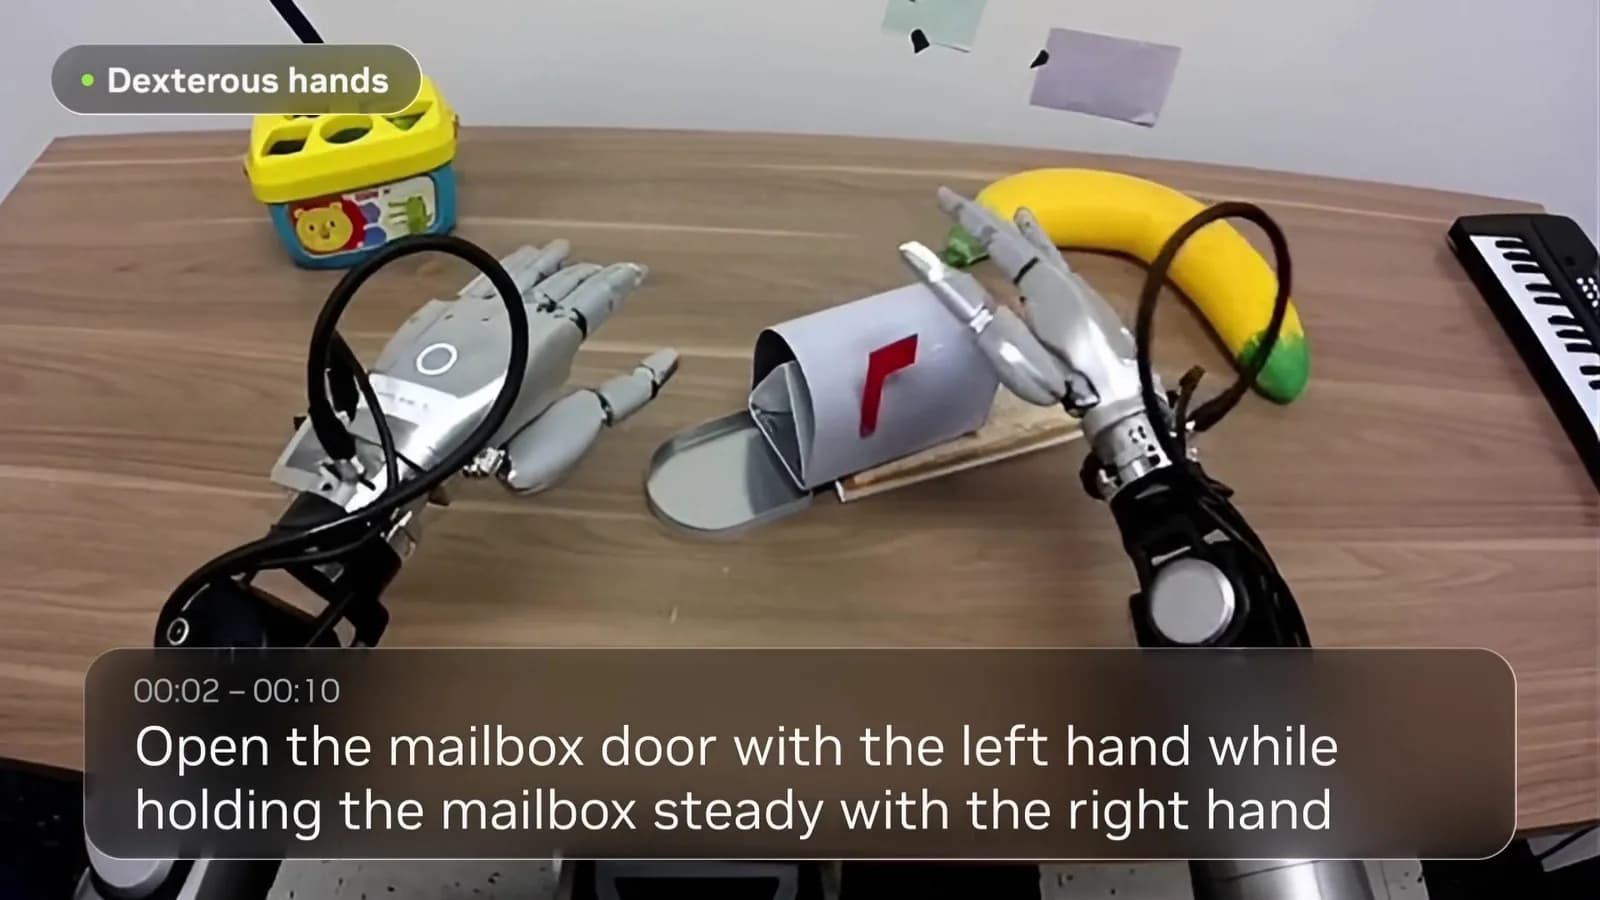
El motor de datos abierto se apoya en tres modelos Qwen3.5 afinados y, según NVIDIA, cuesta 125 veces menos que GPT-6 Astra.
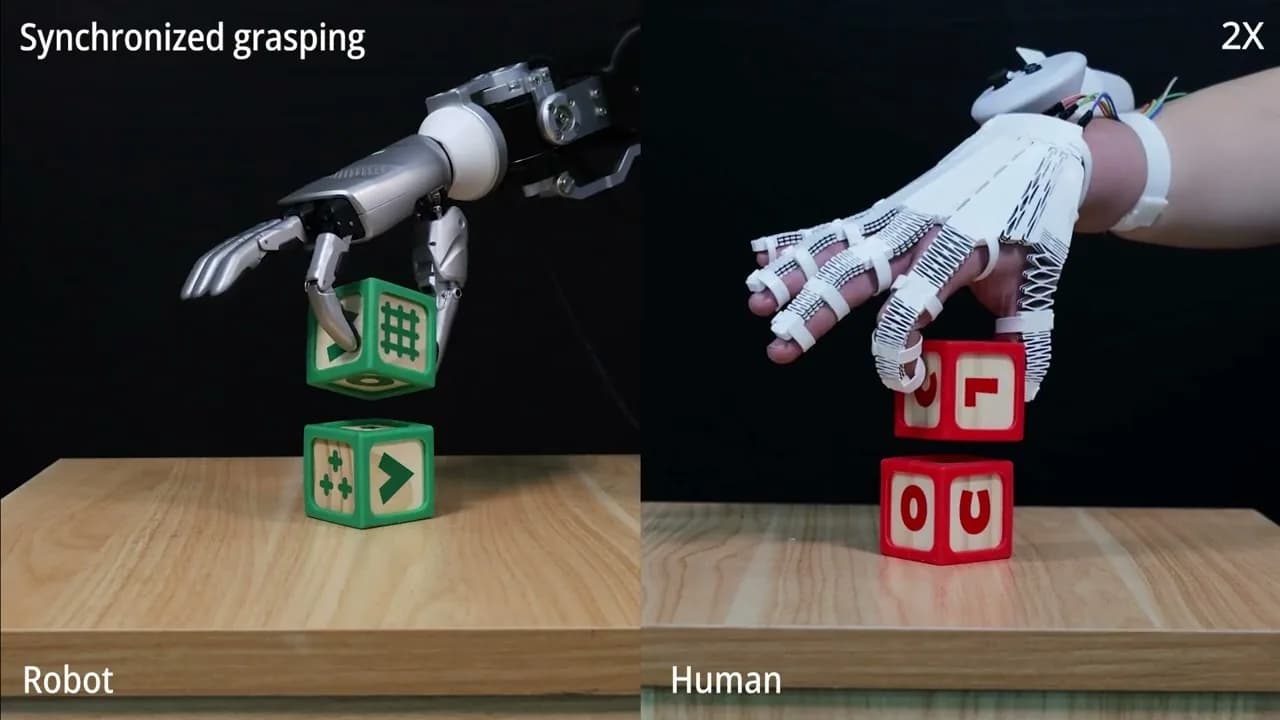
El software mete sensores y pistas conductoras de dos materiales distintos dentro de la pieza impresa, para que las señales no se mezclen.
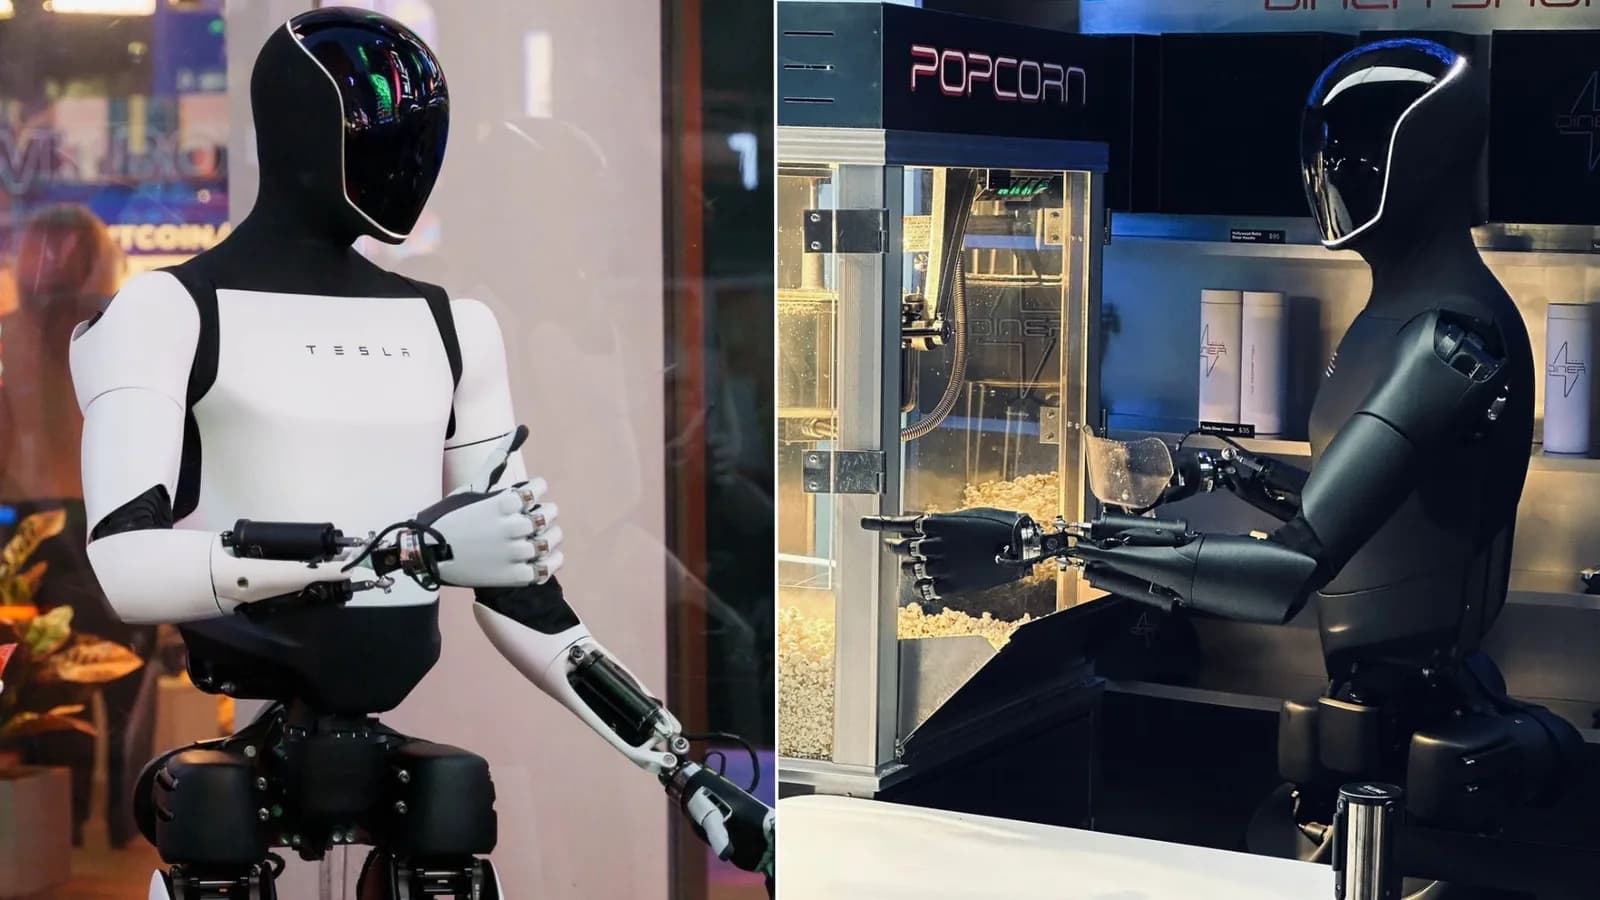
La empresa lo informó en su reporte del tercer trimestre de 2026, en que la ganancia cayó 43% por la inversión en robótica, cómputo y conducción autónoma.
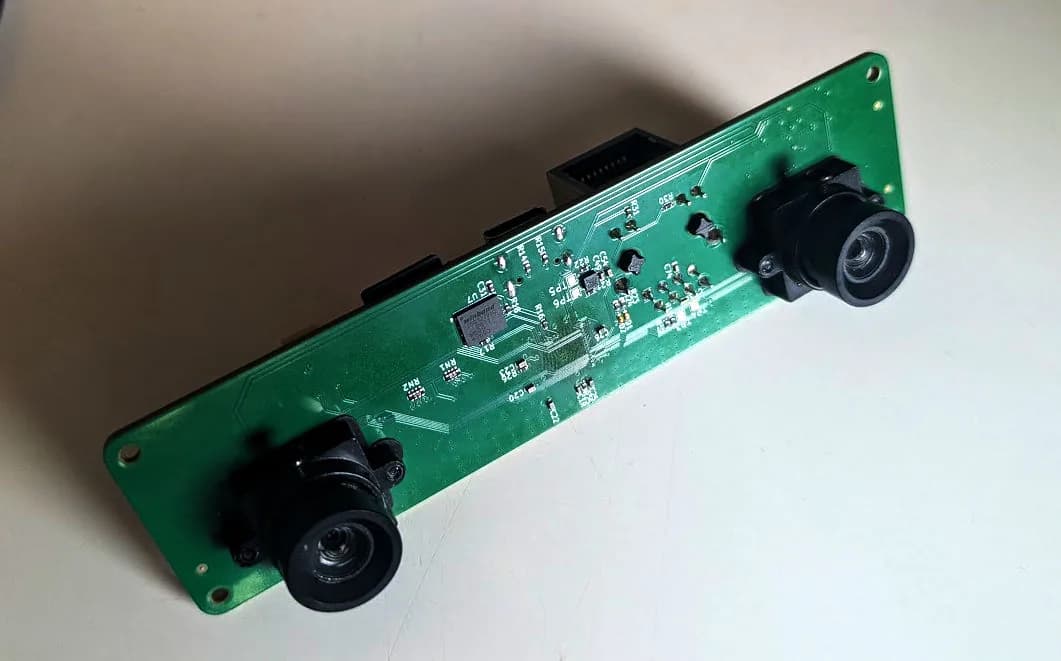
Usa dos cámaras OV9281 de obturador global y un Rockchip RV1103 con acelerador de hardware, y su diseño completo está en GitHub con licencia MIT.
Su modelo Dream-1 aprende del video de personas y controla brazos de entre 2.000 y 10.000 dólares sin datos previos de cada máquina.
Investigadores de Binghamton plantaron una puerta trasera con varias palabras gatillo en los modelos que planifican tareas de robots, y propusieron una defensa llamada PROTEA.
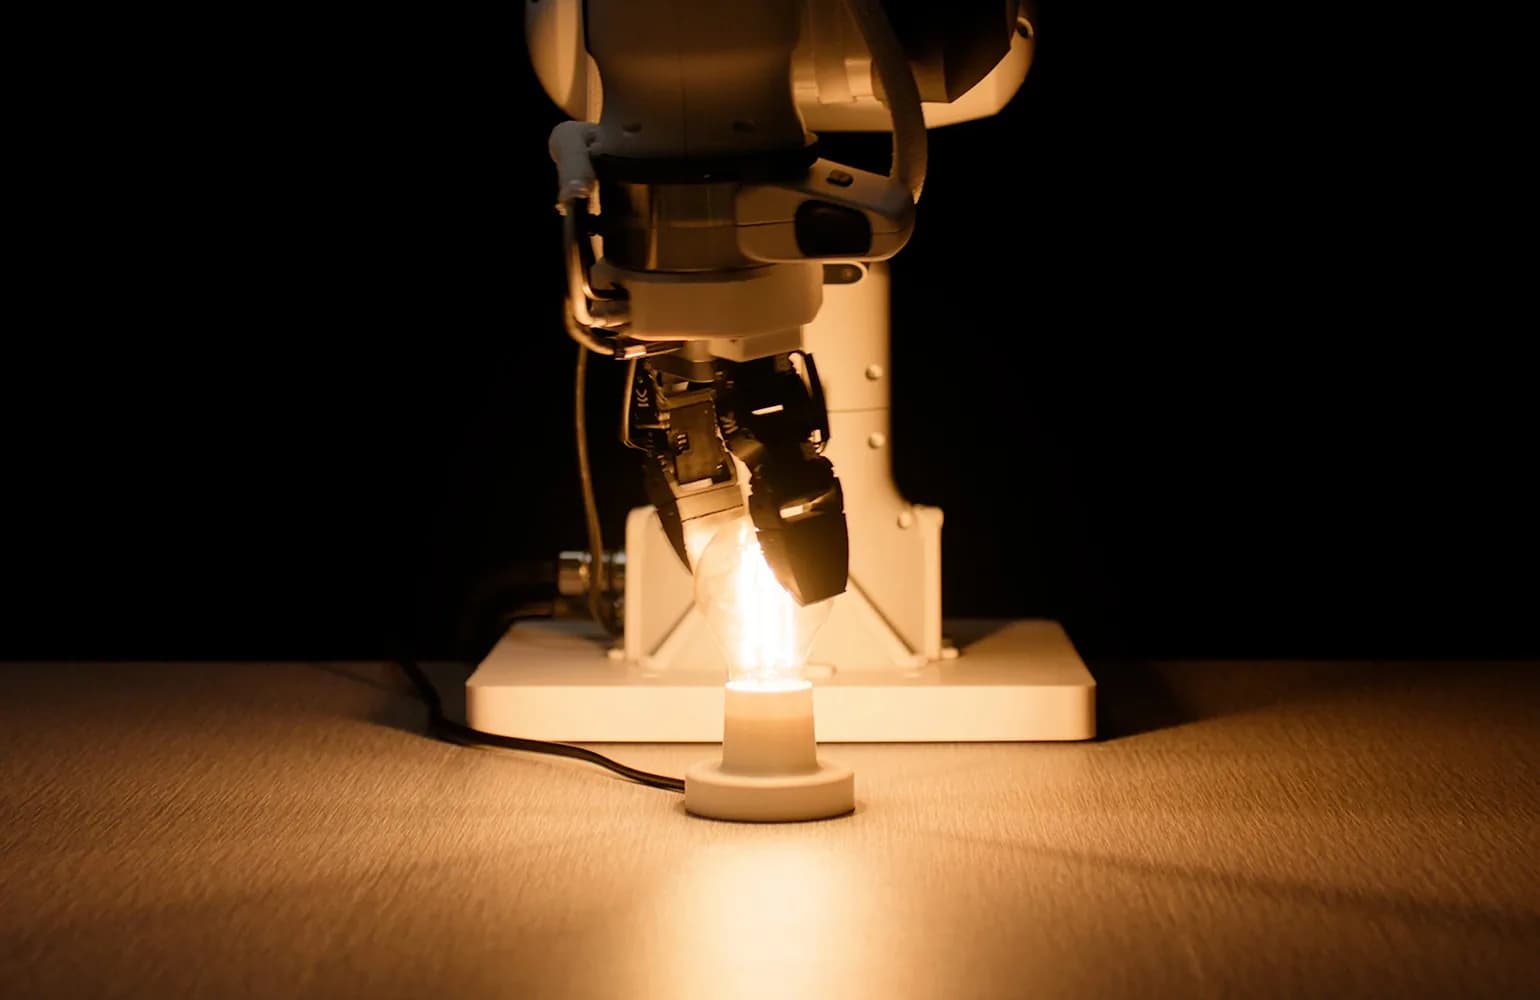
La startup de Cambridge entrena en simulación con aprendizaje por refuerzo y dice que sus robots toman unos 1.500 objetos por hora fuera de su entrenamiento.
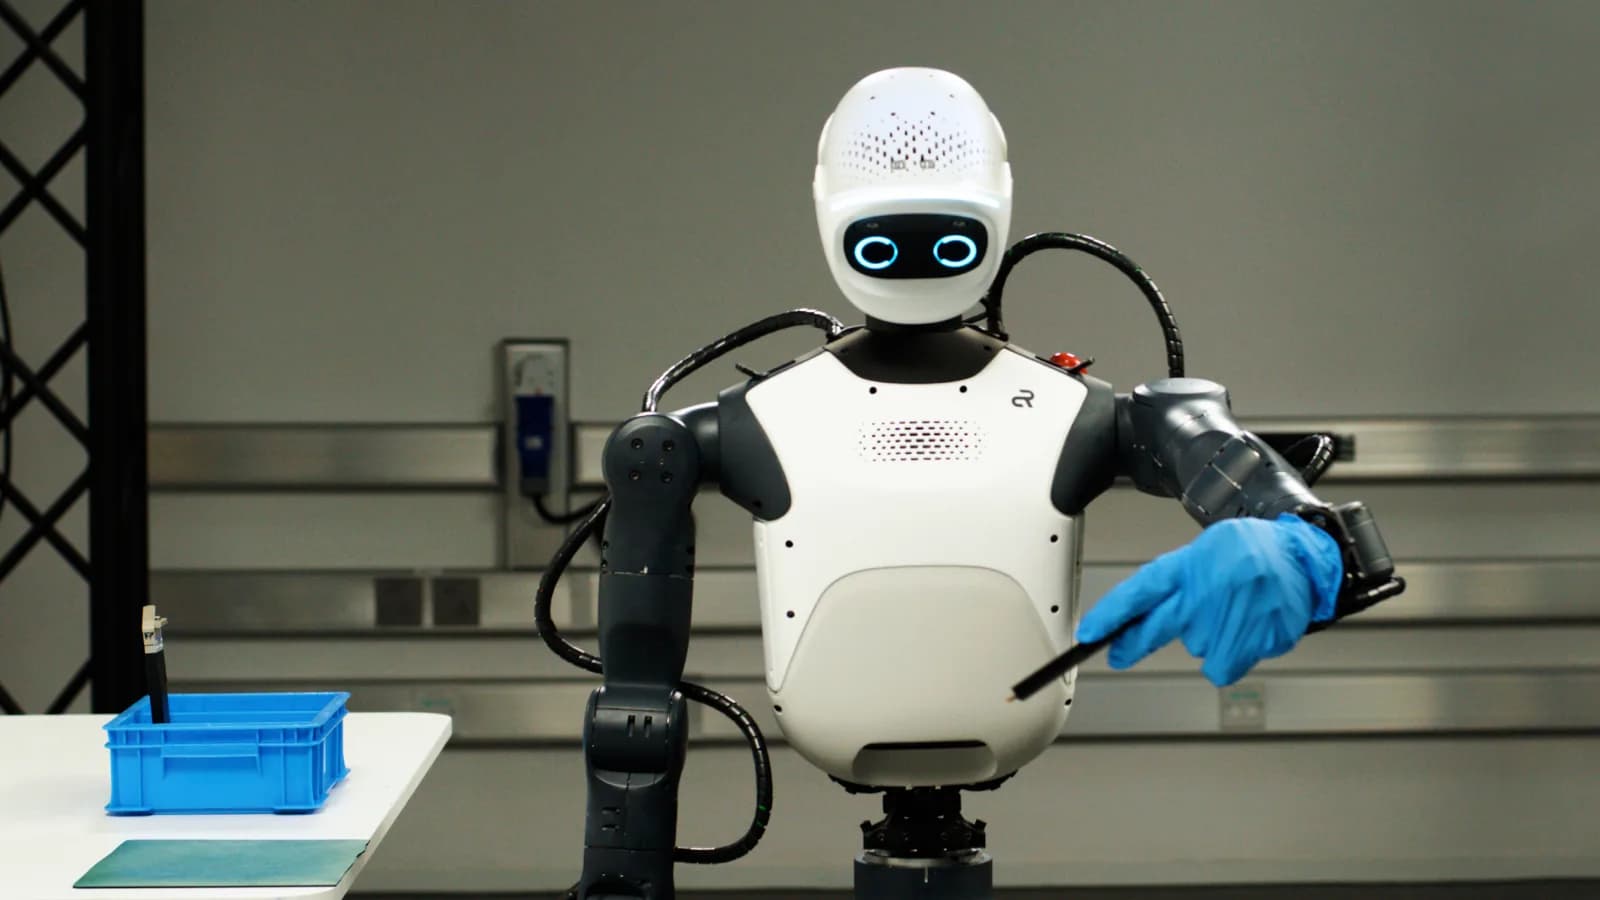
La plataforma Isaac agrega flujos de referencia, más de 2.000 recursos de simulación, el conjunto Human 1M y un runtime abierto sobre Holoscan para pasar de la simulación al robot real.
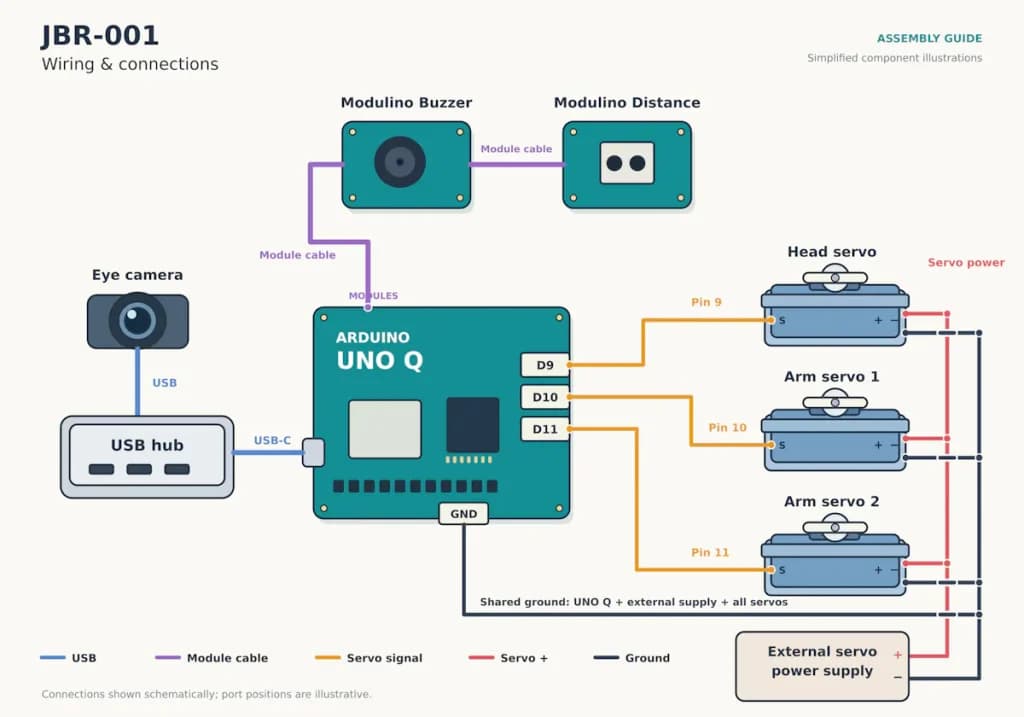
El proyecto de syntheticAIdata junta una cámara, tres servos, un sensor de distancia y un modelo de visión sobre la Arduino UNO Q de 2 GB.
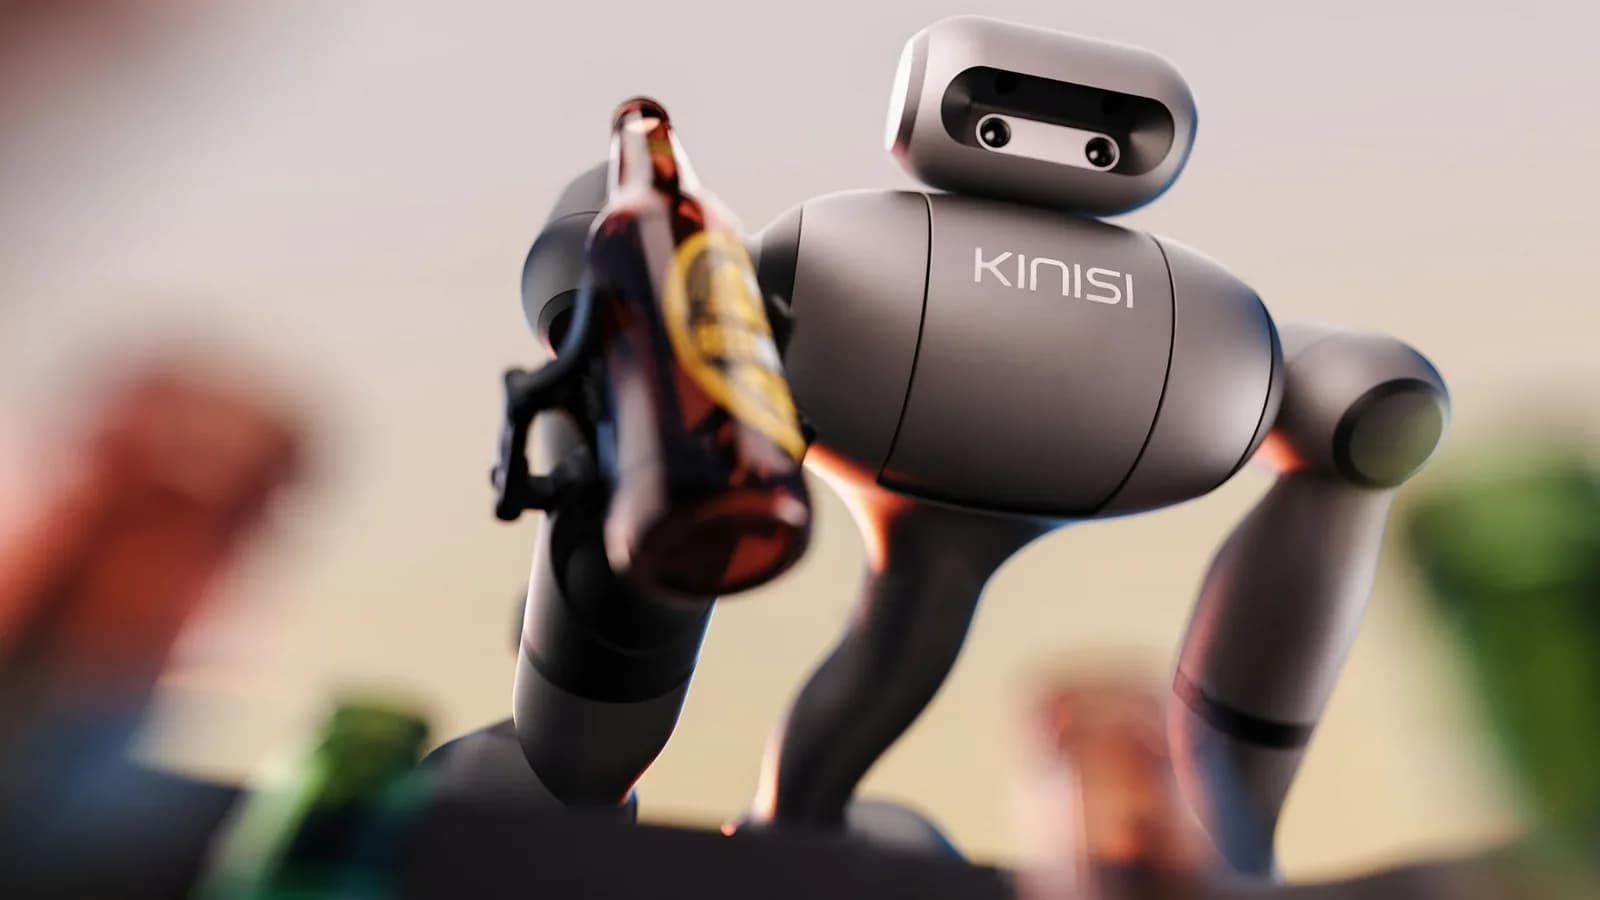
La empresa usó el software de NVIDIA sobre una Jetson AGX Thor y presentó KINO-2, su plataforma para enseñarle tareas al robot con demostraciones humanas.
Sebastian Molano lo diseñó como tesis de magíster en Alemania, con 10 servos Dynamixel, una Teensy 4.1 y un gemelo digital para realidad virtual.
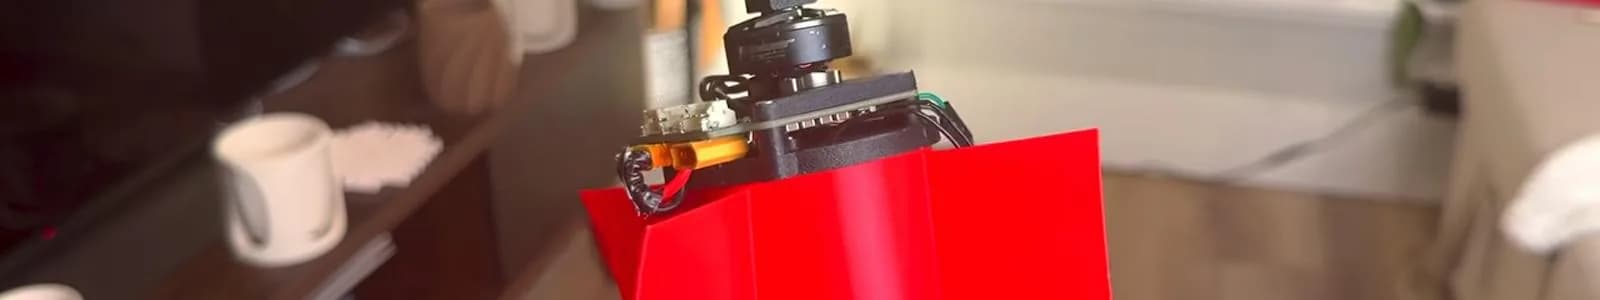
Un buje impreso en 3D cambia el paso de las palas con cada aceleración del motor, y eso basta para inclinar y dirigir la aeronave.
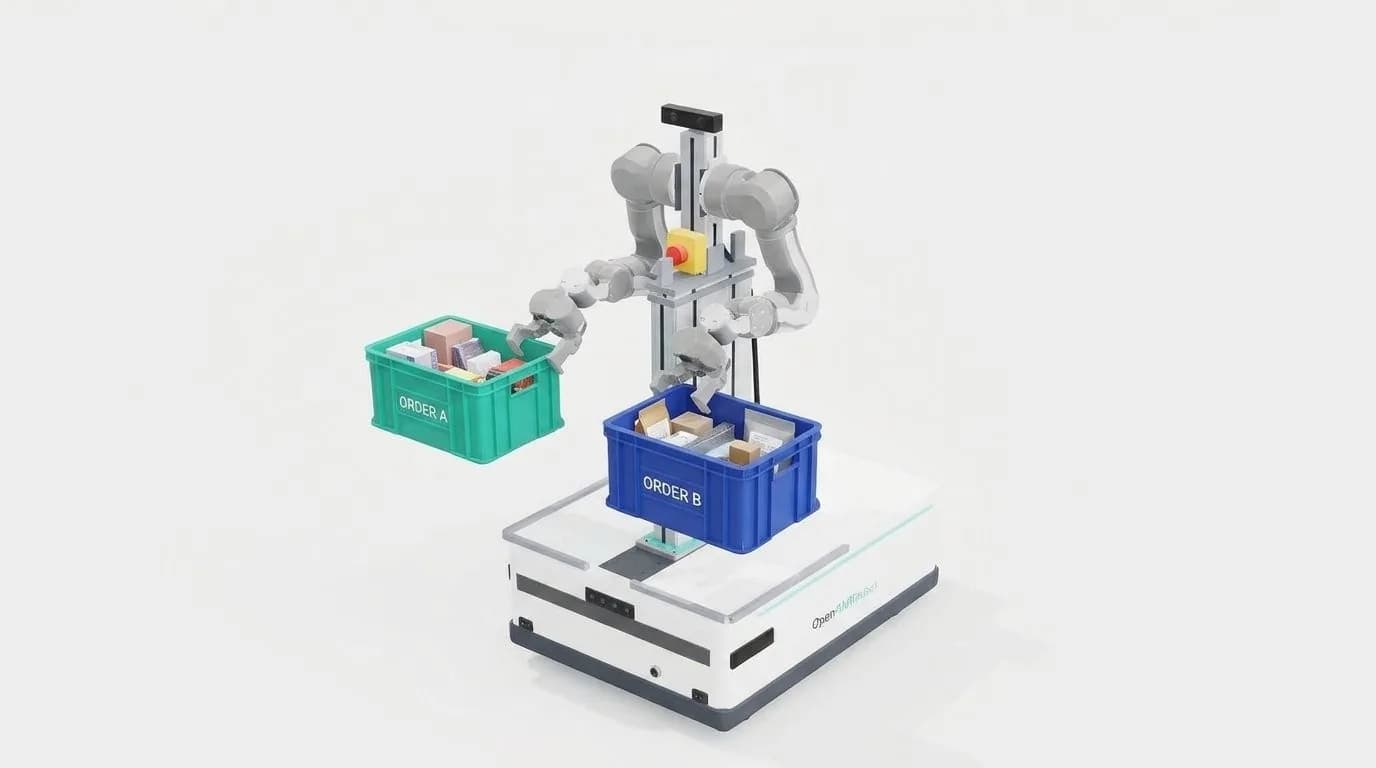
La plataforma abierta de Botshare combina navegación con ROS 2, dos brazos OpenArm de siete grados de libertad y una Jetson Orin NX.
La planta de 5.000 metros cuadrados pondrá flotas del robot Gene.01 a trabajar sin pausa y correrá gemelos digitales sobre racks Helios de AMD desde fines de 2027.
Ryan Walker, de Rootkit Labs, la armó con un Rockchip RV1103 y dos cámaras OV9281, y evalúa una tanda de 10 unidades a 110 dólares.
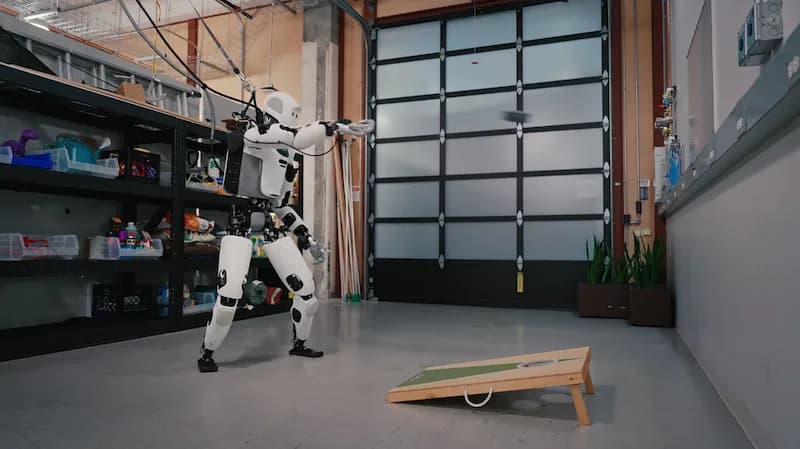
Google DeepMind convirtió un video de una persona jugando en una simulación y luego pasó ese comportamiento al robot de Apptronik, que acertó siete tiros seguidos.
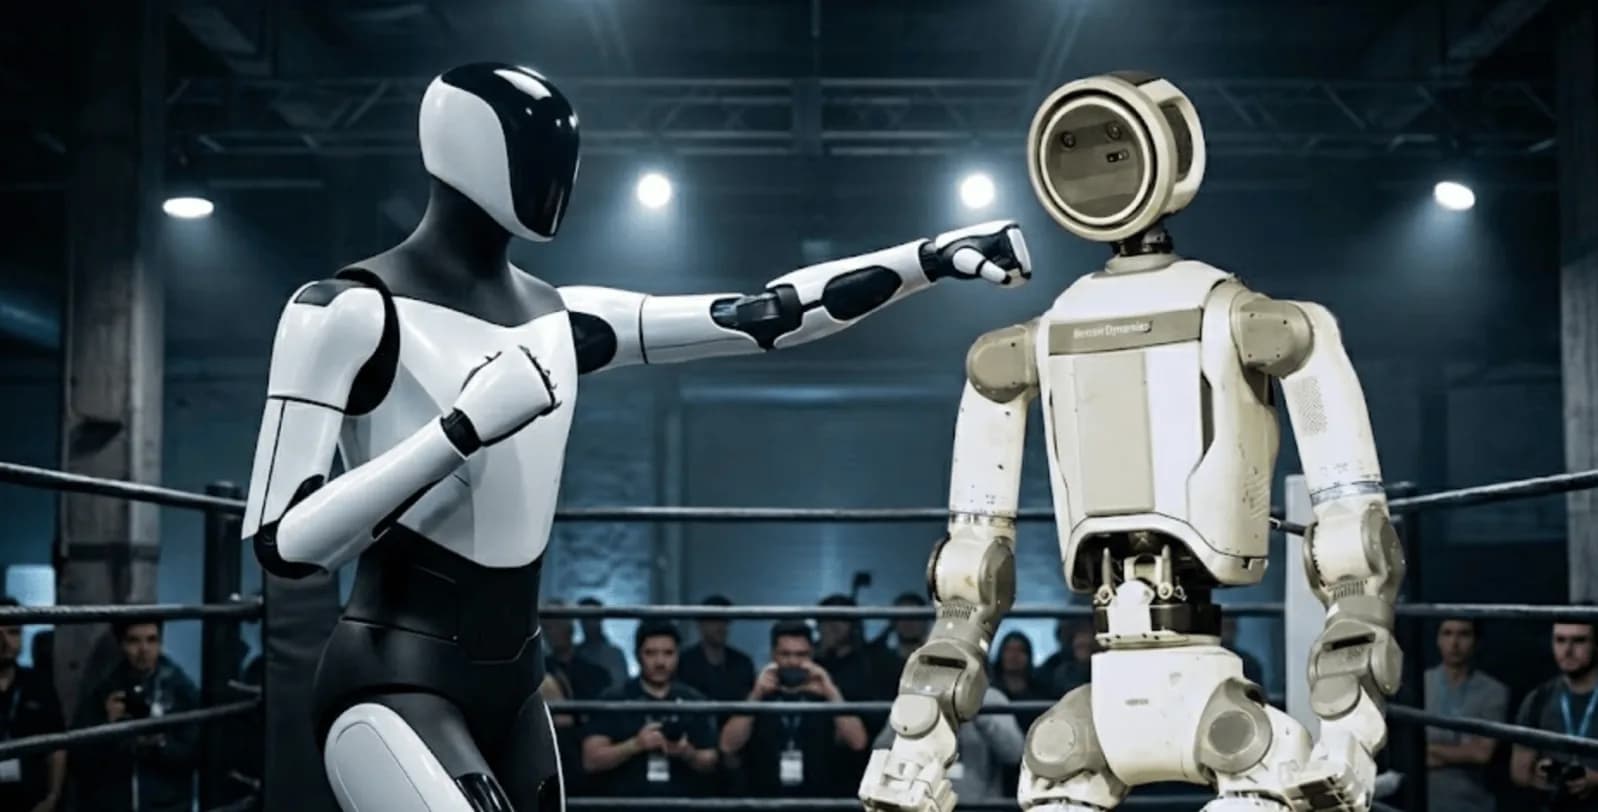
Musk reconoció en la presentación de resultados del tercer trimestre que las manos, la durabilidad y la IA del humanoide todavía necesitan trabajo.
Cosmos Data Factory trae cinco blueprints para generar datos sintéticos, Cosmos Framework abre el ajuste fino a modelos como GR00T y Pi0.5, y los NIM de Cosmos 3 duplican la velocidad de inferencia.
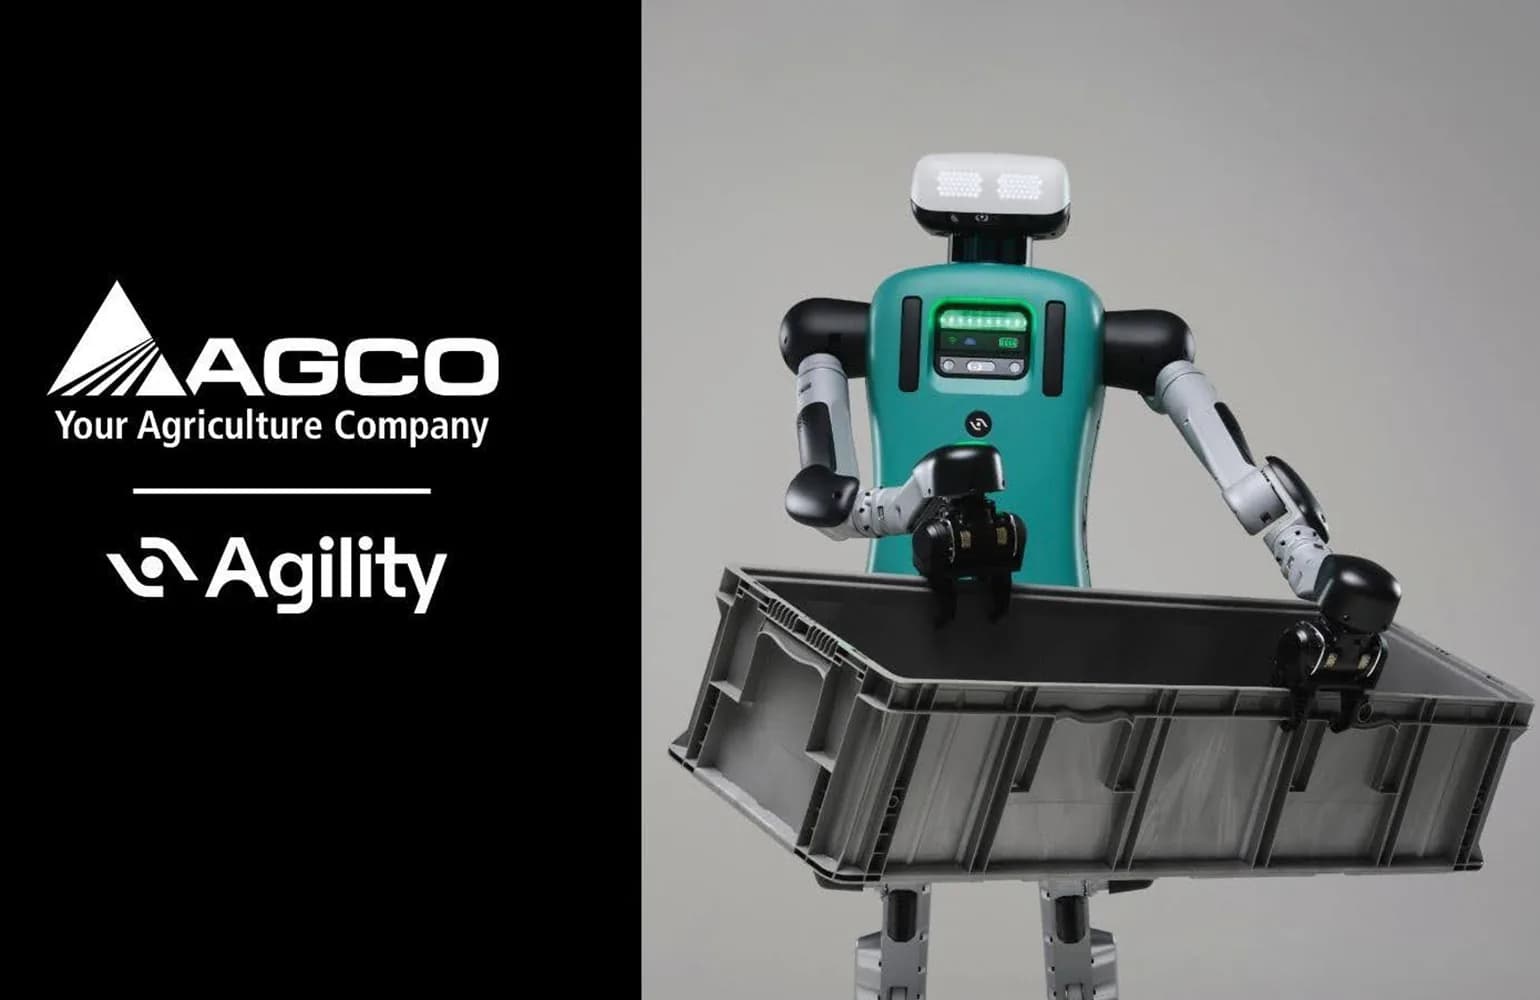
El piloto parte en 2027 en la planta de Hesston, donde el robot clasificará piezas y ubicará contenedores en la línea de producción.
Una piel óptica blanda cubre más de 71.000 milímetros cuadrados del brazo y le permite detectar contactos, esquivar obstáculos y distinguir un pellizco de una caricia.
El creador de OpenCat, Rongzhong Li, cuenta cómo Petoi despachó más de 30.000 robots y por qué igual opera con una pequeña pérdida cada año.
La empresa china no busca hacer el próximo modelo fundacional, sino los sensores, los datos y las simulaciones con que otros lo entrenen.
El humanoide de Figure AI recorrió 560 kilómetros en una prueba de resistencia que su CEO, Brett Adcock, mostró en X.
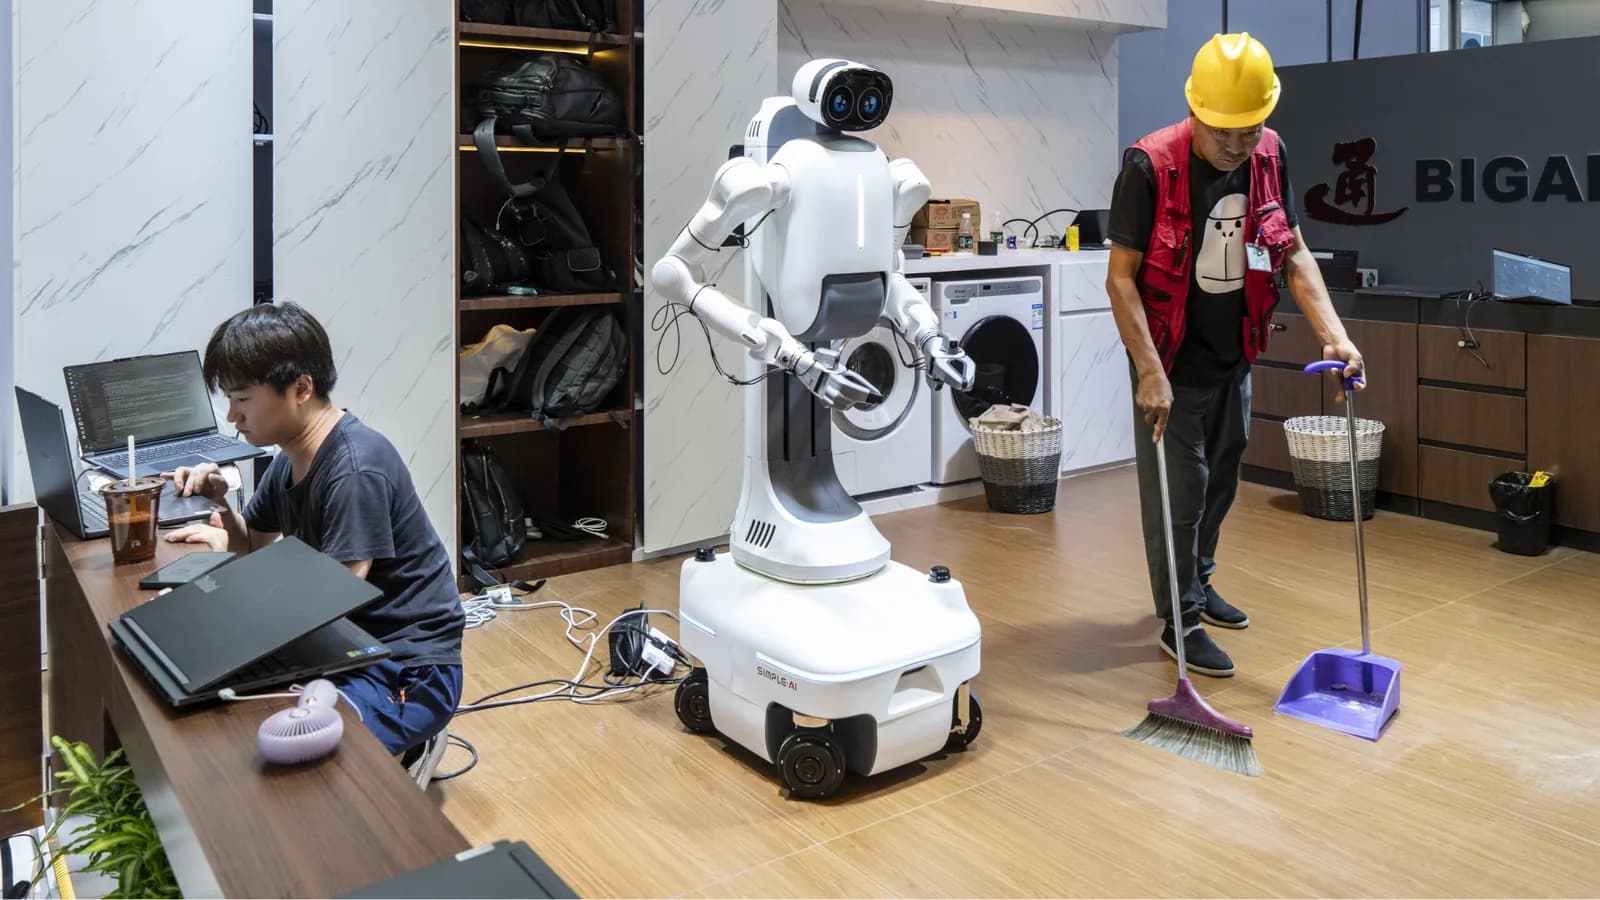
El laboratorio de datos financia arreglos gratis en Minneapolis, Chicago y Miami a cambio de grabar a los técnicos con sensores que llevan puestos.
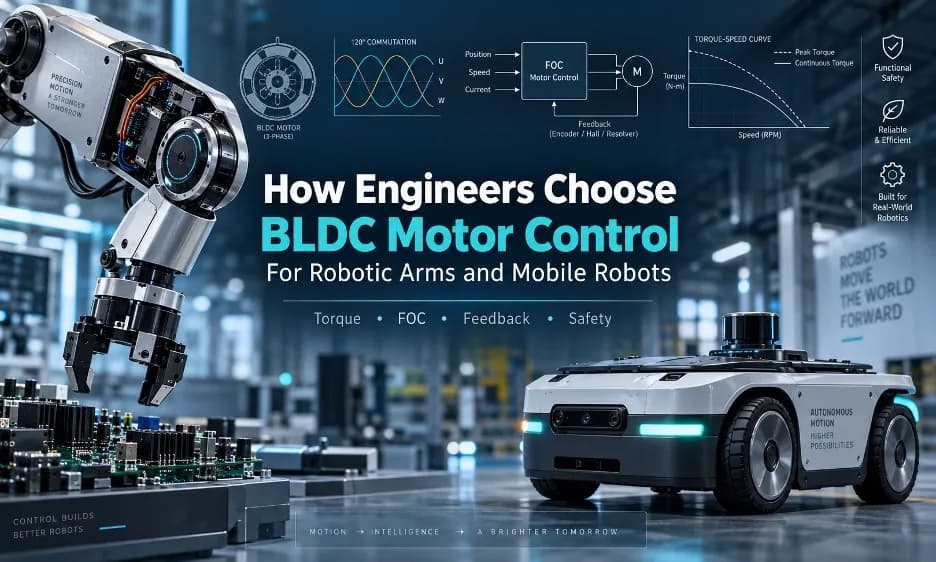
Una guía de The Robot Report que parte por la carga mecánica y repasa conmutación de seis pasos, control sinusoidal, FOC y dónde poner el encoder.
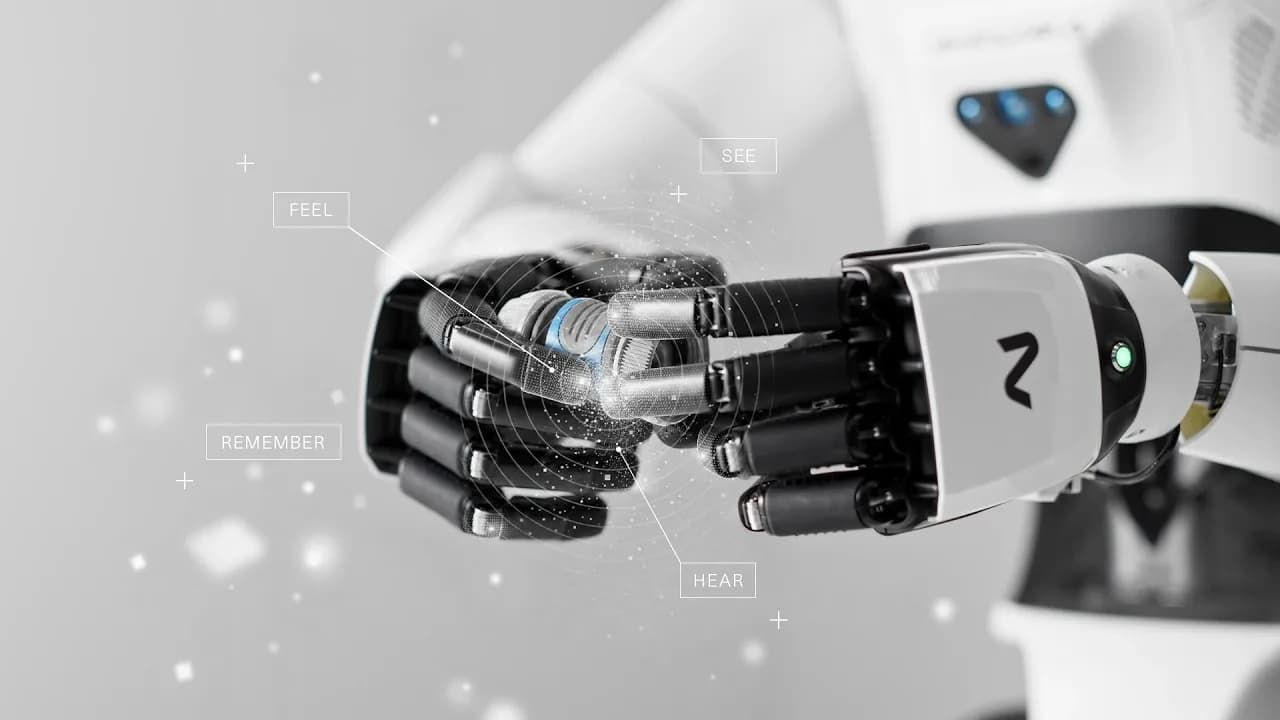
El modelo fundacional de la empresa alemana corre dentro del robot, sirve para cinco plataformas y se mostrará cargando una lavadora en NVIDIA GTC Berlin.
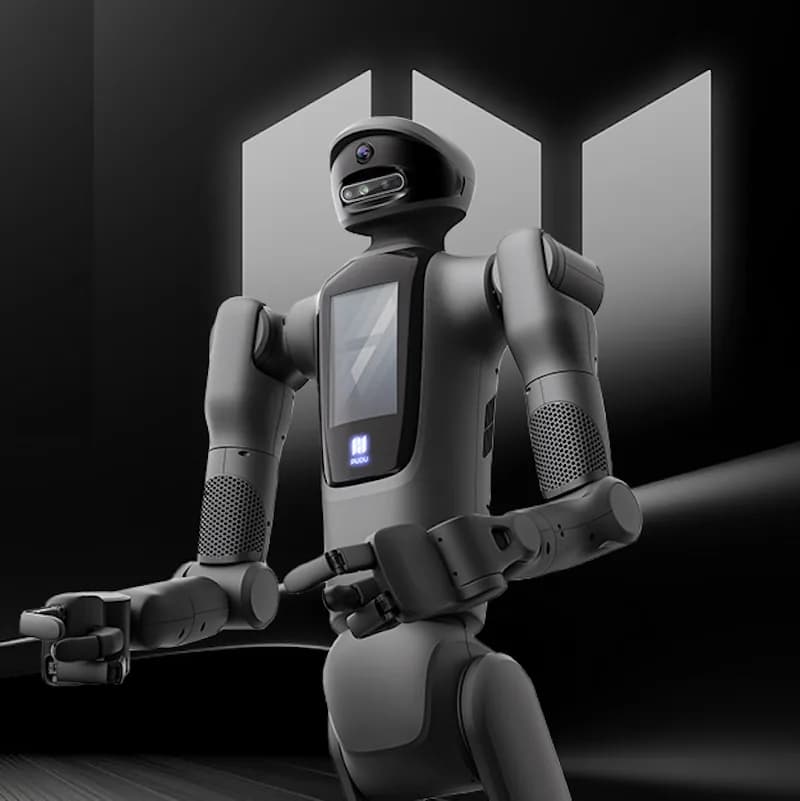
El fabricante del BellaBot mostró en Berlín el D7, con 23 articulaciones en brazos, cintura y cabeza, y el D5-W, que combina ruedas y patas.
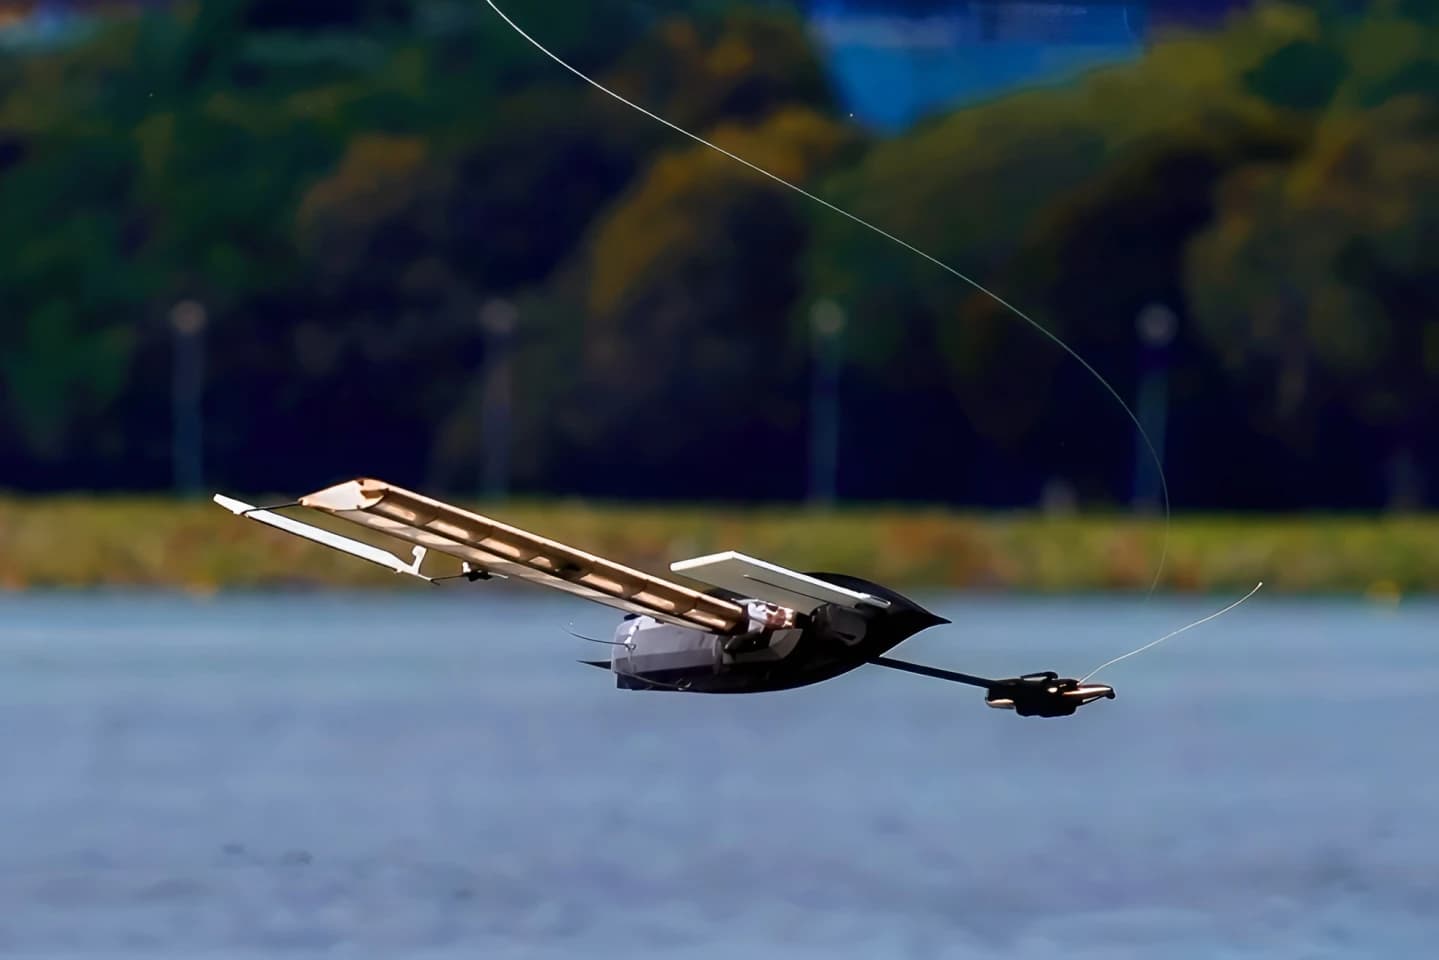
Investigadores de la SUTD de Singapur crearon una plataforma que se lanza desde un avión, se endereza en el agua y navega sola con dos alas que hacen de velas.
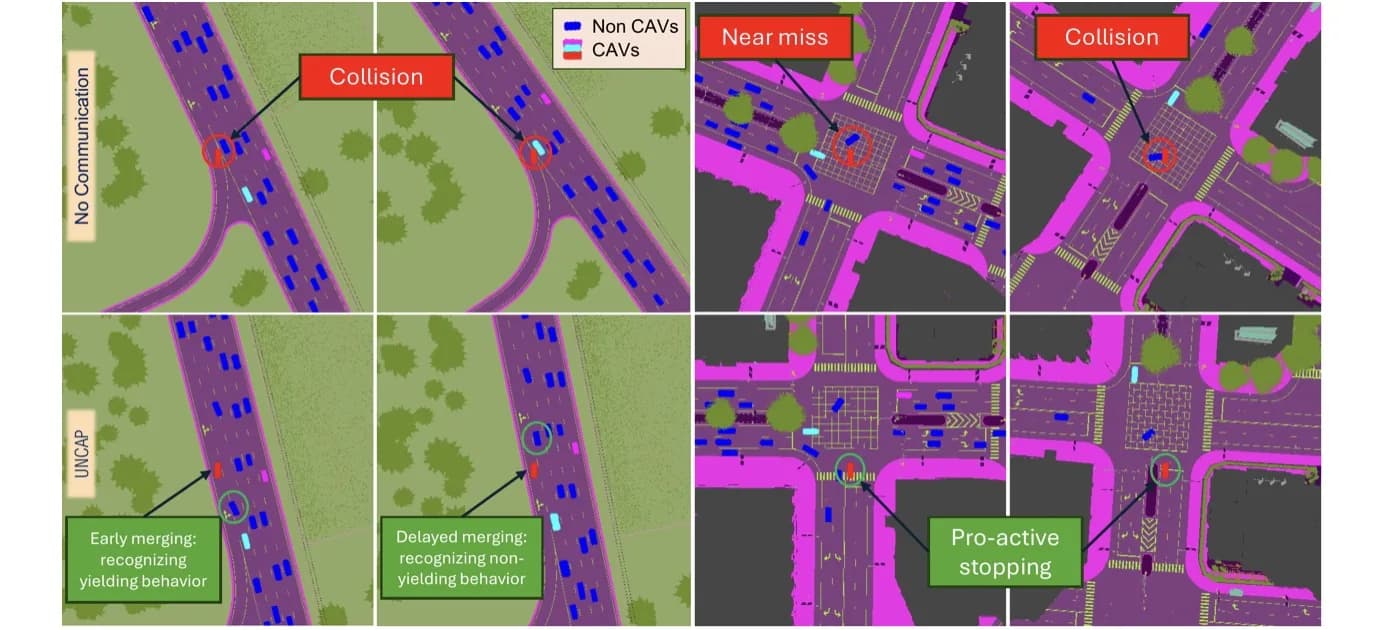
El sistema hace que los vehículos se describan lo que ven en lenguaje natural y pondera cada mensaje según cuánto reduce la incertidumbre de la escena.
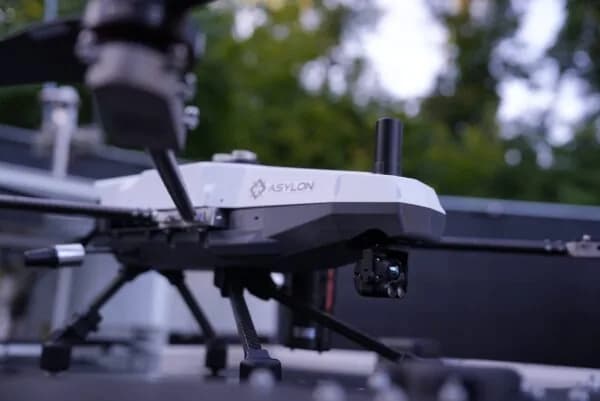
La empresa de Filadelfia no vende sus robots. Los opera como servicio, con patrullas de 30 minutos cada hora y un centro de monitoreo propio.
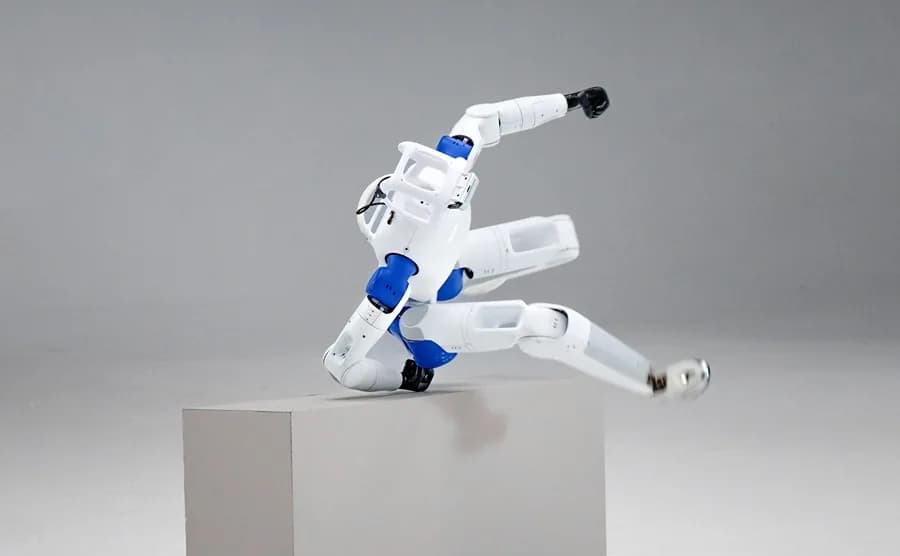
La empresa abre el diseño del cuerpo, los actuadores ROMOMO, los drivers de bajo nivel y el control, en versiones de 24 y 30 grados de libertad.
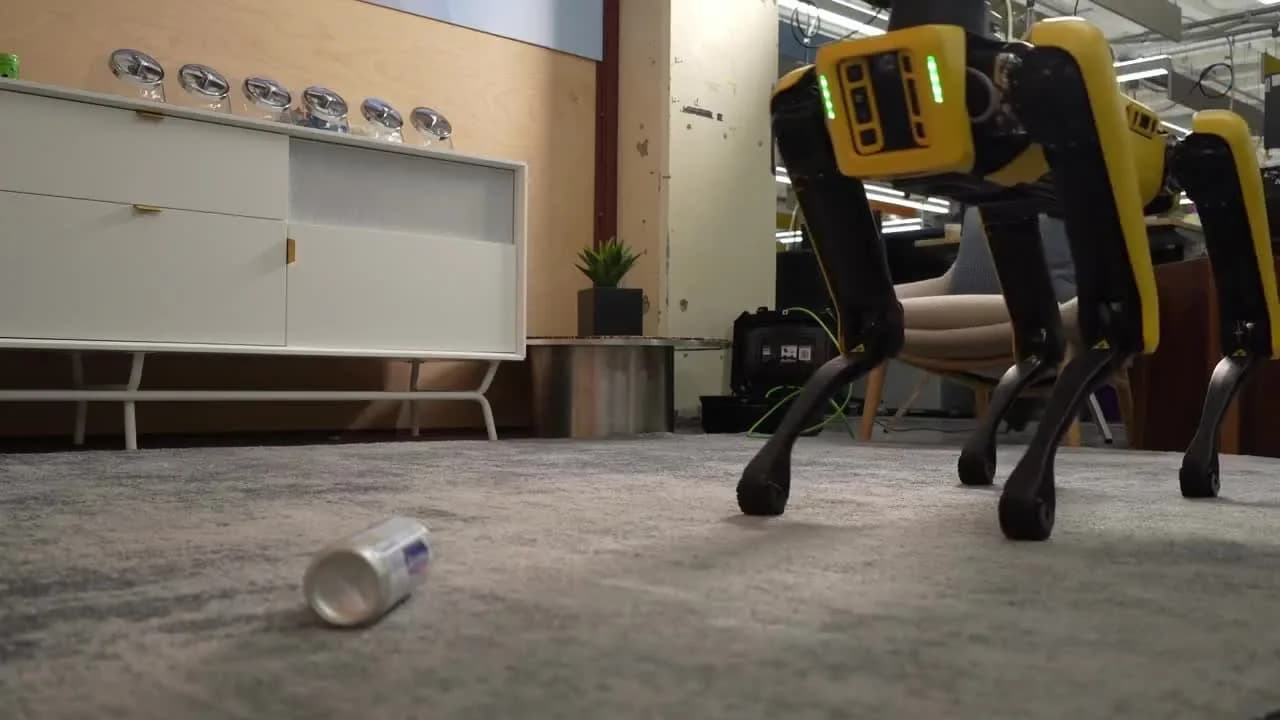
Google lo presenta como un solo modelo para todo el ciclo de la robótica, pero los prompts publicados muestran cuánta guía humana necesitan sus demos.
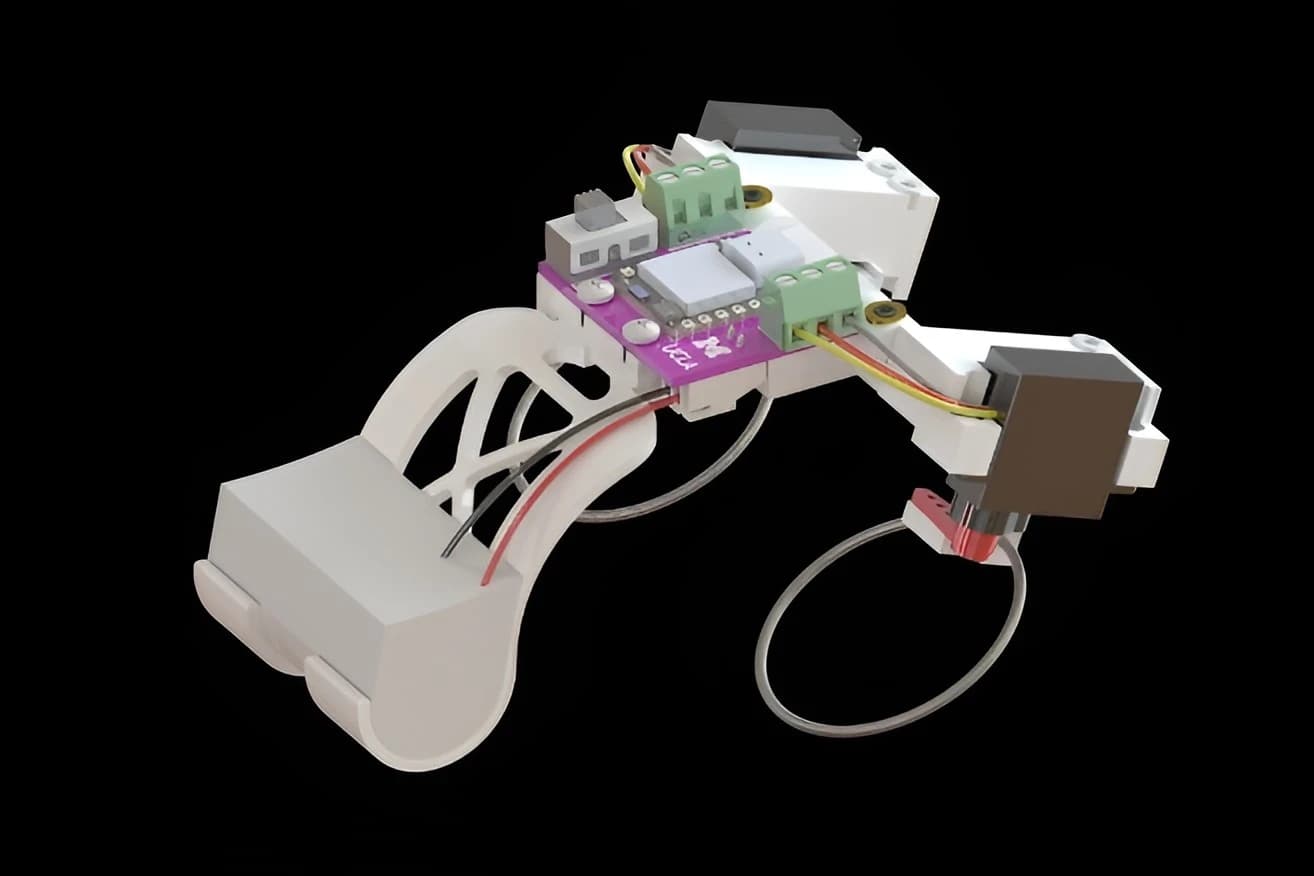
El prototipo de 11 cm y 98,2 g guarda energía torciendo sus patas elásticas y la suelta de golpe para saltar sobre pasto, arena y escalones.
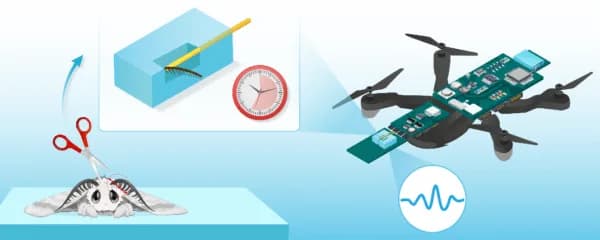
Investigadores de Shinshu y Chiba lograron que el sensor conserve más del 92% de su señal siete horas después de cortar la antena.
El sistema vuela a 100 km/h con una sola cámara y una IMU, y su control de motores es una red neuronal de tres capas que corre a 500 Hz.
El robot de seis patas usa elastómero de cristal líquido impreso en 3D, que se contrae 45% al recibir 3 V, en lugar de motores.
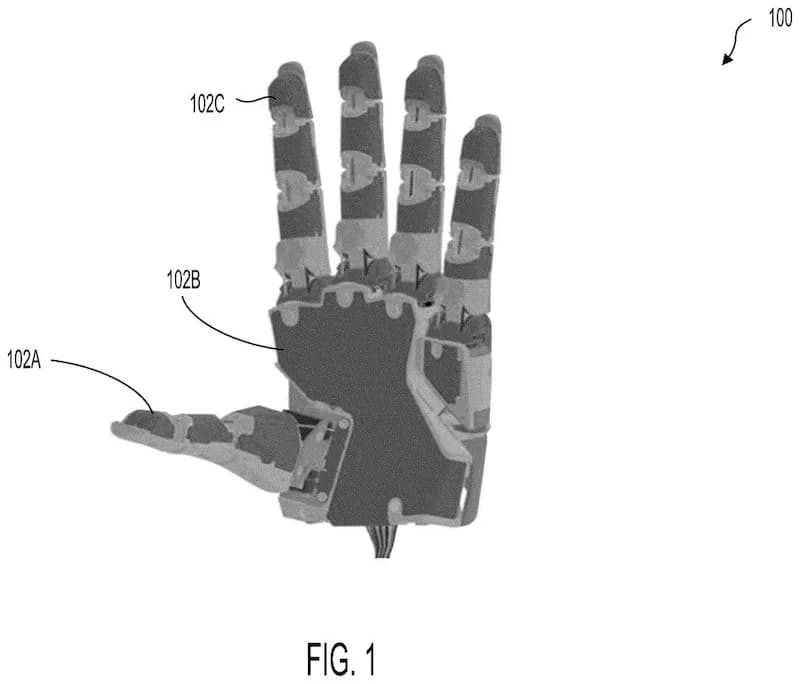
La solicitud US 2026/0310299 A1 describe sensores impresos en láminas flexibles que se termoforman alrededor de dedos y palmas.
La startup quiere reemplazar con un solo chip reconfigurable el trío de DSP, NPU y CPU que hoy llevan drones, robots y vehículos autónomos.
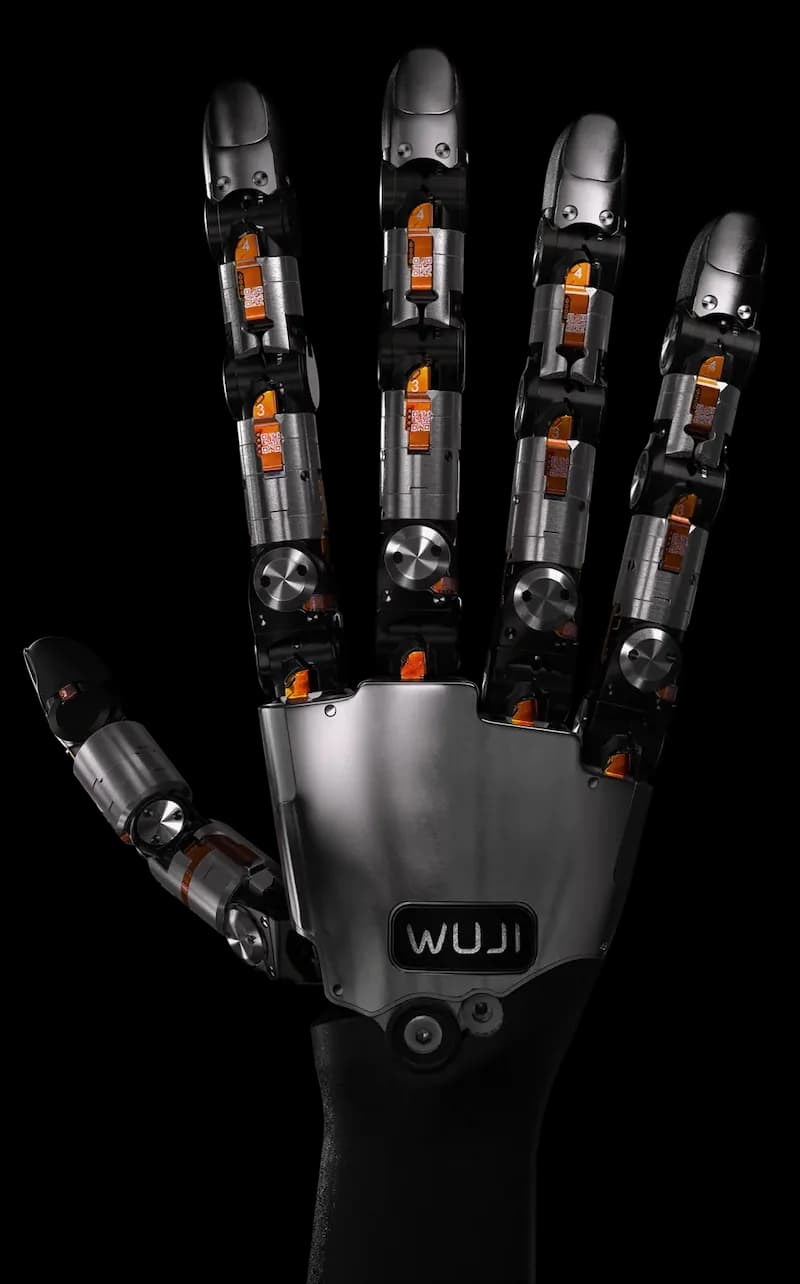
Con aprendizaje por refuerzo, la mano gatea, gira, se levanta tras caer y pulsa teclas mientras sostiene su propio peso, sin brazo ni plataforma móvil.
Otros temas que aparecen junto a #robotica en nuestra cobertura editorial.