Controlar varios motores en un proyecto de robótica da trabajo, sobre todo cuando se necesita precisión en velocidad y torque. Cada motor pide su propio circuito de potencia, y hacen falta sensores y un microcontrolador para monitorear y coordinar todo. BeagleBoard quiere simplificar ese montaje con dos equipos nuevos de código abierto, el módulo controlador BeagleConnect Torque y la placa de control de motores BeagleConnect QuadESC, informó Hackster.io el 28 de octubre.
El primero pone la capacidad de proceso. La segunda agrega el hardware necesario para manejar cuatro motores sin escobillas al mismo tiempo.
El cerebro de la placa
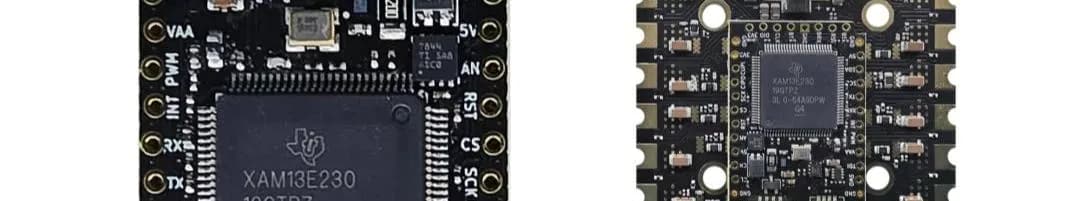
El BeagleConnect Torque es un módulo pequeño construido alrededor del microcontrolador AM13E23019 de Texas Instruments. El chip trae un procesador Arm Cortex-M33 a 200 MHz, 512 KB de flash y 128 KB de SRAM. Incluye además una unidad de cálculo trigonométrico dedicada, que acelera las operaciones del control de motores, y un acelerador de redes neuronales TinyEngine que sirve para tareas como detección de fallas y monitoreo de condición.
El módulo ofrece tres conversores analógico-digitales de 12 bits, recursos PWM dedicados al control de motores y varias interfaces de comunicación, entre ellas CAN FD, UART, SPI e I²C. Un transceptor TI TCAN844 integrado se encarga del bus CAN, y un conector Qwiic facilita sumar sensores compatibles y otros periféricos.
Dos cabezales de expansión de 12 pines dan conectividad adicional. Por debajo, una matriz de 100 contactos tipo LGA permite soldar el módulo a placas portadoras propias.
¿Cómo maneja cuatro motores la QuadESC?
El BeagleConnect Torque se puede usar por separado en robótica, control industrial y sensado, pero también viene montado de fábrica en la BeagleConnect QuadESC. La QuadESC combina el módulo con cuatro circuitos independientes de potencia trifásica. Cada canal usa un driver de compuerta TI DRV8323SRTAR y tres medios puentes CSD88599Q5DC para mover un motor DC sin escobillas, y los recursos PWM dedicados permiten controlar cada motor por su cuenta.
La placa también mide. Cada canal entrega la corriente de las tres fases, el voltaje de las tres fases y la temperatura, y además se monitorea el voltaje de la batería. Esas mediciones dan la retroalimentación que exigen técnicas como el control orientado al campo (FOC), que regula con precisión el torque y la velocidad del motor.
| Parámetro | BeagleConnect QuadESC |
|---|---|
| Motores | 4 sin escobillas, trifásicos |
| Batería | 3S a 6S, de 9 V a 25,2 V |
| Corriente continua por motor | 40 A |
| Corriente de ráfaga por motor | 70 A |
| Interfaz con controlador de vuelo | 8 pines |
La alimentación sale de una batería de 3S a 6S, entre 9 V y 25,2 V. El hardware entrega 40 A continuos y ráfagas de 70 A por motor. Una interfaz de 8 pines para controlador de vuelo lleva los comandos de los motores, la telemetría y el monitoreo de energía.
El firmware lo pone el usuario
Los dos equipos están pensados para desarrolladores, no para quien busca un controlador de motores listo para usar. La QuadESC necesita firmware propio para mover sus motores, y funciones avanzadas como el control orientado al campo o el diagnóstico con IA hay que implementarlas por software.
BeagleBoard publicó los archivos de diseño de KiCad, los esquemáticos y los recursos de desarrollo de ambos equipos bajo licencia abierta, así que se puede modificar el hardware o integrarlo en diseños propios. La empresa todavía no anuncia precio ni disponibilidad.