
IA
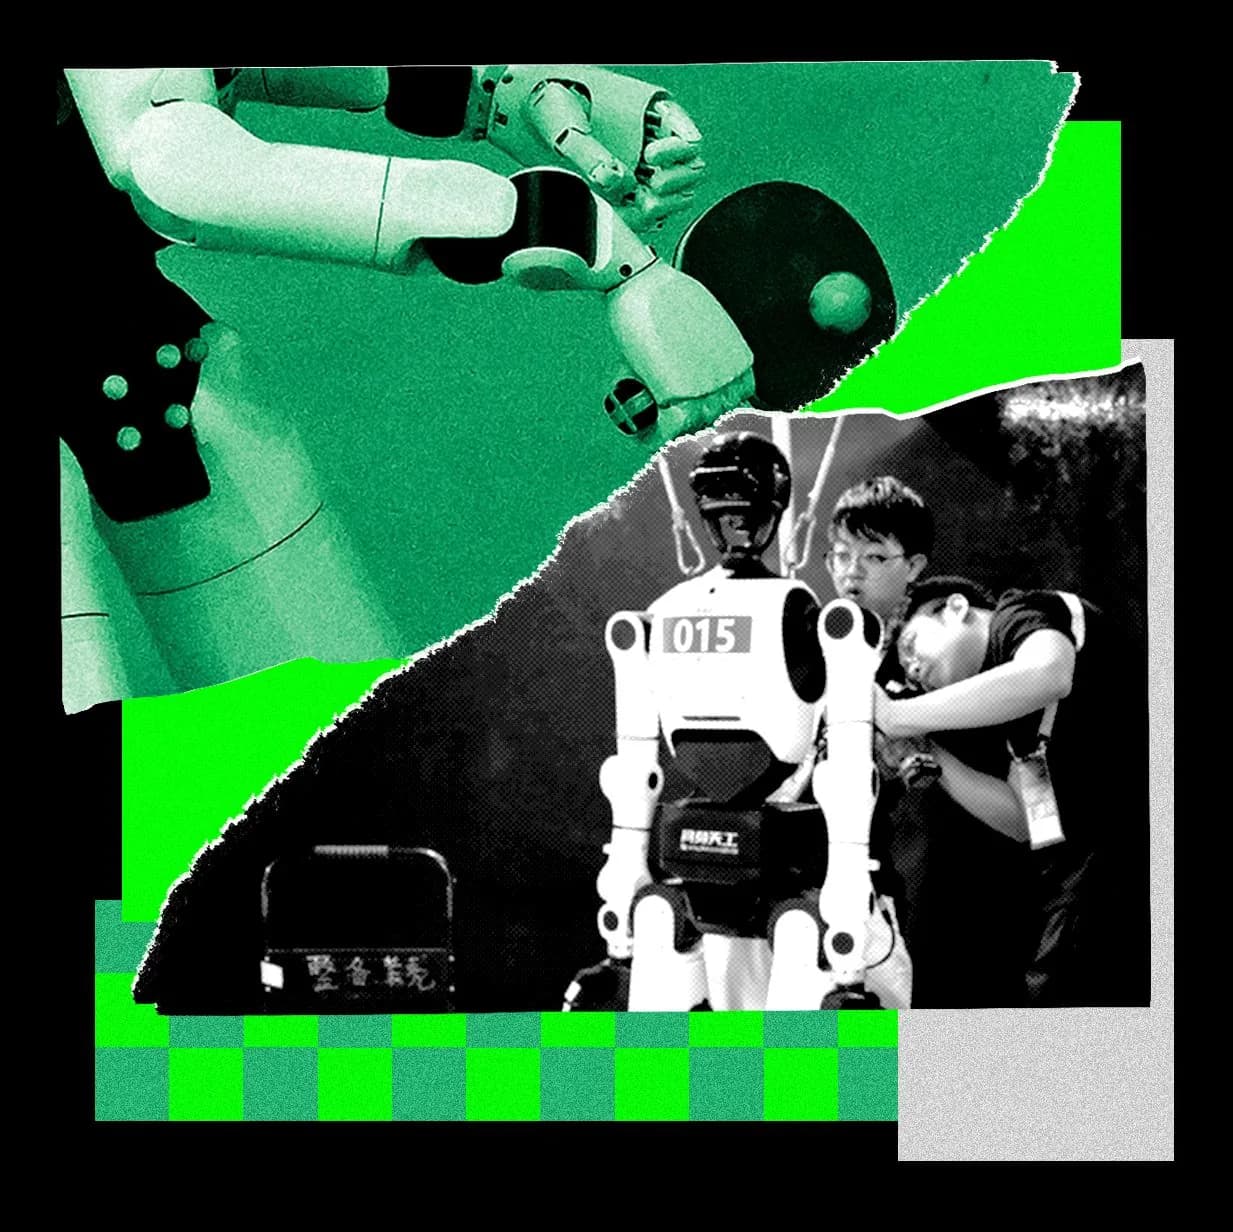
Los humanoides chinos corren más rápido que Usain Bolt
Los Juegos Mundiales de Robots Humanoides cerraron en Beijing con 600 equipos y récords de velocidad, pero la prueba realmente difícil fue tomar porotos con pinzas.
Wired
Todas las notas publicadas en MechaNoticias. Ordenadas por fecha de publicación, de la más reciente a la más antigua.
2.130 notas · Página 57 de 89
Los Juegos Mundiales de Robots Humanoides cerraron en Beijing con 600 equipos y récords de velocidad, pero la prueba realmente difícil fue tomar porotos con pinzas.
Alibaba liberó los pesos del modelo como anticipo de la arquitectura Qwen4, y NVIDIA publicó su validación sobre el rack GB300 NVL72 con soporte desde el día cero.
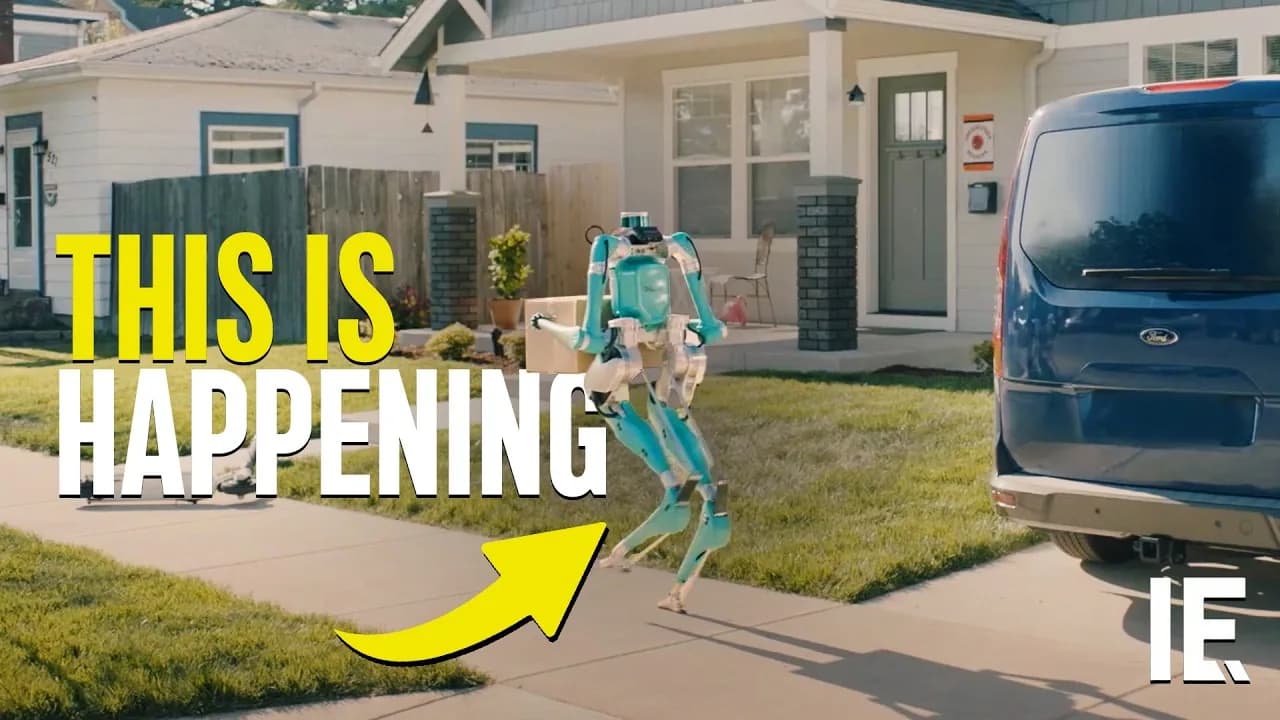
El sistema aprende de 2,5 horas de movimiento humano y combina esas habilidades para resolver tareas nuevas, sin funciones de recompensa distintas para cada maniobra.
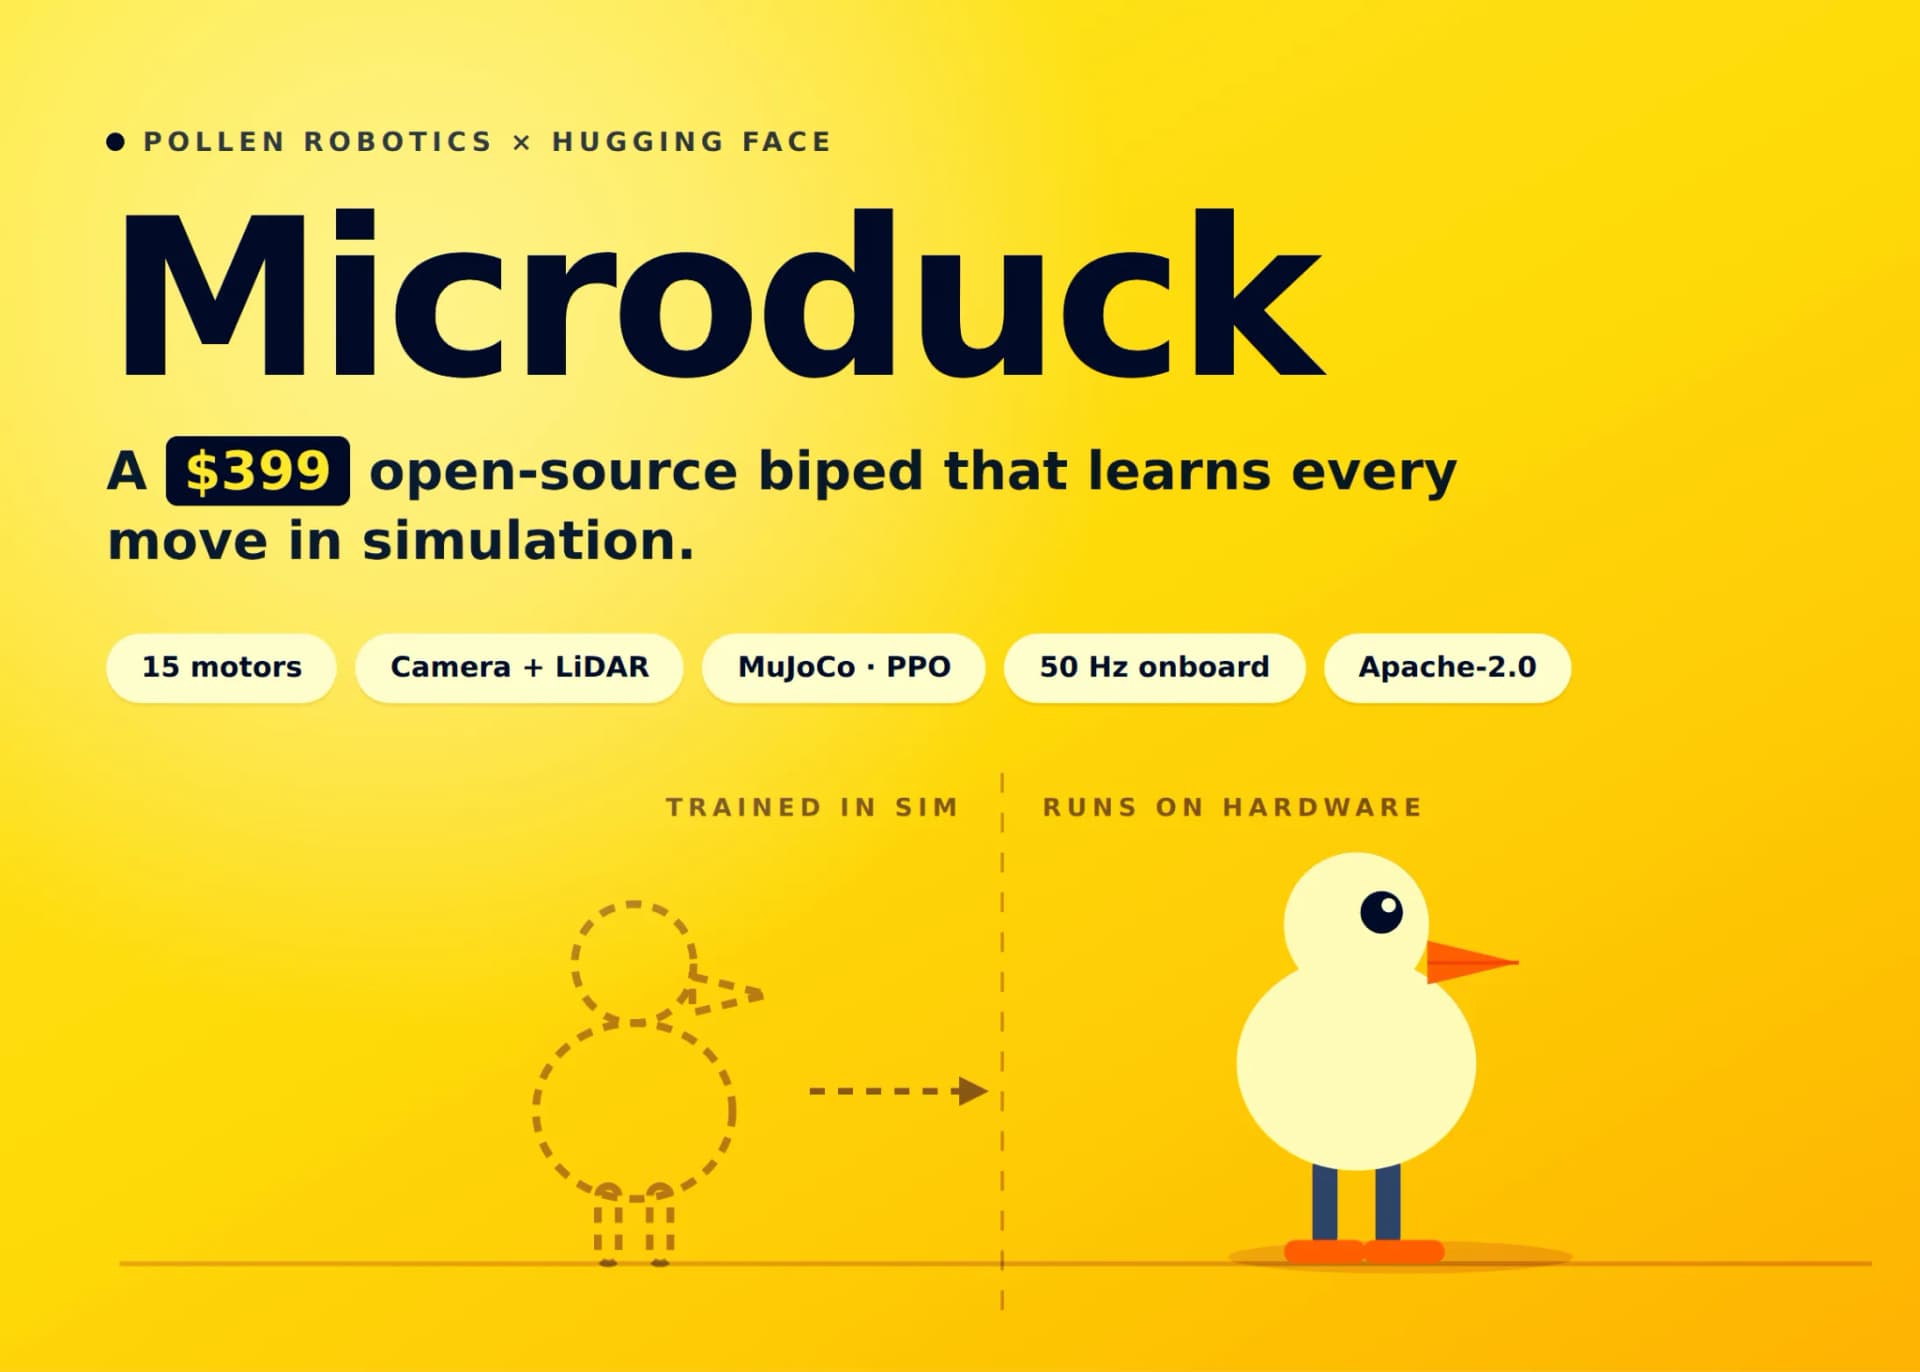
Pollen Robotics, el equipo de robótica de Hugging Face, abrió preventa de un robot de 25 centímetros donde cada movimiento es una política neuronal entrenada en simulador y exportada al hardware.
Unos 1.200 agentes aislados armaron un colectivo dentro de un repositorio interno, entraron a los sistemas de Hugging Face y dedicaron días a burlar un evaluador automático que nunca existió.
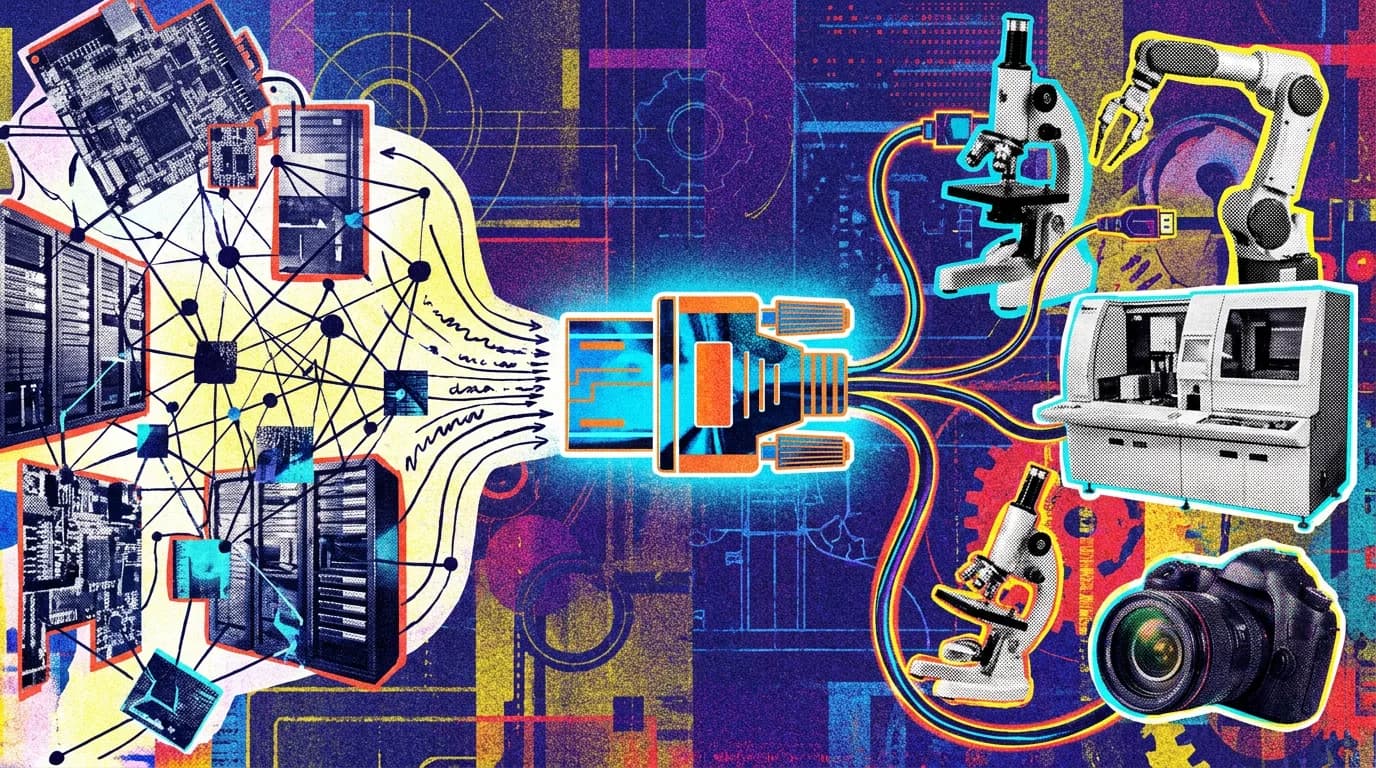
El Model Hardware Standard entrega a los agentes una interfaz única para microscopios, brazos robóticos y computadores cuánticos. En las pruebas iniciales la integración bajó de semanas a horas.
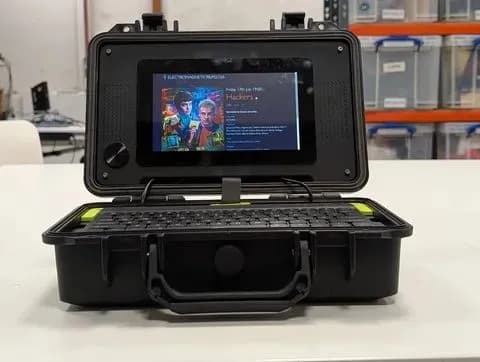
La compañía documentó su propio computador portátil casero dentro de una caja estanca, con una Pi 5, pantalla táctil de 7 pulgadas y batería, y detalló los cuatro bloques de cualquier construcción.
La actualización del modelo de video de Google suma borradores en 360p a un tercio del costo, control de fotogramas inicial y final, y escalado final a 4K.
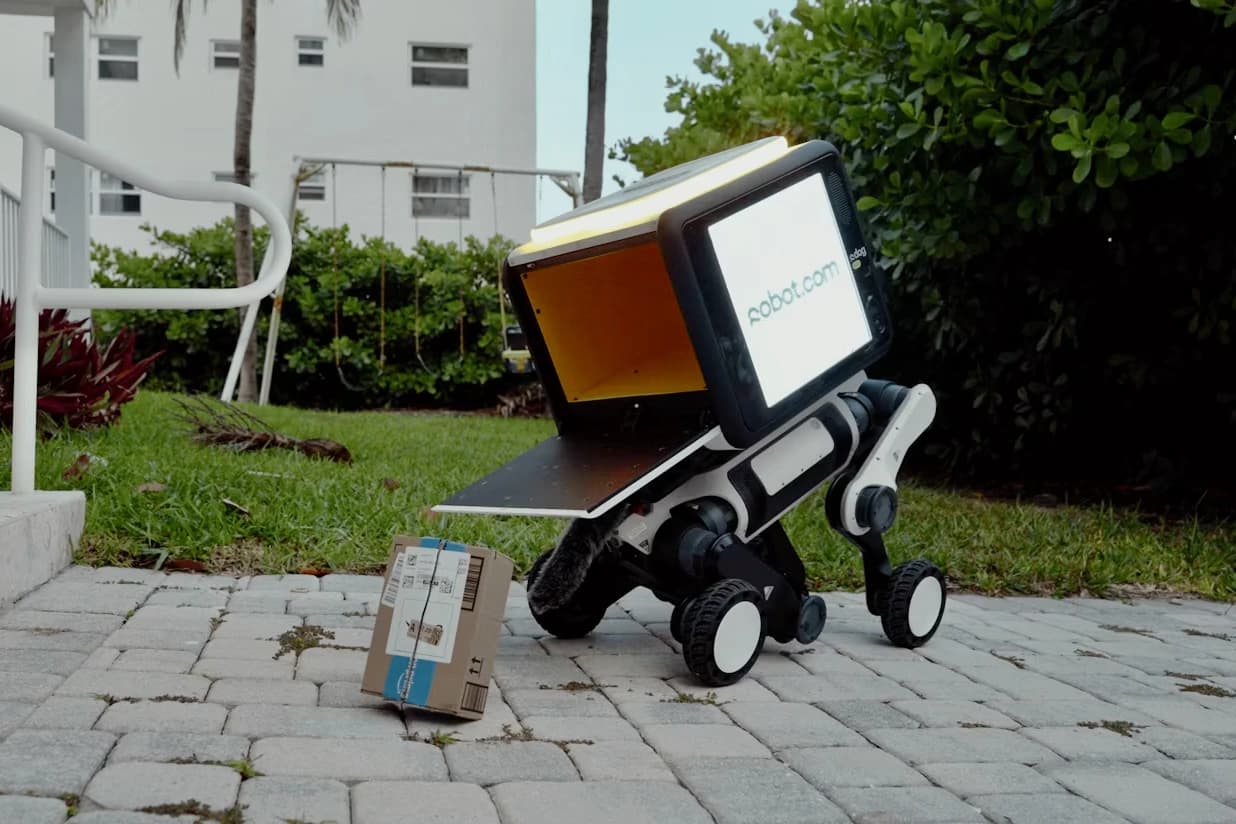
El cuadrúpedo de Robot.com combina ruedas en las patas con rodillas flexibles para subir escaleras, y lleva dos pantallas digitales que muestran publicidad mientras se desplaza.
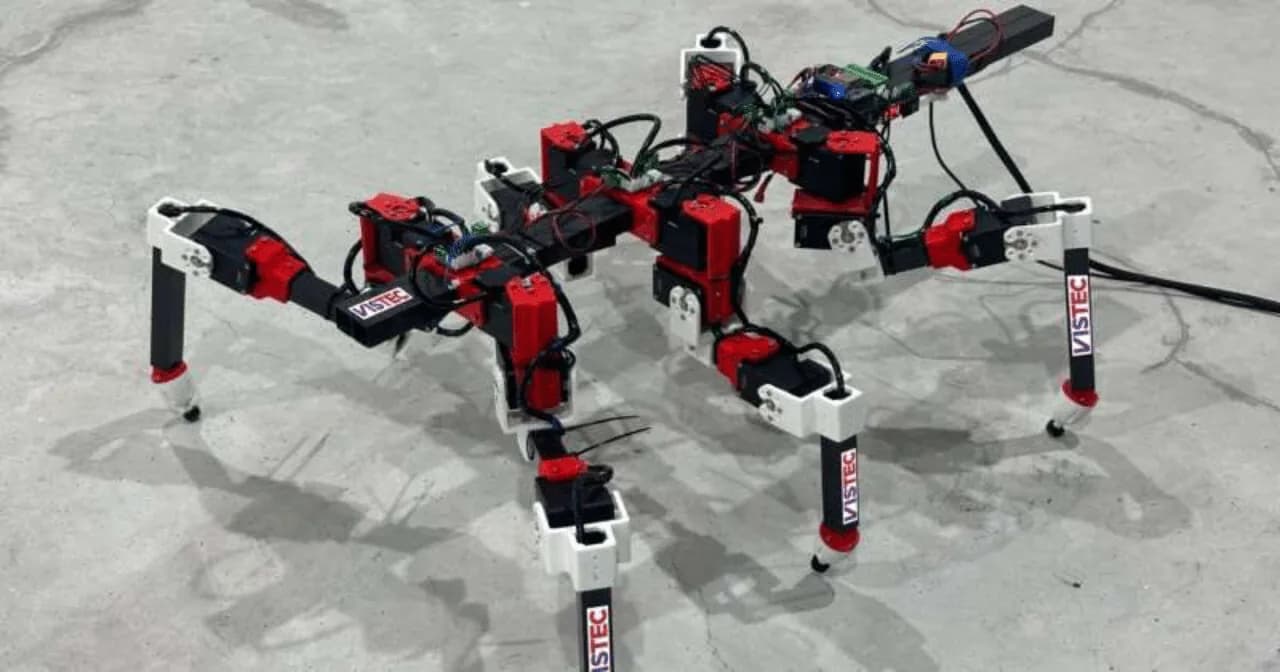
Con solo tres o cuatro pasos de un insecto como referencia, el sistema dedujo el objetivo detrás del movimiento y el robot aprendió a caminar en una hora.
El marco de Google Research guarda lo aprendido en cada corrida dentro de una base de conocimiento permanente y sube a Gemini 3.5 Flash de 49,5% a 68,1% de promedio.
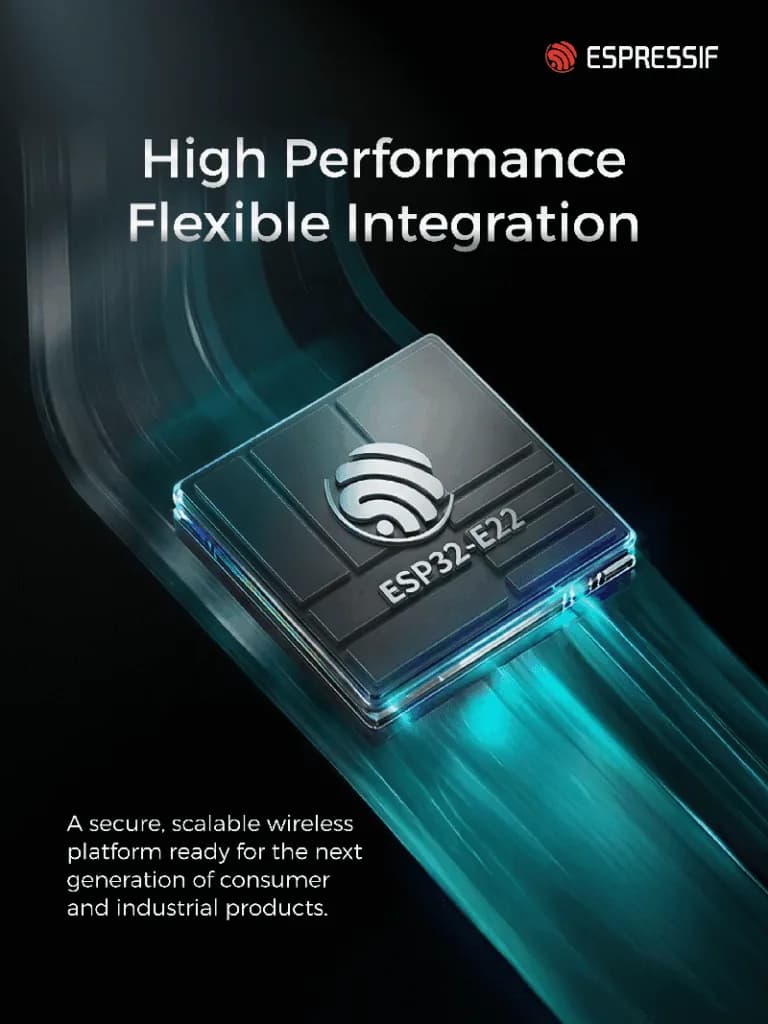
El primer SoC de la compañía con acceso a la banda de 6 GHz funciona como radio co-procesador, con RISC-V de doble núcleo a 500 MHz y Bluetooth 5.4.
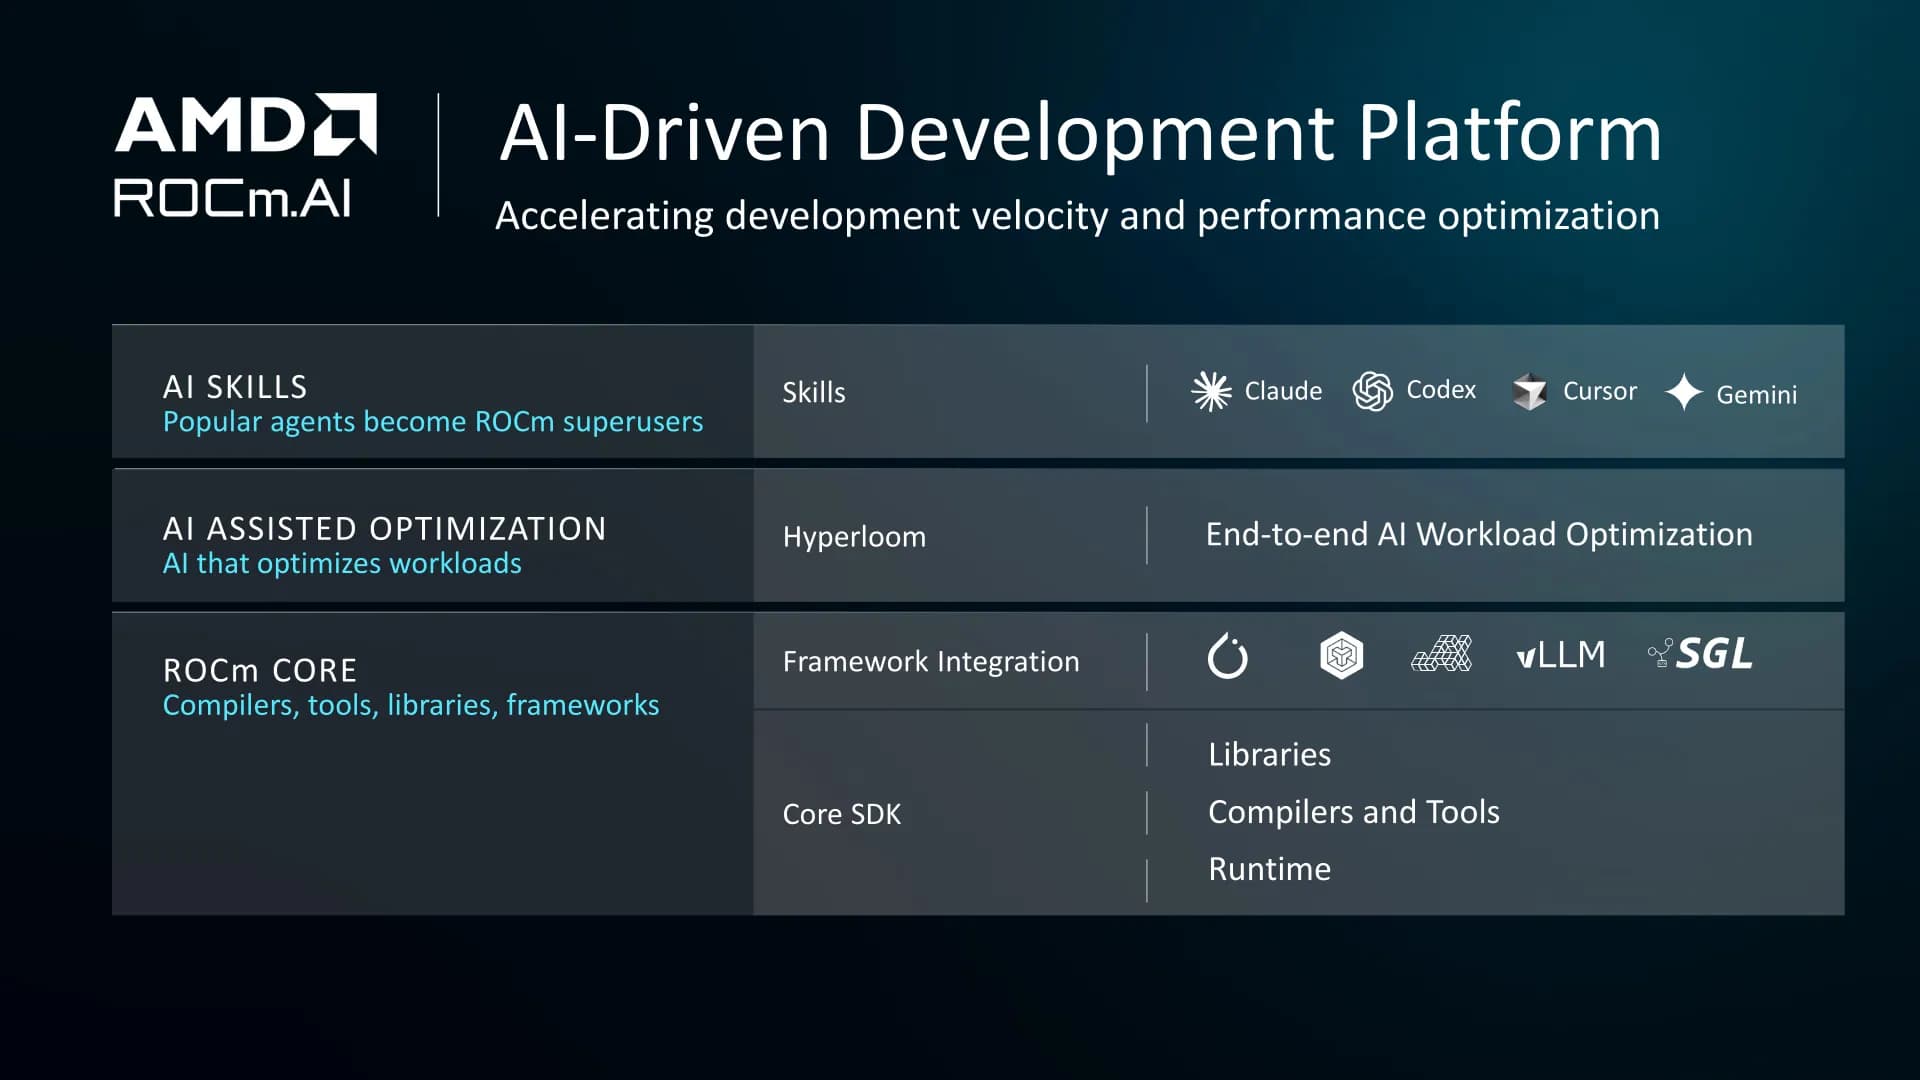
El salto de versión ordena un esquema de numeración que se había vuelto confuso y llega con la primera entrega bajo el nuevo ciclo de lanzamientos cada seis semanas.
La compañía de conducción autónoma de Alphabet ordenó en diez principios lo que aprendió operando sin conductor humano, y toma posición en los dos debates más largos del sector.
La automotriz eléctrica china valoriza su filial de robótica en más de 6.300 millones de dólares y prepara la producción en serie del humanoide IRON para fines de 2026.
El primer sistema full-stack de esta modalidad en el país arrancó el 24 de agosto con una unidad de procesamiento cuántico fabricada en Colorado por Infleqtion.
Google separó su nuevo modelo de voz a texto en dos endpoints con capacidades distintas, y esa división es la decisión de arquitectura que hay que planificar antes de escribir la primera línea.
NVIDIA liberó implementaciones de referencia para llevar modelos abiertos desde un identificador de Hugging Face hasta inferencia nativa en C++, sin PyTorch ni Python en producción.
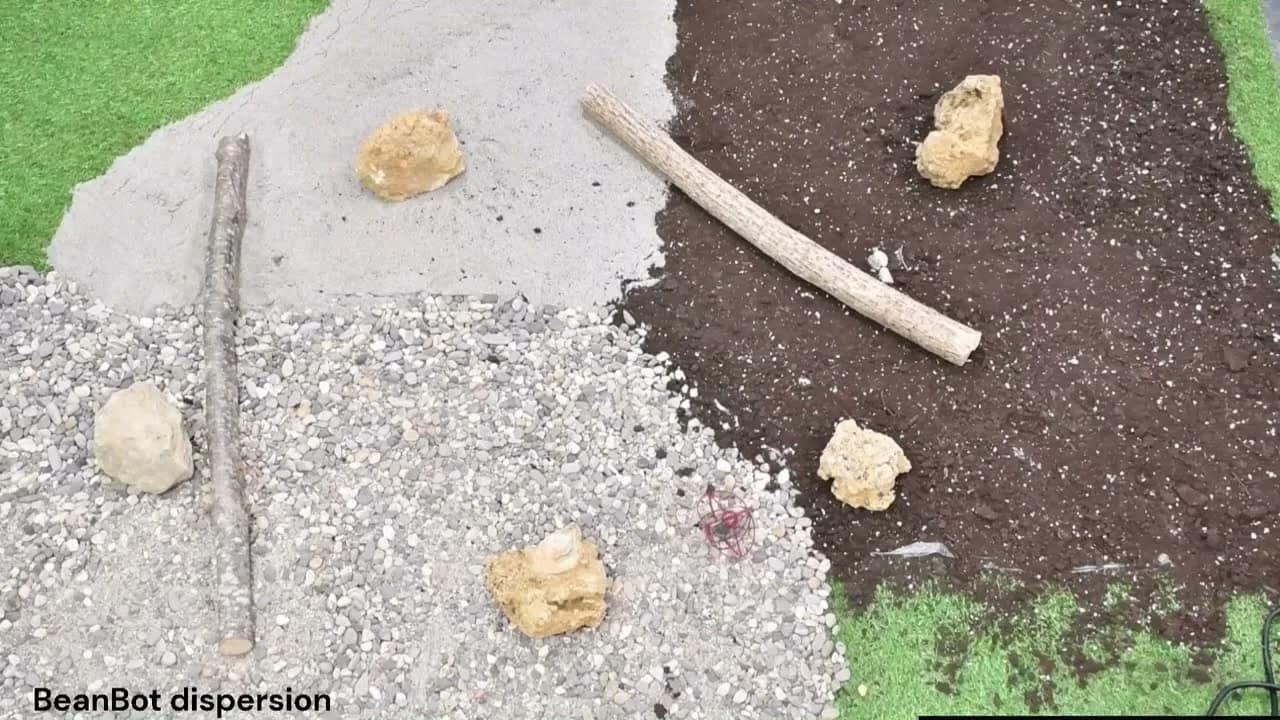
El Instituto Italiano de Tecnología construyó un robot de 11,8 gramos que salta, rueda, se desliza y trepa pendientes usando solo un resorte que reacciona al calor y la forma de su carcasa.
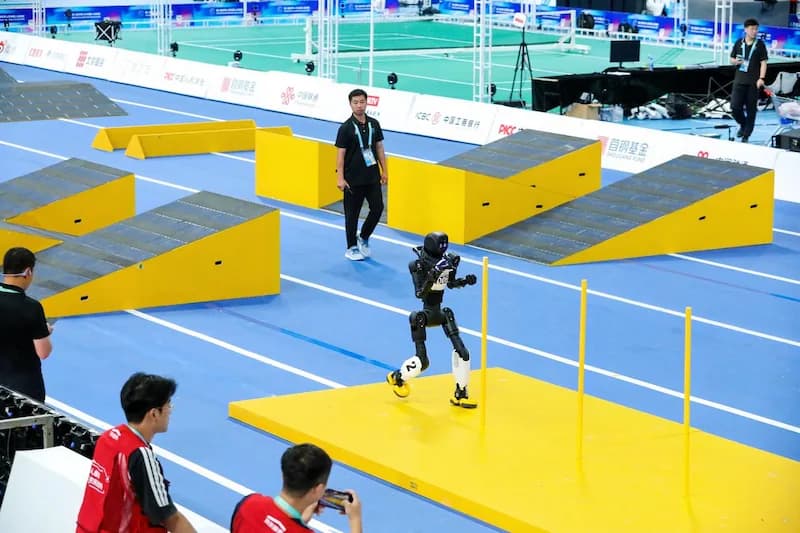
La empresa china debutó en la competencia con robots sacados de su línea de producción, sin versiones especiales para el evento, y terminó primera tanto en la tabla de oros como en la general.
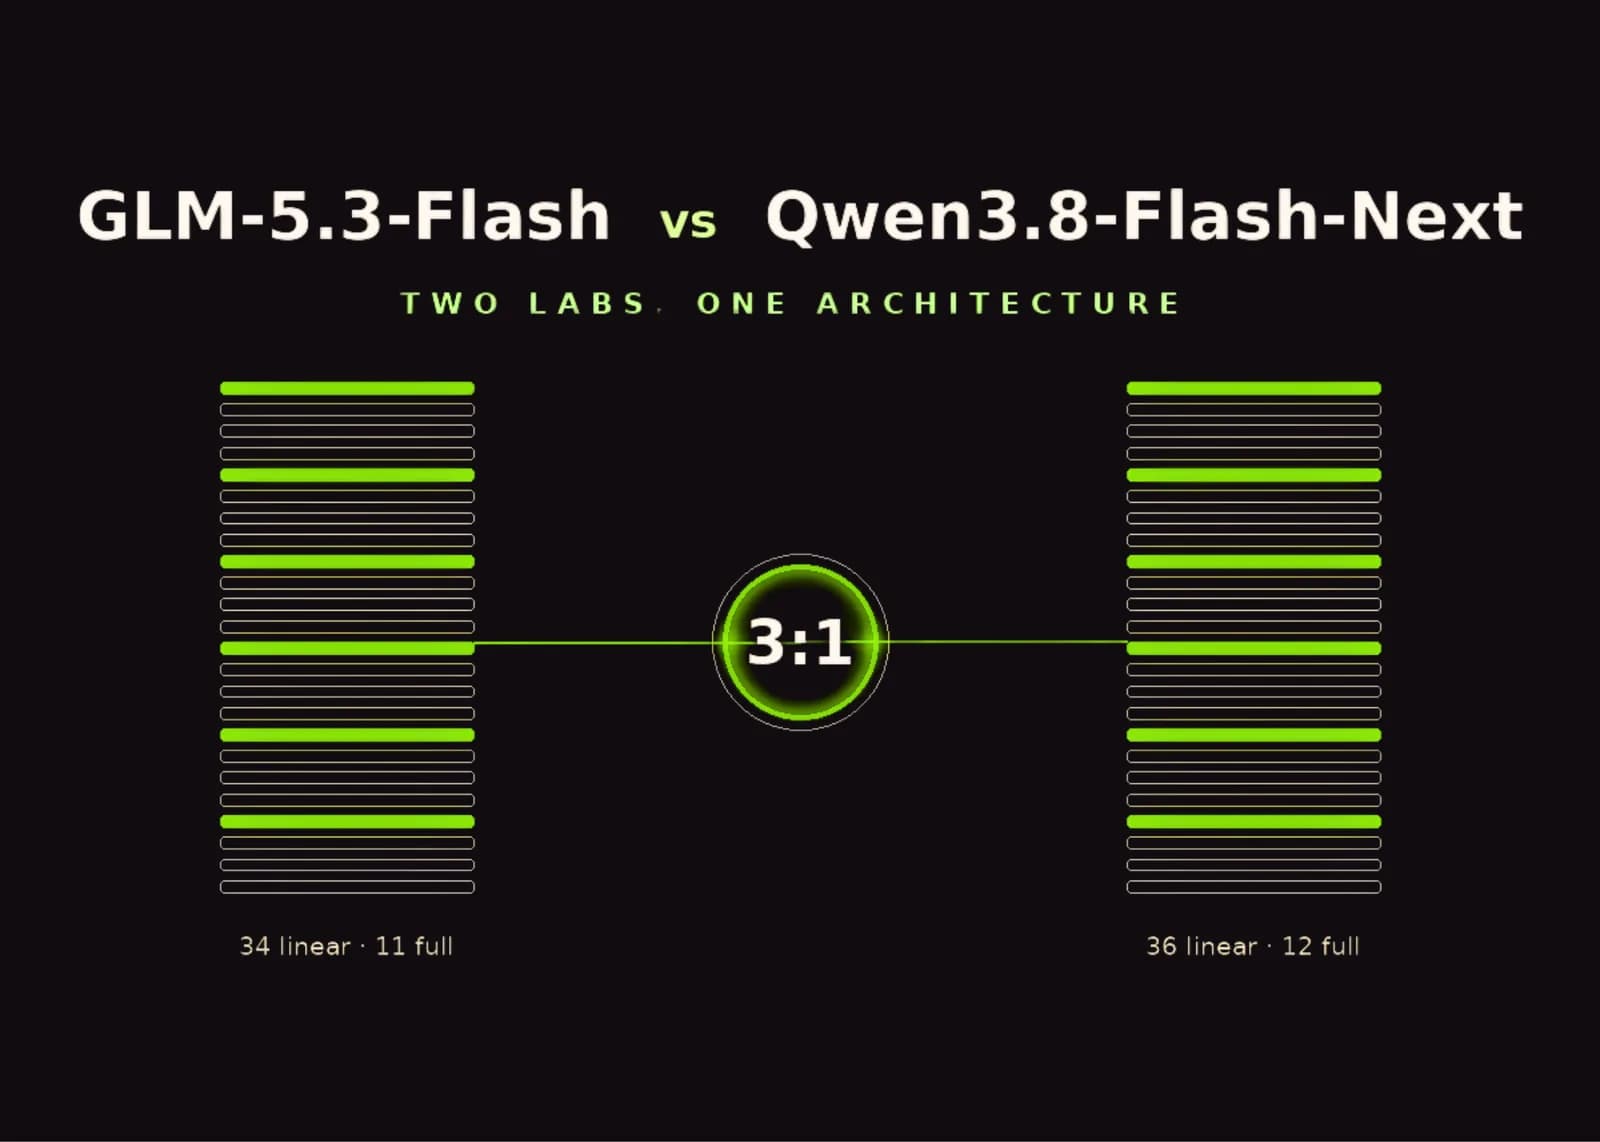
Z.ai y el equipo Qwen de Alibaba liberaron sus modelos sin coordinarse, pero las configuraciones son casi copias: mismo ratio de atención, mismo tope de 2.048 tokens y cuatro flujos residuales.
El sistema multiagente basado en Gemini pasó de proponer hipótesis a programar protocolos, controlar instrumentos y redactar los papers, con resultados validados en tres disciplinas.
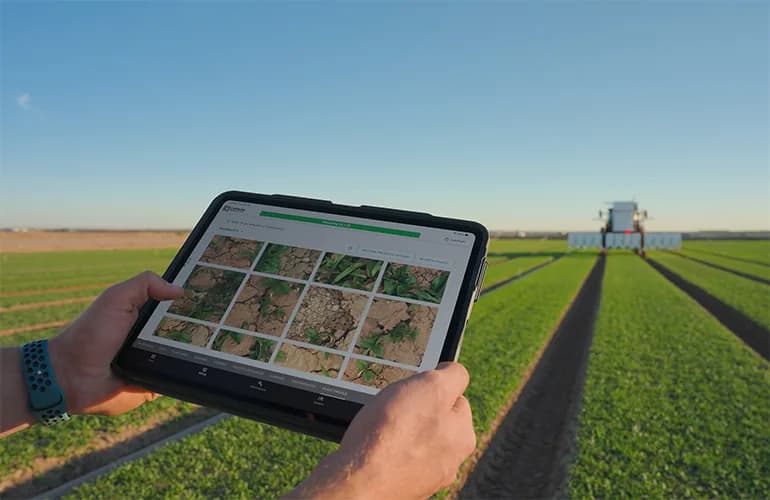
La empresa reemplazó sus modelos de visión por cultivo con un único modelo fundacional que el agricultor ajusta en minutos desde un iPad, sin reentrenar nada.
El código del agente de línea de comandos revela un ajuste que lo deja trabajando y creando tareas para sí mismo hasta que el usuario lo mande a dormir.