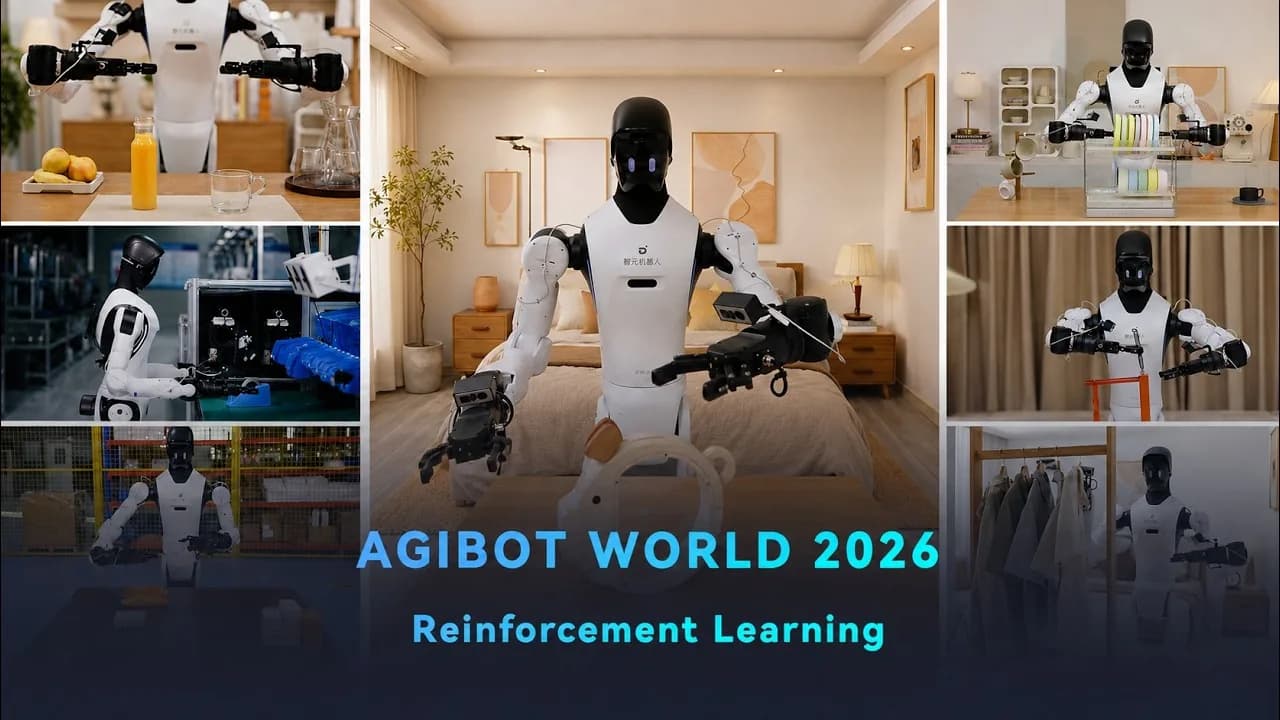
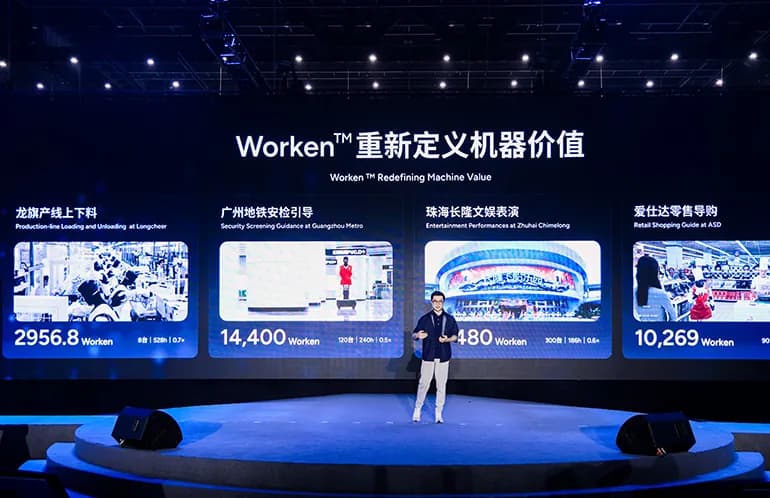
AGIBOT presentó Worken, un marco propuesto para medir la productividad de los robots en entornos reales, durante el AGIBOT Innovation Day 2026 en Shanghái, informó The Robot Report el 29 de octubre. El nombre junta las palabras en inglés "Work" (trabajo) y "Token", y el concepto busca dejar de mirar cuántos robots se fabrican o se instalan para medir cuánto trabajo útil hacen de forma autónoma y constante.
En el mismo evento, la empresa mostró AHA3, su plataforma de hardware de "tres inteligencias en una", y avances en su marco de movimiento AGILE, con una nueva capacidad de agente que se mejora a sí mismo. También estrenó GO-3 Preview, su próximo modelo fundacional de IA encarnada, mostró el modelo de interacción omnimodal WITA-Omni 1.0 y lanzó el robot industrial G2 Max y el sistema Link-U OS 1.0.
El evento incluyó aplicaciones reales en fabricación y servicios comerciales. Según la empresa, reflejan su foco en desplegar primero, con innovación práctica en hardware, locomoción, inteligencia de tareas e interacción, operación y un ecosistema pensado para despliegues a gran escala.
AGIBOT se fundó en 2023 como Zhiyuan Xinchuang Technology Co. y se dedica a la IA encarnada. Con sede en Shanghái, fabrica humanoides, cuadrúpedos, sistemas diestros y equipos de limpieza comercial. El mes pasado, AGIBOT informó que salió de su línea de producción su robot número 20.000, e IDC reportó que la empresa lideró los envíos mundiales de humanoides en el primer semestre de 2026.
¿Qué mide Worken?
A medida que los robots pasan de la producción masiva a aplicaciones cada vez más variadas, AGIBOT plantea otra dimensión del progreso, el trabajo productivo que entregan una vez instalados. Además de la escala de fabricación, las capacidades técnicas y los hitos de despliegue, la empresa sostiene que la operación autónoma sostenida y la producción medible de tareas pesan cada vez más para evaluar el valor de un robot.
"En los últimos años, la industria robótica ha logrado avances notables en hardware, modelos de IA y fabricación a gran escala", afirmó Peng Zhihui, cofundador, presidente y director de tecnología de AGIBOT. "Pero a medida que los robots empiezan a trabajar en fábricas, bodegas y entornos de servicio, tenemos que responder una pregunta más práctica: ¿cuánto trabajo productivo están entregando realmente?"
"Worken es nuestro intento de desarrollar una nueva forma de responder esa pregunta", agregó. "Queremos ir más allá de medir cuántos robots se construyen o se entregan y empezar a medir con qué eficacia pueden hacer trabajo útil, de forma autónoma y constante, en el mundo real."
Dos despliegues con una cantidad parecida de robots pueden rendir distinto, según cuánto operen las máquinas por su cuenta, cada cuánto necesiten intervención humana y cuánto trabajo aceptable completen.
AGIBOT describe Worken como "horas de trabajo inteligente efectivas" y lo arma con tres factores.
Worken = robots activos × horas de trabajo autónomo × índice de eficiencia de producción
El primer factor cuenta los robots que están haciendo tareas en entornos reales, no las unidades fabricadas o guardadas en inventario. El segundo mide el tiempo de trabajo autónomo, no el tiempo total que el equipo pasa encendido.
El tercero compara la producción con una referencia para una tarea definida, como la cantidad de trabajo aceptable que completa un trabajador humano bajo estándares de operación establecidos.
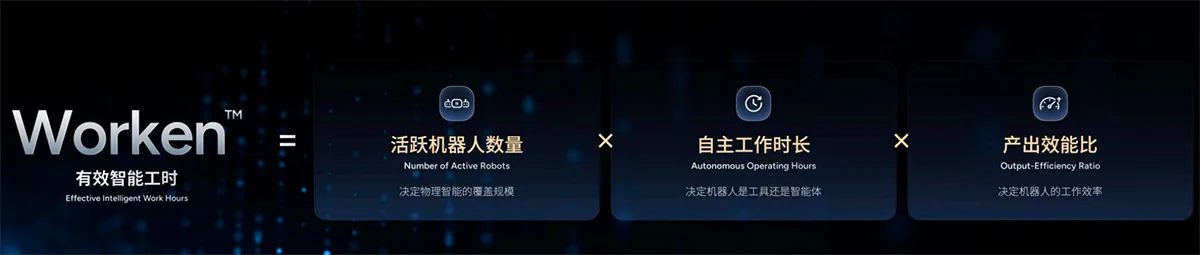
Al conectar escala, autonomía y producción, AGIBOT dice que quiere ofrecer una forma más completa de describir la productividad robótica en manipulación industrial, logística, inspección y servicios comerciales.
"El concepto también abre una discusión más amplia sobre la economía de la robótica", señaló la empresa. "Mientras el hardware se deprecia con el tiempo, las mejoras en software y modelos de IA pueden permitir que la misma máquina haga más trabajo útil durante su vida operativa. Medir esa producción junto con los costos totales del ciclo de vida podría ayudar a las empresas a evaluar el valor de largo plazo de un despliegue robótico."
AGIBOT dijo que Worken es un marco en evolución que se irá ajustando con despliegues y datos de operación. Con referencias específicas por tarea y experiencia acumulada en distintas aplicaciones, la empresa espera que sirva como referencia general para medir el valor productivo de la IA física.
En el evento también se publicó el informe "2026 Embodied Intelligence Industry Innovation Report", sobre el avance de la industria hacia el despliegue real. Lo elaboraron China Economic Information Service y el Centro de Innovación Industrial de Shanghái de la Academia China de Tecnologías de la Información y las Comunicaciones (CAICT), e incluye Worken y casos de despliegue de AGIBOT en su análisis.
La plataforma AHA3
La AGIBOT Humanoid Architecture, o AHA3, une en un sistema de IA encarnada tres inteligencias, la de locomoción, la de interacción y la de manipulación. La empresa dice que diseñó esta tercera generación de arquitectura de hardware para mejorar la eficiencia.
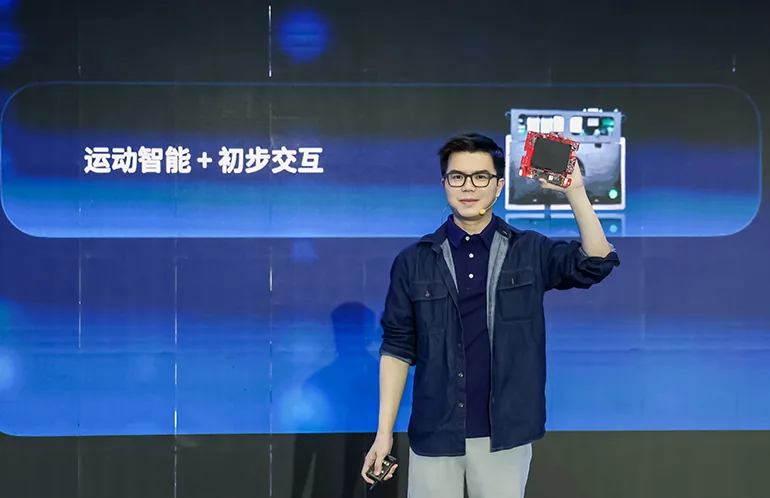
Se apoya en avances en control de motores, cómputo integrado y conectividad de alta velocidad, incluidos Wi-Fi 6 y 5G. Según AGIBOT, la AHA3 reduce la complejidad de integración, mejora la respuesta del sistema y permite robots más capaces en aplicaciones industriales.
Para la operación industrial continua, AGIBOT sumó un sistema de refrigeración líquida en las articulaciones, que mejora el manejo térmico durante el trabajo sostenido, y articulaciones especiales con protección IP67 para entornos más exigentes.
AGILE y la locomoción
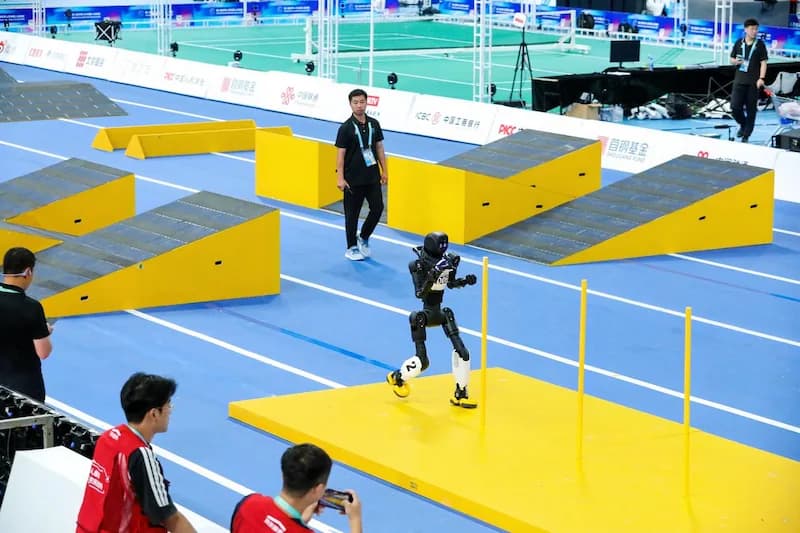
AGIBOT mostró avances en AGILE, su marco de "inteligencia de locomoción multimodal de punta a punta". La arquitectura abarca modelos fundacionales de movimiento de uso general, control de movimiento generativo, percepción y control integrados de todo el cuerpo, y la nueva capacidad de agente que se mejora a sí mismo.
AGILE está pensado para que los robots exploren los límites de sus capacidades físicas y mejoren su desempeño con la experiencia, llevando la inteligencia de movimiento más allá de comportamientos predefinidos.
AGIBOT describió el marco como "un paso del control de movimiento hacia la inteligencia de movilidad espacial, con el objetivo de ayudar a los robots a adaptarse a la distribución y a las condiciones cambiantes de los lugares reales donde se instalan".
MEgo Glove y la familia OmniHand
Para los datos, AGIBOT presentó MEgo Glove, un dispositivo táctil que se usa en la mano para capturar movimientos y contactos de manos humanas y entrenar modelos de IA encarnada.
Viene en versiones Air y Ultra. Las dos capturan la posición de los dedos, y la Ultra suma datos tridimensionales de fuerza en las yemas y la palma, además de torque. La idea es convertir la experiencia de trabajo manual en datos de entrenamiento para los robots ya instalados.
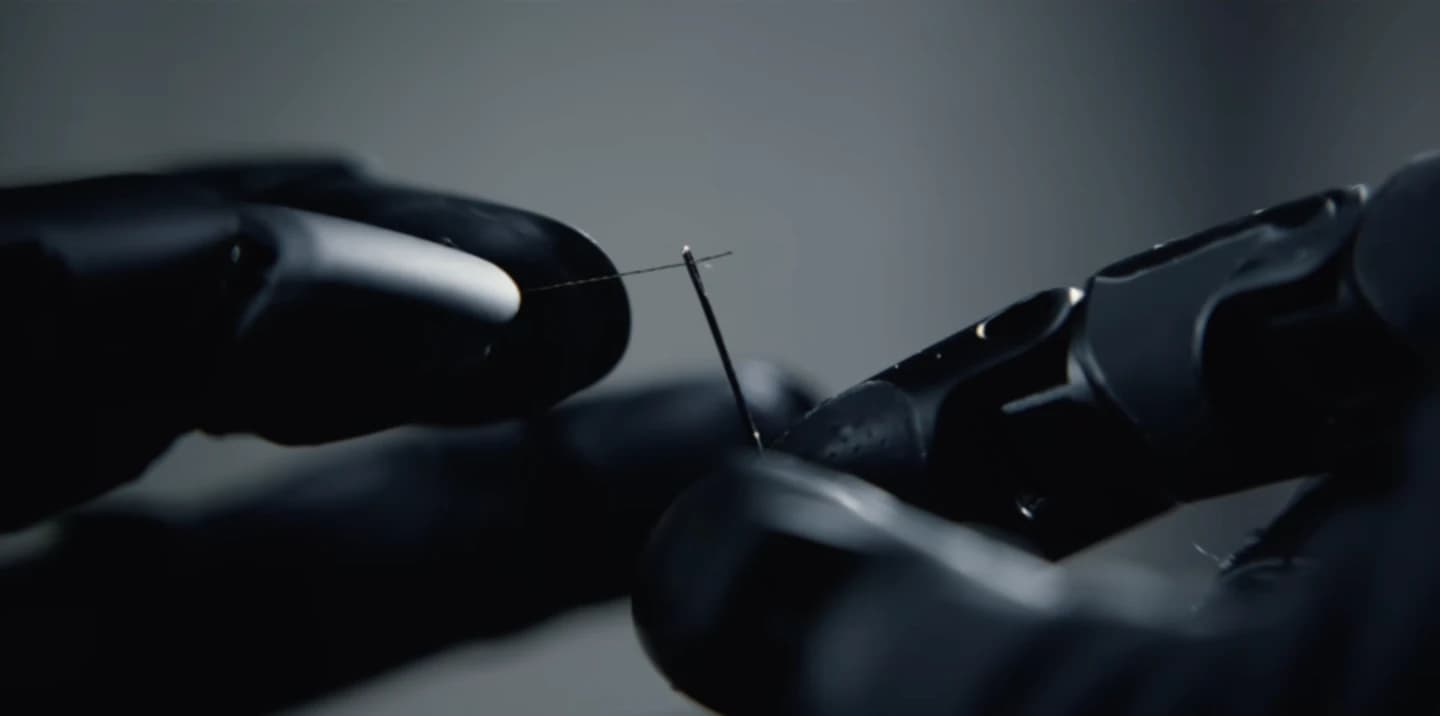
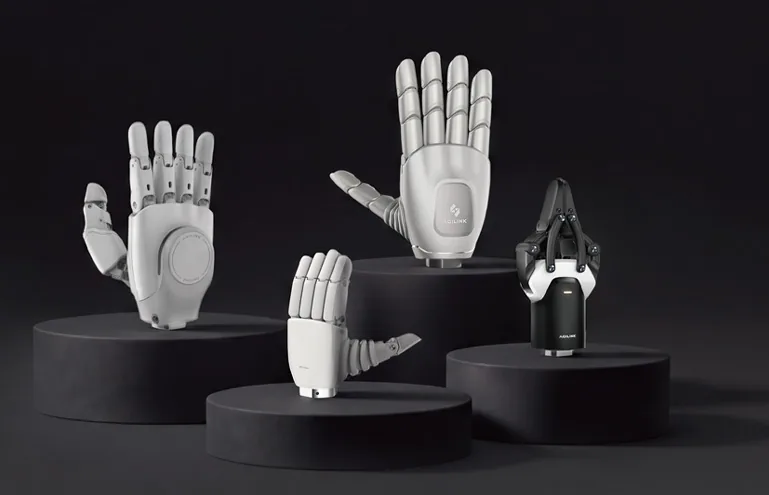
La nueva familia de manos diestras de AGIBOT incluye OmniHand 3 Lite, OmniHand 3 y OmniHand 3 Ultra, además de la pinza táctil OmniPicker 3, que amplían las opciones para manipulación fina y tareas específicas.
¿Qué es GO-3 Preview?
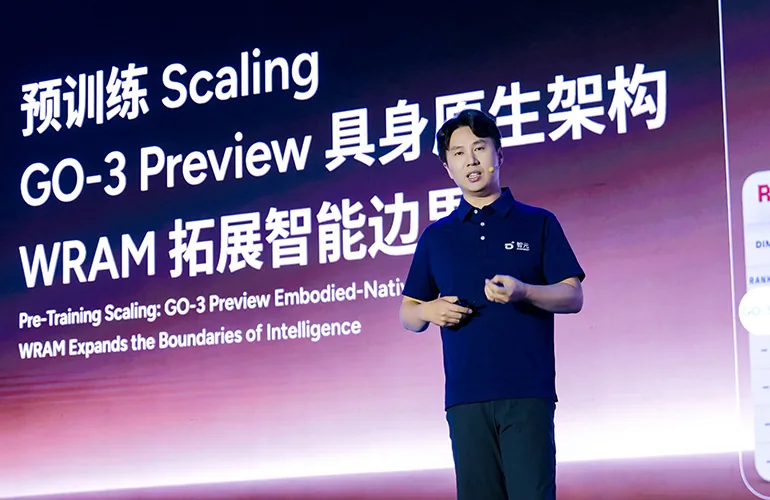
AGIBOT también estrenó GO-3 Preview, un modelo fundacional de IA encarnada construido sobre un World Reasoning Action Model (WRAM). El marco está diseñado para que los robots anticipen las consecuencias de sus acciones, se adapten a entornos que cambian y generalicen más allá de las secuencias de tareas que ya aprendieron.
La empresa mostró capacidades zero-shot y few-shot y presentó su enfoque de "escalamiento de la inteligencia física", que combina preentrenamiento y postentrenamiento con mejora continua después del despliegue.
Según los resultados que AGIBOT presentó en el evento, el modelo quedó primero en tasa de éxito y en puntaje de proceso en RoboDojo, obtuvo el puntaje general más alto en RoboTwin y quedó primero en puntaje general en RoboColiseum.
La empresa busca conectar datos, modelos, hardware y escenarios de operación a lo largo del preentrenamiento, el postentrenamiento, el despliegue y la operación diaria. La retroalimentación de las tareas reales alimenta después las mejoras de los modelos y de los flujos de trabajo.
WITA-Omni 1.0 para la interacción con personas
Para la interacción entre humanos y robots, AGIBOT mostró WITA-Omni 1.0, un modelo fundacional omnimodal que integra percepción visual, voz, diálogo en tiempo real, expresiones faciales y acciones físicas en un sistema de interacción continuo.
El modelo admite conversación full-duplex, coordina el habla con el movimiento y se puede ejecutar en el propio equipo. Según AGIBOT, WITA-Omni 1.0 ocupa el primer lugar en varias pruebas de interacción encarnada, entre ellas Daily-Omni.