El humanoide G1 aprende a subir escaleras de mano en ETH Zurich
El sistema ACP decide dónde apoyar manos, codos, rodillas, pies y pelvis, y logró 92,5% de éxito en simulación contra 58,8% del método de comparación.
8 notas publicadas

Sus bioactuadores de 1,5 centímetros combinan músculo esquelético de ratón con un andamio de hidrogel diseñado en simulación, y se mueven hasta once veces más que los anteriores.

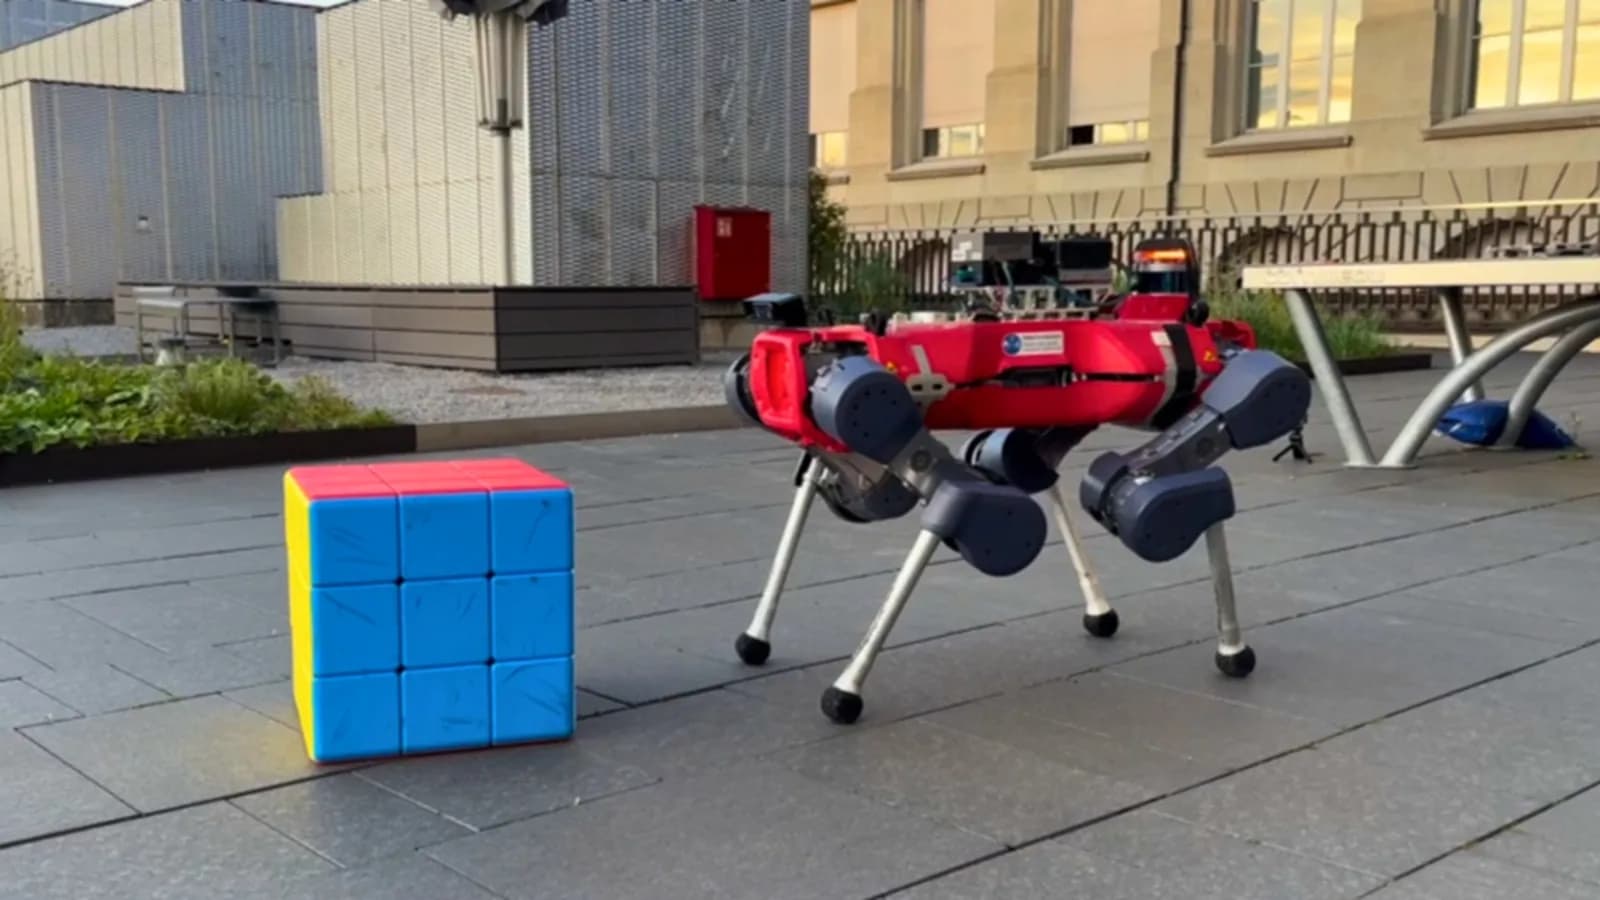
El cuadrúpedo de ETH Zúrich y NVIDIA completó tres soluciones en hardware real, cada una de unos 30 pasos y entre 8 y 9 minutos.

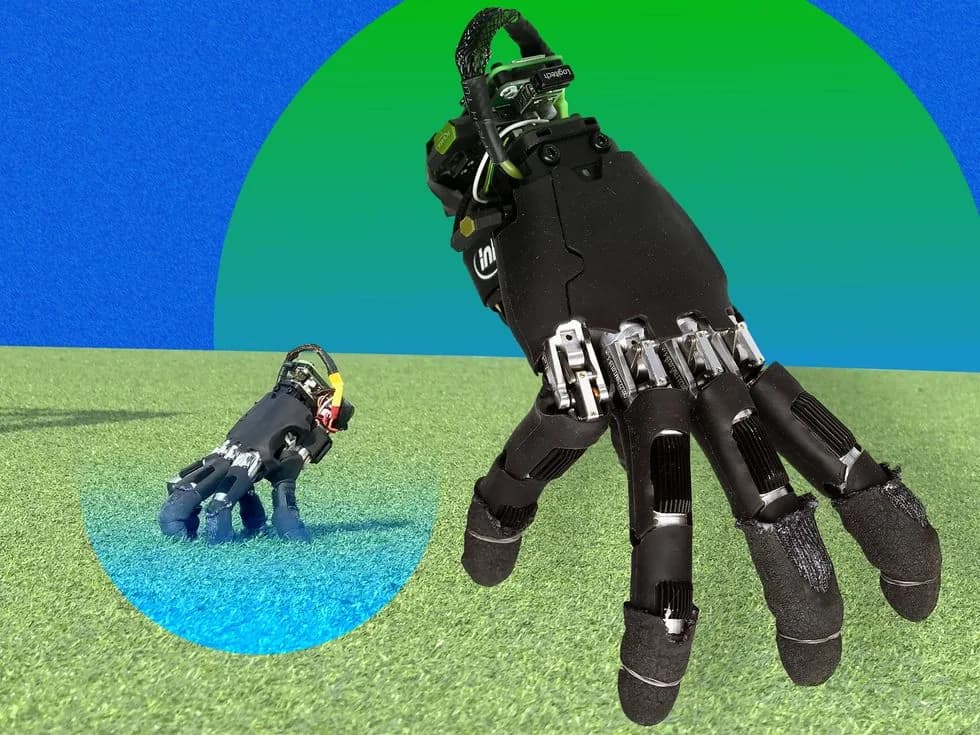
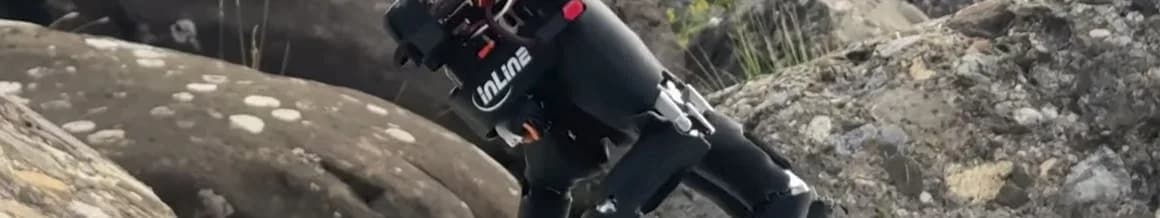
Con aprendizaje por refuerzo, la mano gatea, gira, se levanta tras caer y pulsa teclas mientras sostiene su propio peso, sin brazo ni plataforma móvil.

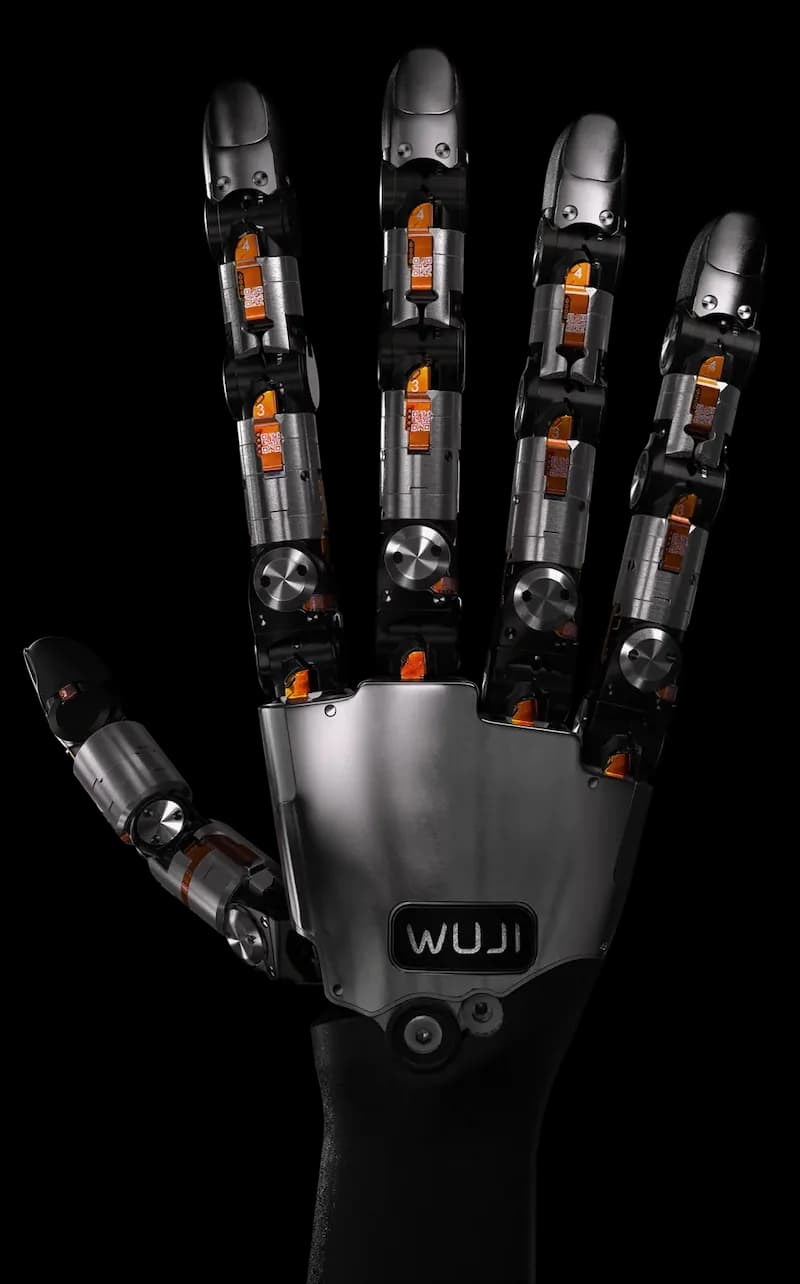
La mano de Wuji Technology lleva una mochila de 80 gramos con una Raspberry Pi Zero, camina a 9 cm/s y además aprieta teclas y empuja objetos.

El prototipo del Soft Robotics Lab de ETH Zurich usa los mismos cinco dedos para desplazarse y para apretar teclas, sin cable y sin brazo que lo sostenga.

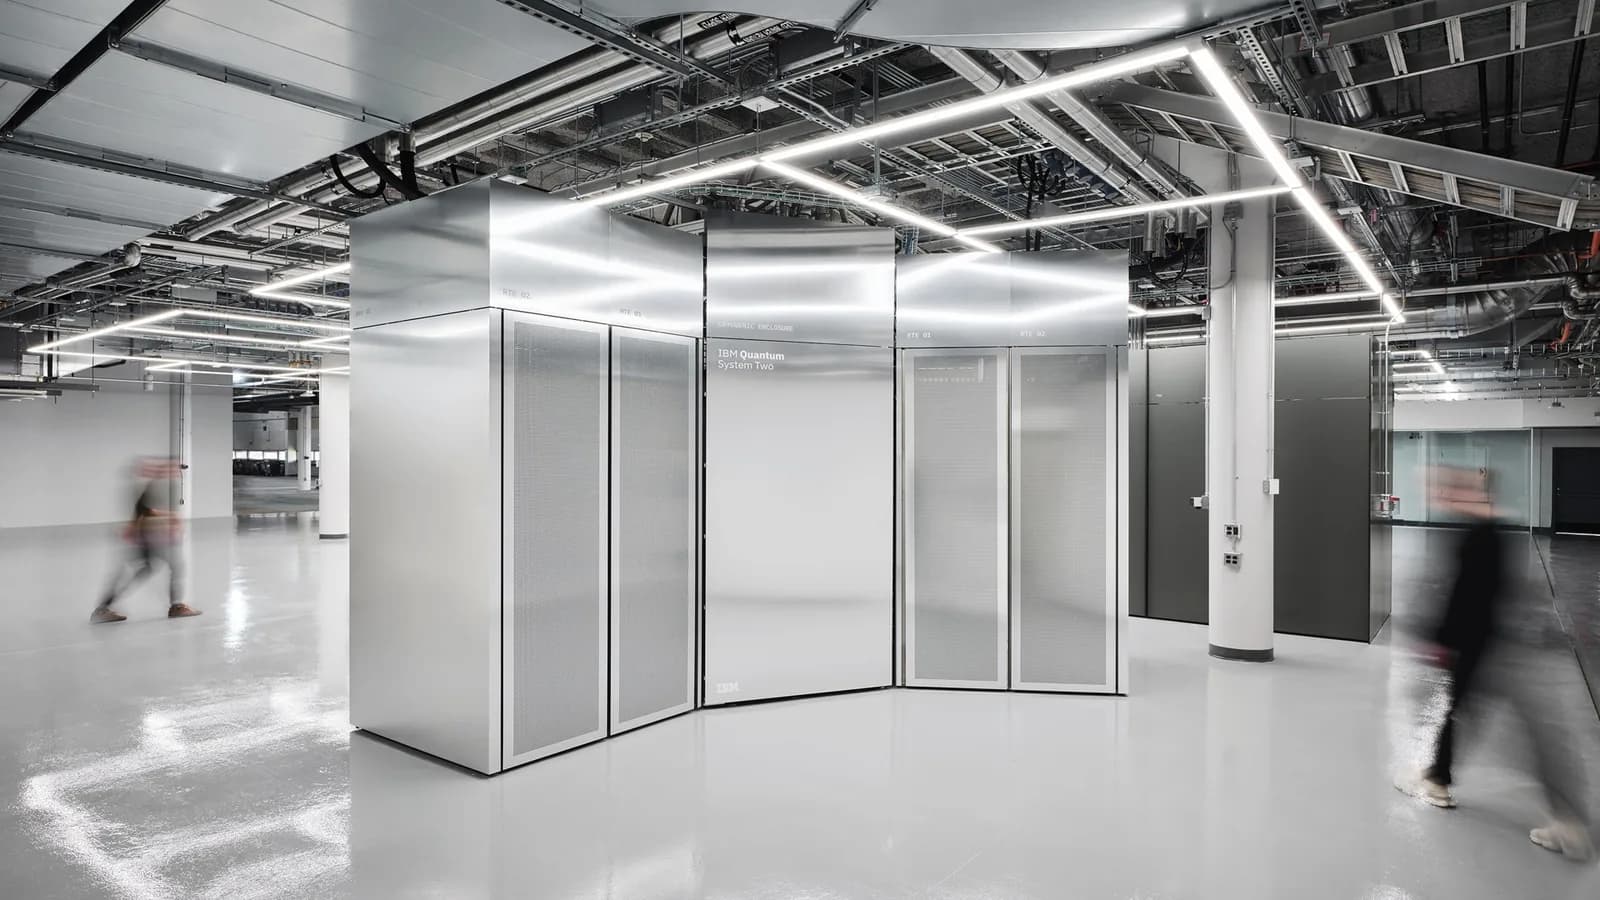
El equipo es un IBM Quantum System Two con procesador Nighthawk y llega por un acuerdo de compensación industrial con la oficina federal suiza de compras de defensa.

El robot debe percibir barras delgadas y suspendidas, saltar hacia la estructura, avanzar con contactos escasos y aterrizar sin caerse.
Otros temas que aparecen junto a #eth zurich en nuestra cobertura editorial.