
Robótica
Arduino App Lab 0.11 empaqueta apps para producción en el UNO Q
La nueva versión del IDE para el UNO Q y el VENTUNO Q suma paquetes de distribución, estimación de pose y sensores del teléfono por WebSocket.
Hackster.io
18 notas publicadas
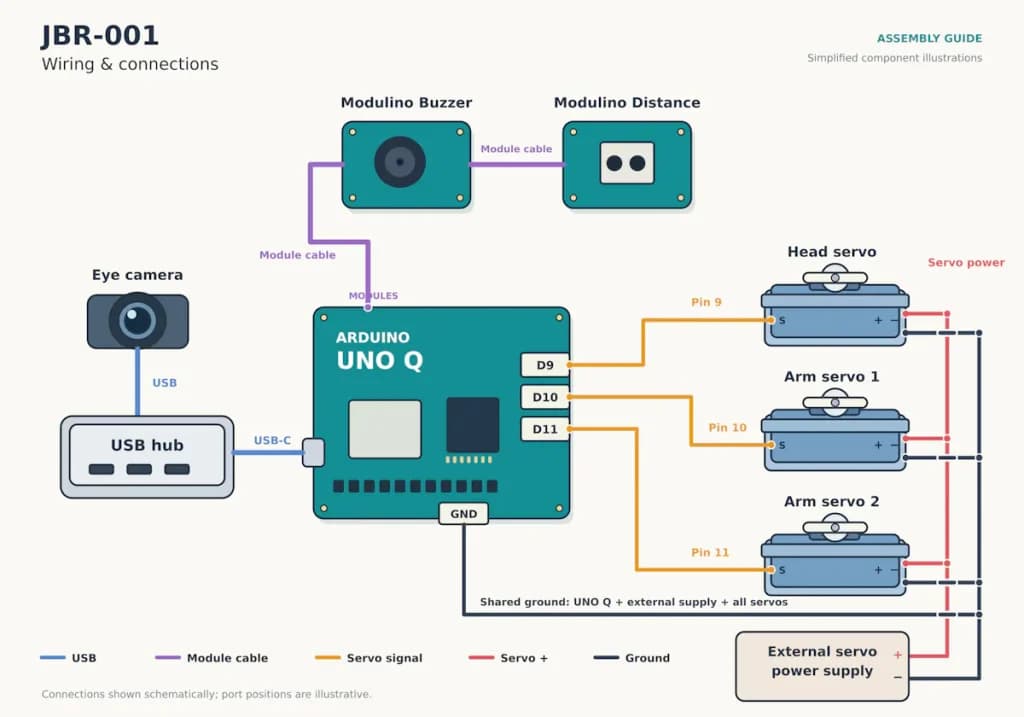
El proyecto de syntheticAIdata junta una cámara, tres servos, un sensor de distancia y un modelo de visión sobre la Arduino UNO Q de 2 GB.
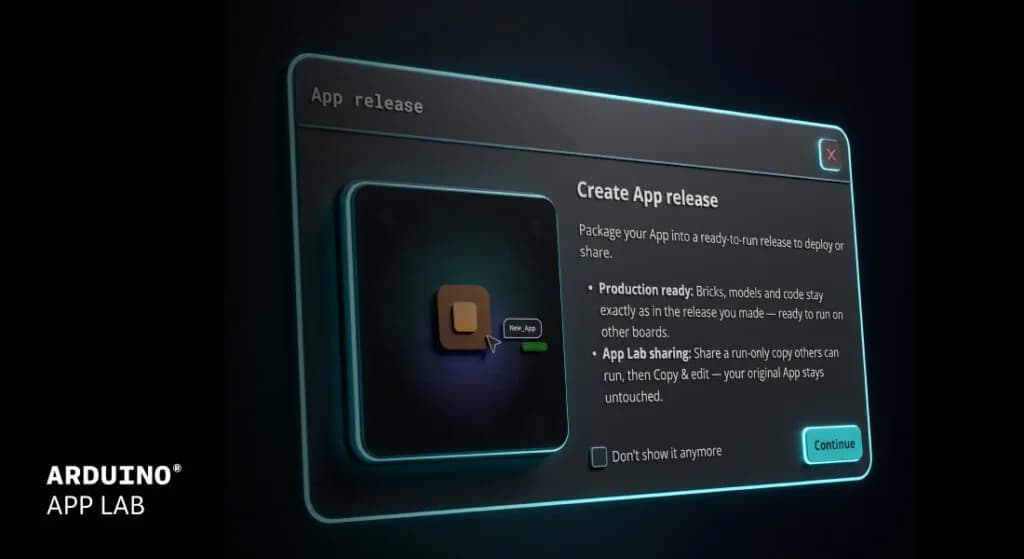
La versión para UNO Q y VENTUNO Q agrega apps congeladas para desplegar en otras placas, detección de poses local y modelos de Hugging Face.
Usa un sensor Sony IMX376 con autofoco y funciona sin drivers adicionales en la UNO Q y la VENTUNO Q, con modelos de visión listos en App Lab.
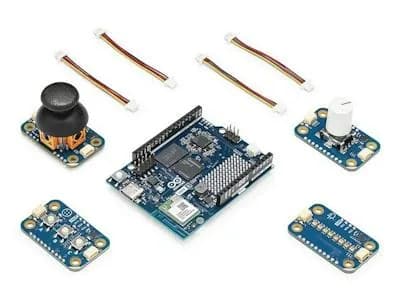
El UNO Q SBC Controller Bundle junta la versión de 4 GB del computador con cuatro módulos Modulino para manejar el escritorio Linux con botones, perilla y joystick.
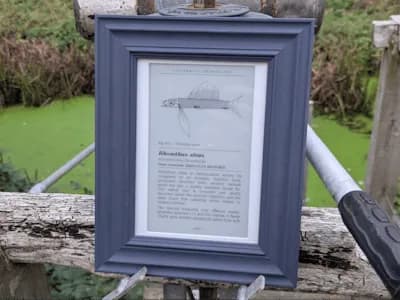
This Fish Does Not Exist, de Jim Bruges, genera cada pez con el algoritmo fishdraw y le escribe una ficha científica con Gemma 3 1B, sin conexión a internet.
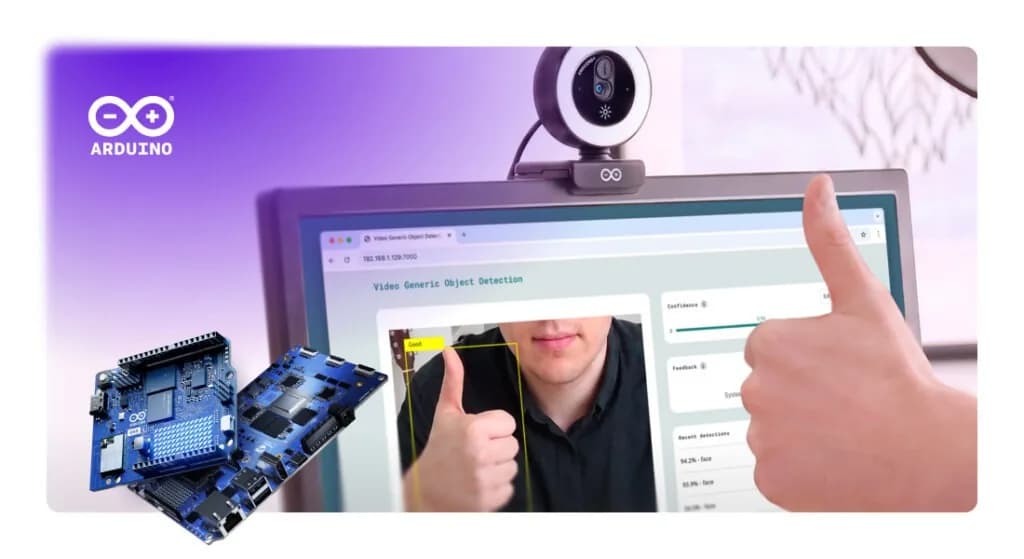
La Arduino USB Camera trae micrófono HD y anillo de luz LED regulable, y se conecta directo a las placas UNO Q y VENTUNO Q sin instalar drivers.
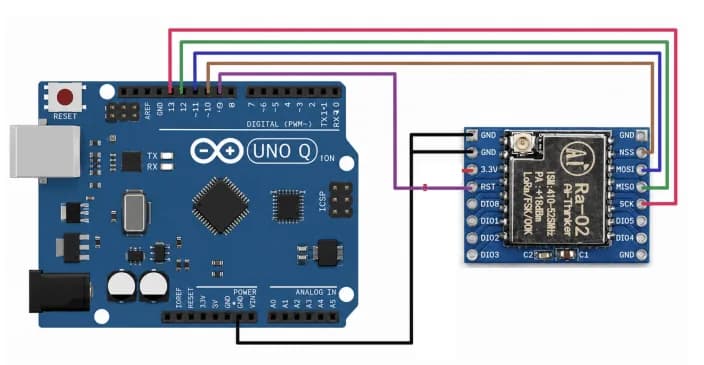
El proyecto recibe paquetes a 433 MHz con un SX1278, los expone por RPC y los muestra en un panel Flask que genera reportes en PDF.
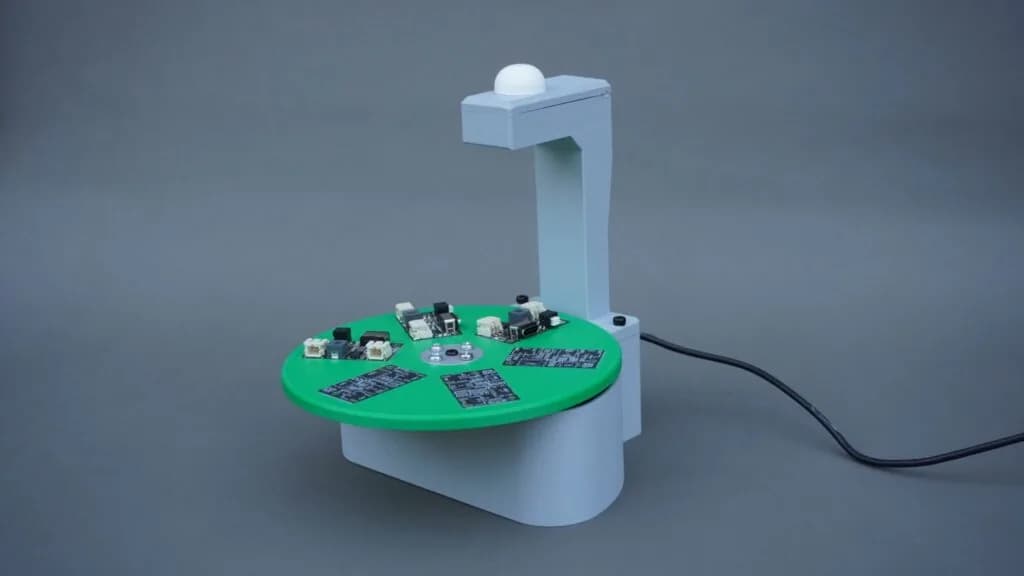
Mukesh Sankhla armó un sistema de seis estaciones que revisa placas con modelos YOLO entrenados en Edge Impulse, pensado para tiradas cortas.
Arduino detalla seis programas de Linux que se instalan en la placa y cómo el STM32H5 que trae al lado les suma control físico.
Jen Looper armó B.L.O.O.M. con una Arduino UNO Q de 4 GB, una pantalla de 5 pulgadas y un modelo local que reconoce especies por su canto.
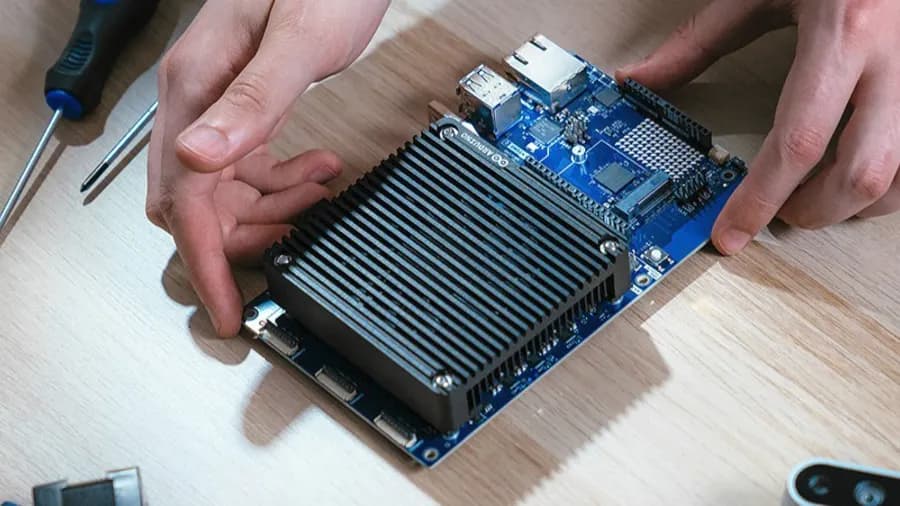
El nuevo núcleo carga cada sketch como un archivo elf independiente sobre un firmware Zephyr precompilado, y ya se usa en la Arduino UNO Q.
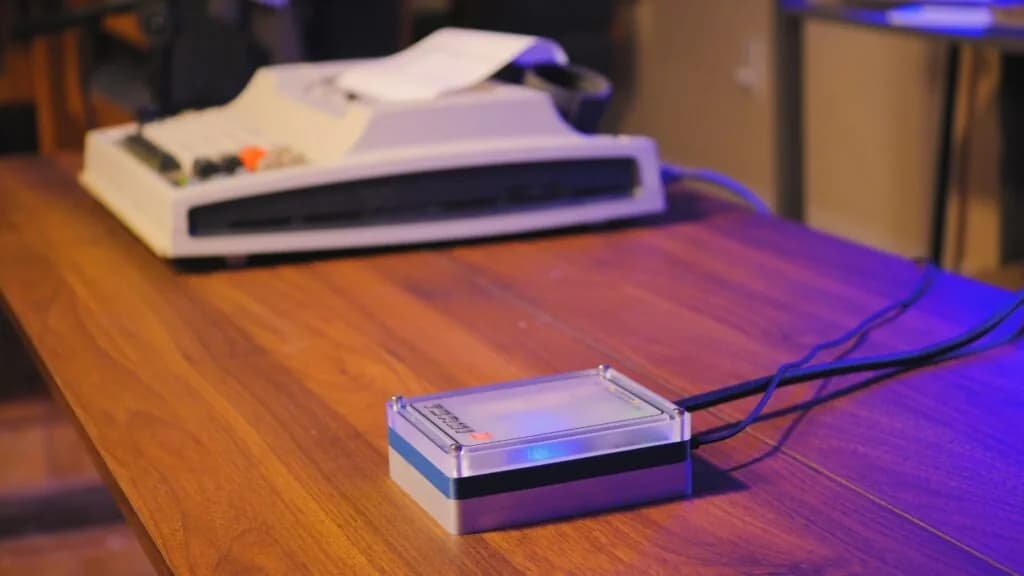
Cameron Coward conectó un Texas Instruments Silent 700 a Termi3, un equipo que corre Llama 3.2-1B en local y entrega la respuesta impresa en papel térmico.
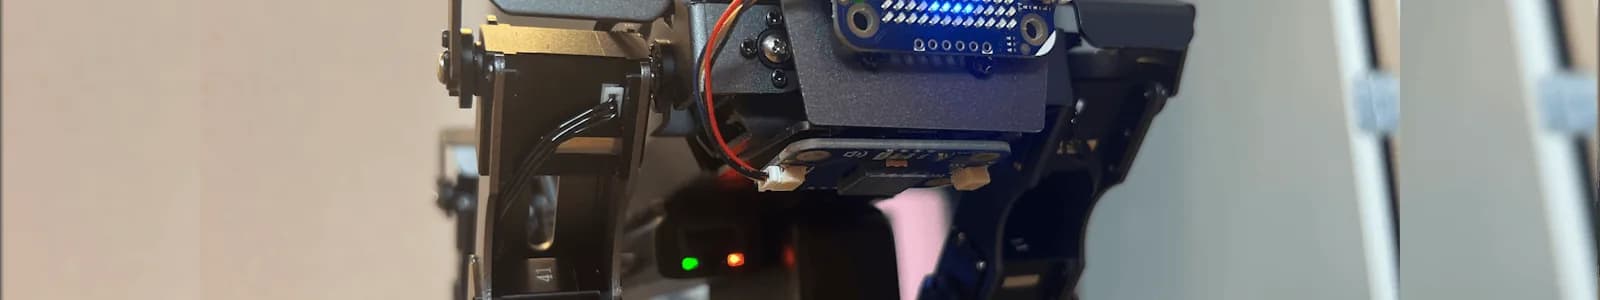
El proyecto Robodog V2.0 pone la placa como computador principal del cuadrúpedo de Yahboom y deja los servos en manos del controlador original.
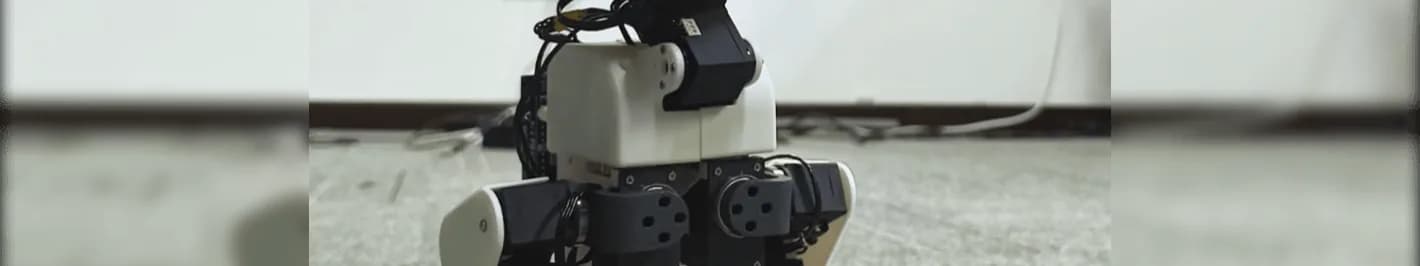
Luwu Dynamics copió la forma y la disposición de articulaciones del Microduck de Pollen Robotics y liberó placa, firmware y piezas imprimibles.
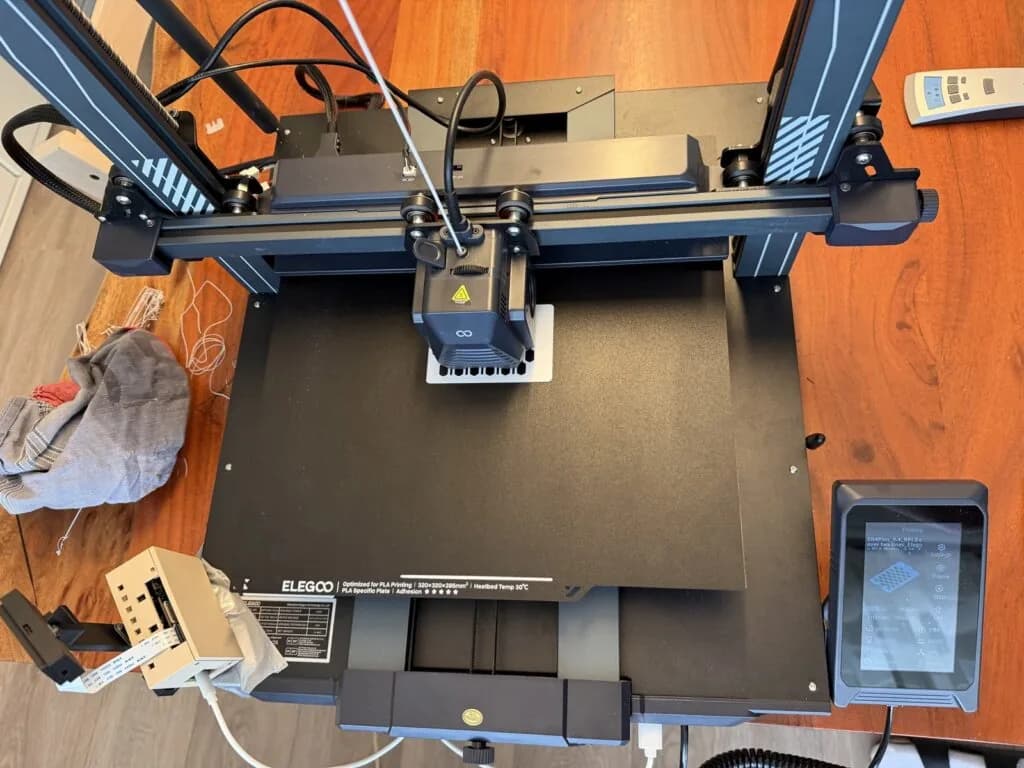
El proyecto de Philipp Schweizer entrena un modelo con fotos de impresiones normales y corta el trabajo por la API de Moonraker, sin sacar una sola imagen de la red local.
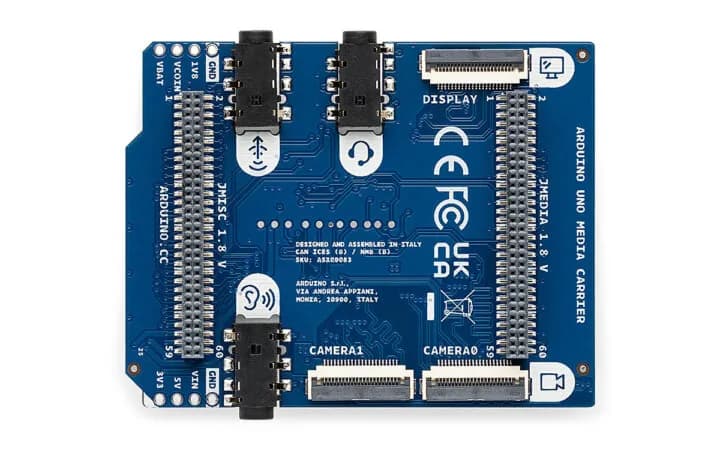
La placa portadora ASX00083 saca los conectores MIPI CSI, MIPI DSI y los jacks de audio de las UNO Q y VENTUNO Q hacia conectores estándar de 22 pines.
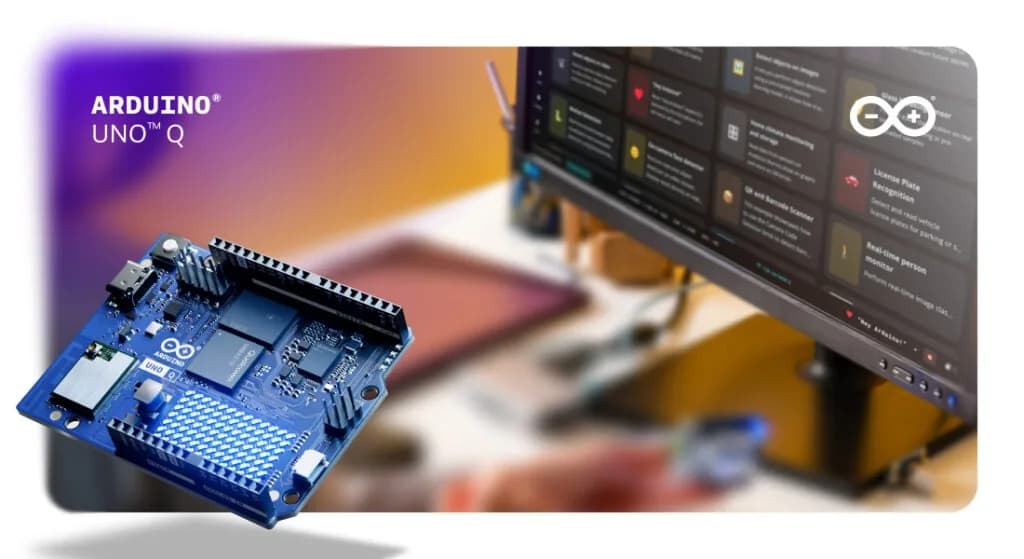
La placa combina Debian Linux con el ecosistema Arduino y ejecuta un Llama 3.2 1B cuantizado a 4 bits con unos 600 a 700 MB en disco y 1 GB de RAM al inferir.
Otros temas que aparecen junto a #arduino uno q en nuestra cobertura editorial.