
Electrónica
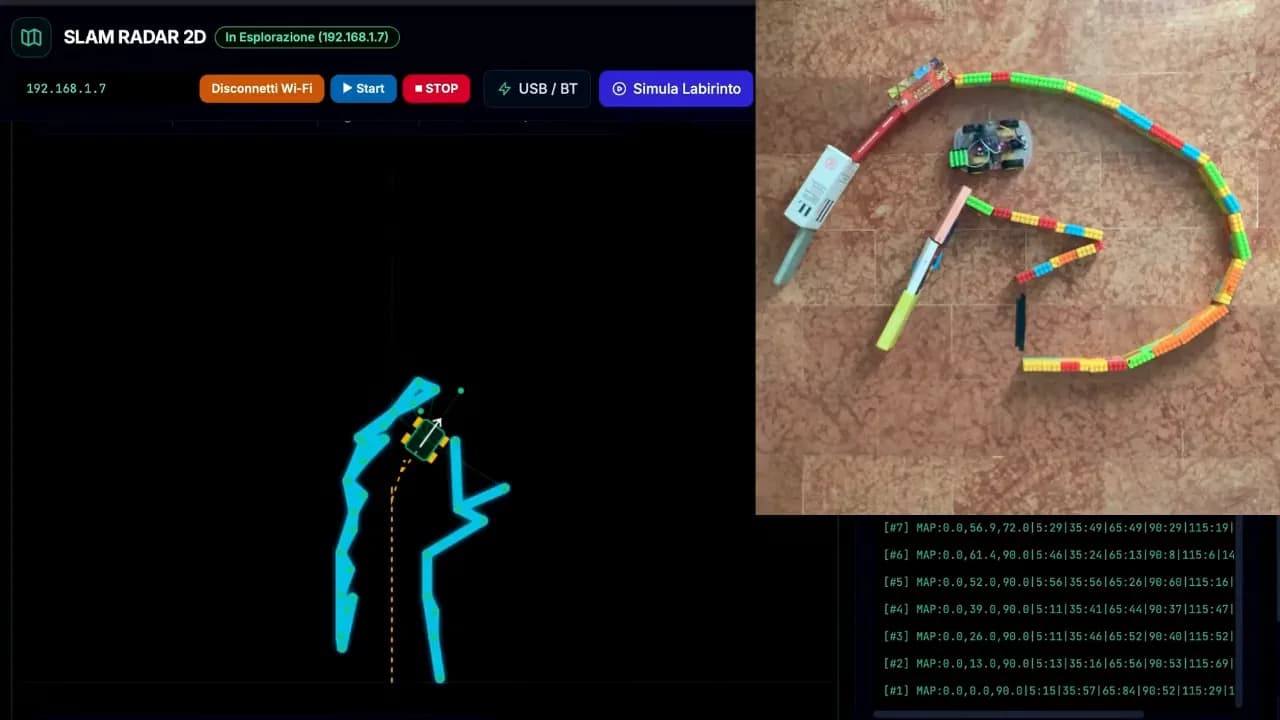
Un auto robot con Arduino se mapea solo con un sensor ultrasónico
Luca Fagioli usa un HC-SR04 montado sobre un servo para que su robot de cuatro ruedas haga SLAM, sin lidar ni sensores de tiempo de vuelo.
Hackaday Robots
60 notas publicadas
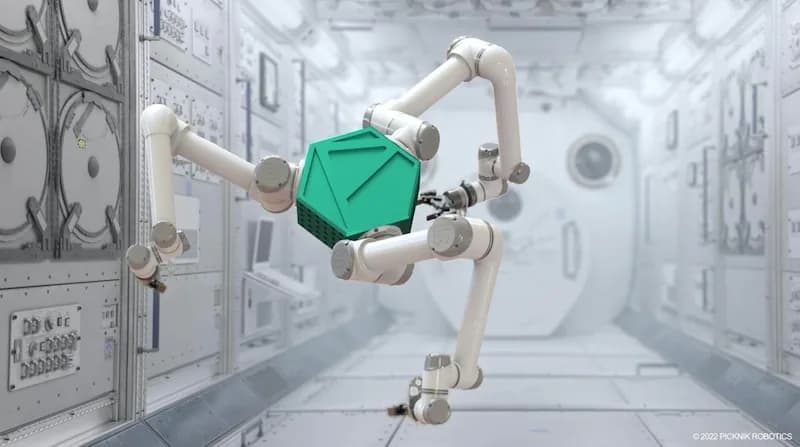
MoveIt seguirá siendo de código abierto y se integrará con las plataformas Dragonwing y las placas Arduino VENTUNO Q.
La nueva versión del IDE para el UNO Q y el VENTUNO Q suma paquetes de distribución, estimación de pose y sensores del teléfono por WebSocket.
Jim Bruges carga desde un SSD solo los expertos que necesita cada token. Funciona, aunque GLM-5.3 tardó siete minutos en nombrar tres planetas.
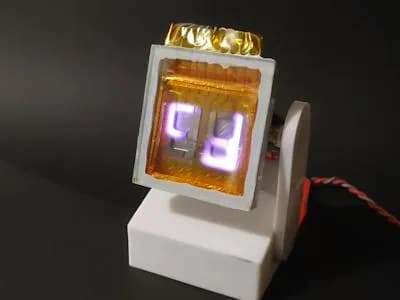
El maker recubrió con platino una placa dentro de una cámara de vacío con argón y la encendió con el mismo principio de descarga gaseosa de los tubos Nixie.
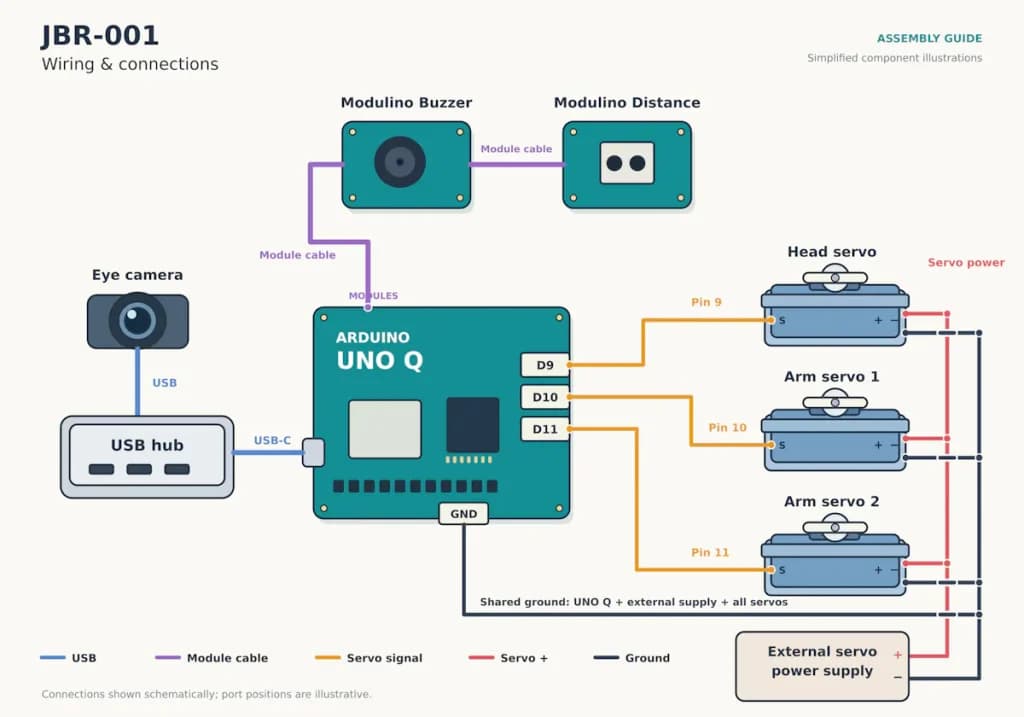
El proyecto de syntheticAIdata junta una cámara, tres servos, un sensor de distancia y un modelo de visión sobre la Arduino UNO Q de 2 GB.
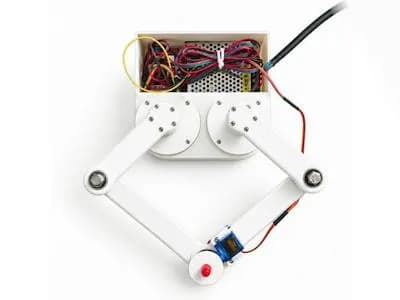
Simone Carriero financia en Kickstarter un brazo paralelo de cinco barras controlado con Arduino, con archivos desde 25 euros.
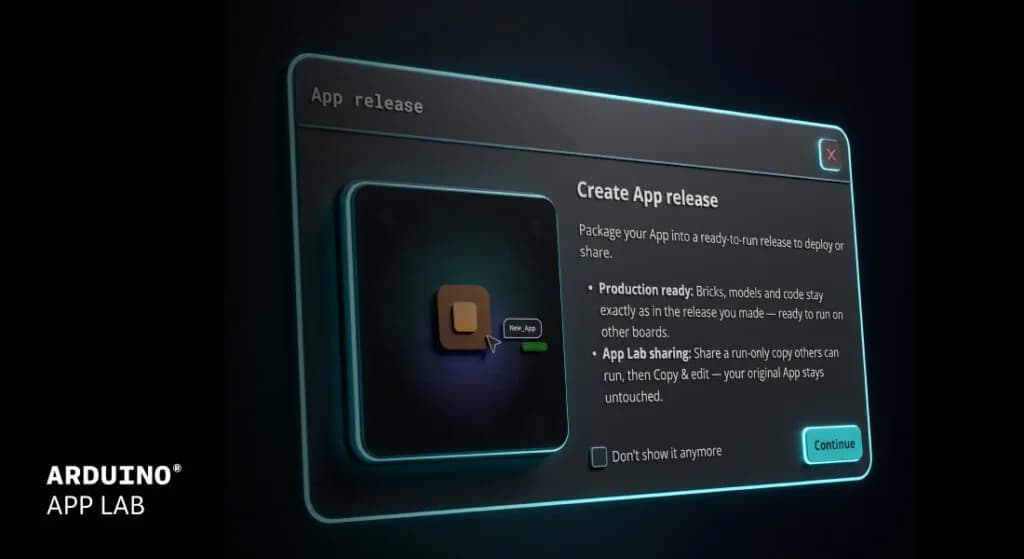
La versión para UNO Q y VENTUNO Q agrega apps congeladas para desplegar en otras placas, detección de poses local y modelos de Hugging Face.
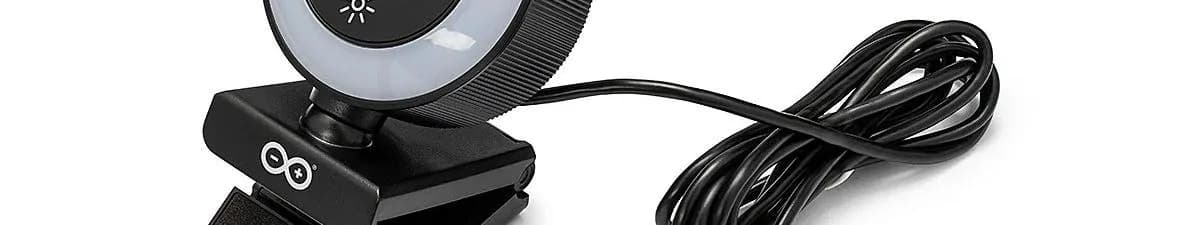
Usa un sensor Sony IMX376 con autofoco y funciona sin drivers adicionales en la UNO Q y la VENTUNO Q, con modelos de visión listos en App Lab.
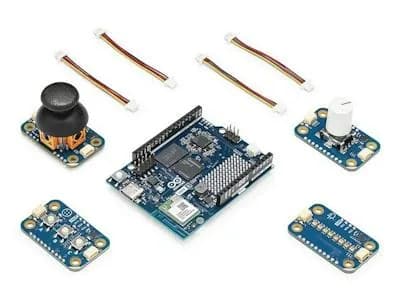
El UNO Q SBC Controller Bundle junta la versión de 4 GB del computador con cuatro módulos Modulino para manejar el escritorio Linux con botones, perilla y joystick.
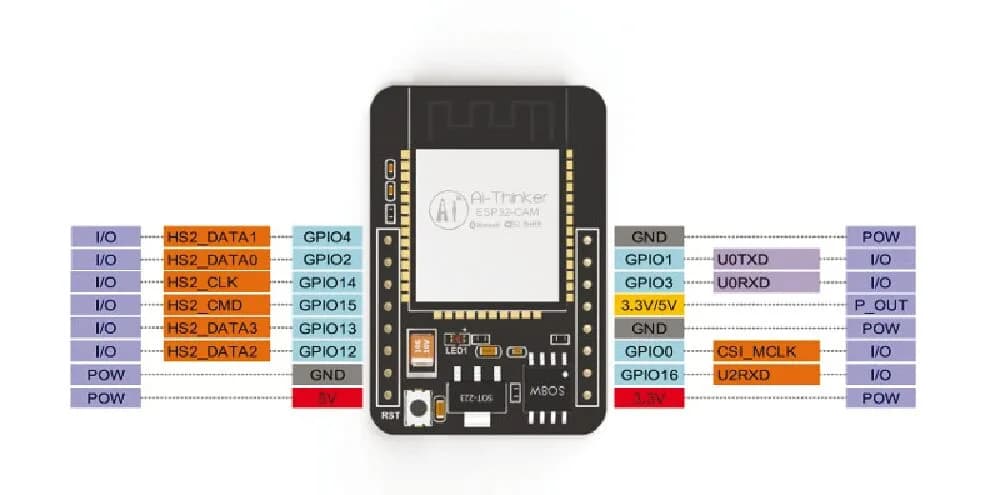
Open Electronics publicó el paso a paso para que el módulo de AI-Thinker saque una foto al detectar movimiento y la mande al celular.
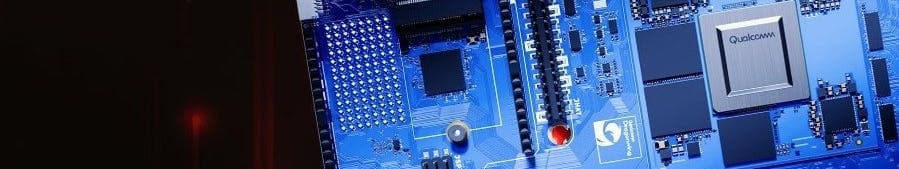
Arduino terminó el precio de lanzamiento de su computador de placa única y culpa al alza de las memorias. Las reservas previas mantienen los 299 dólares.
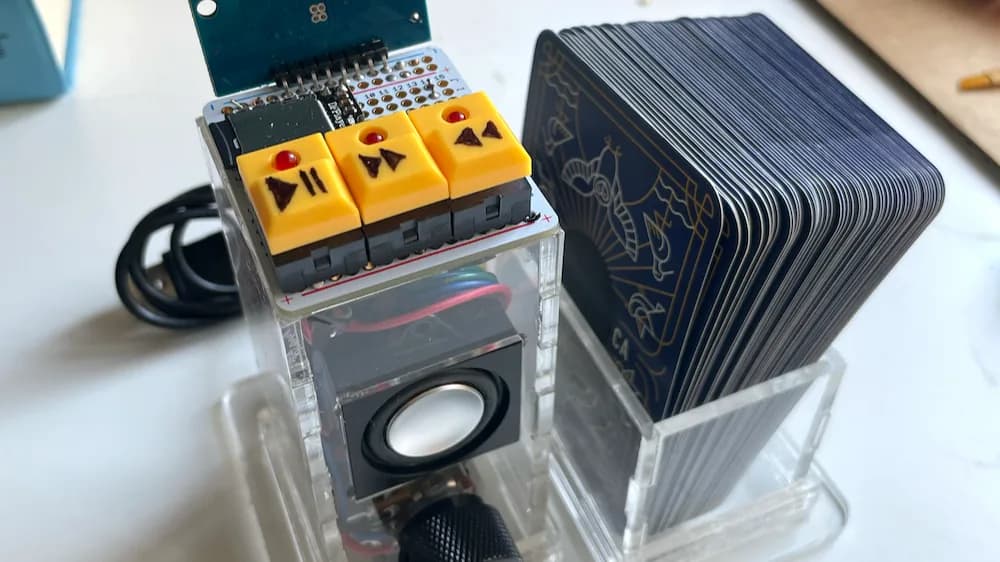
Hannah Robertson armó el aparato con un Arduino Nano, un lector RC522 y un módulo MP3, y lo alimentó con la colección de sonidos de Cornell.
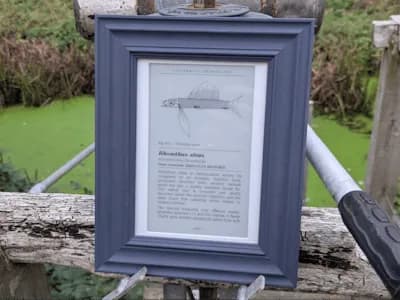
This Fish Does Not Exist, de Jim Bruges, genera cada pez con el algoritmo fishdraw y le escribe una ficha científica con Gemma 3 1B, sin conexión a internet.
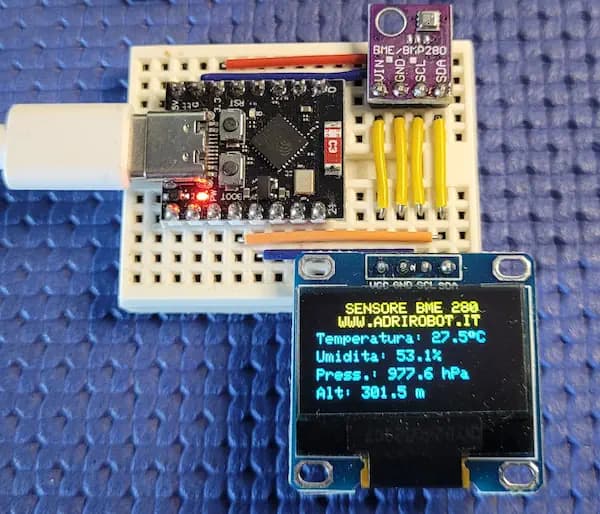
AdriRobot desarmó el módulo del sensor de Bosch, desde el regulador y los conversores de nivel hasta un sketch que muestra los datos cada dos segundos.
La plataforma oficial espressif32 suma el núcleo basado en ESP-IDF 5.x, y PlatformIO Labs anuncia que tomará la mantención directa de las integraciones con frameworks.
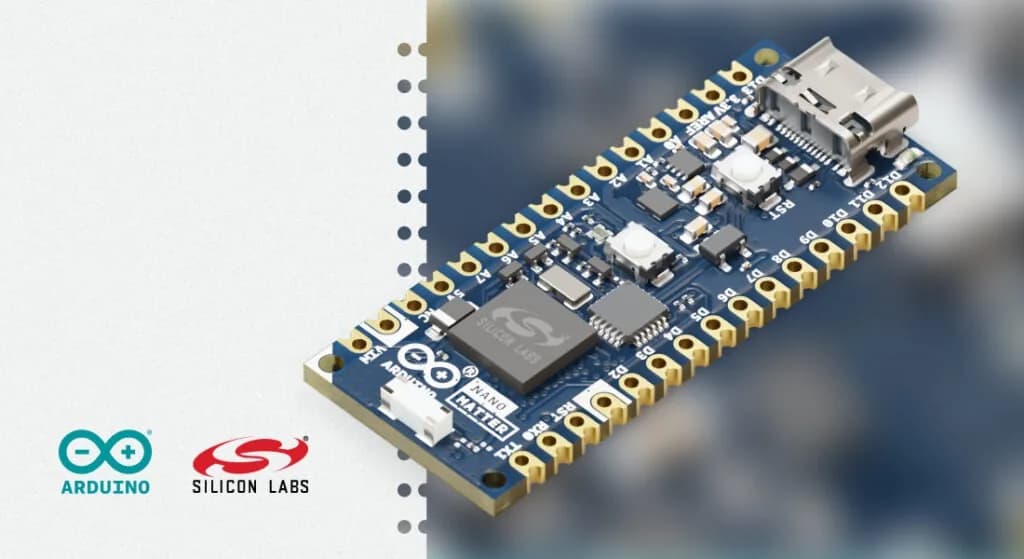
La actualización del núcleo de Silicon Labs suma Zigbee 3.0 a Matter sobre Thread y Bluetooth LE, con 14 ejemplos listos para 11 tipos de dispositivo.
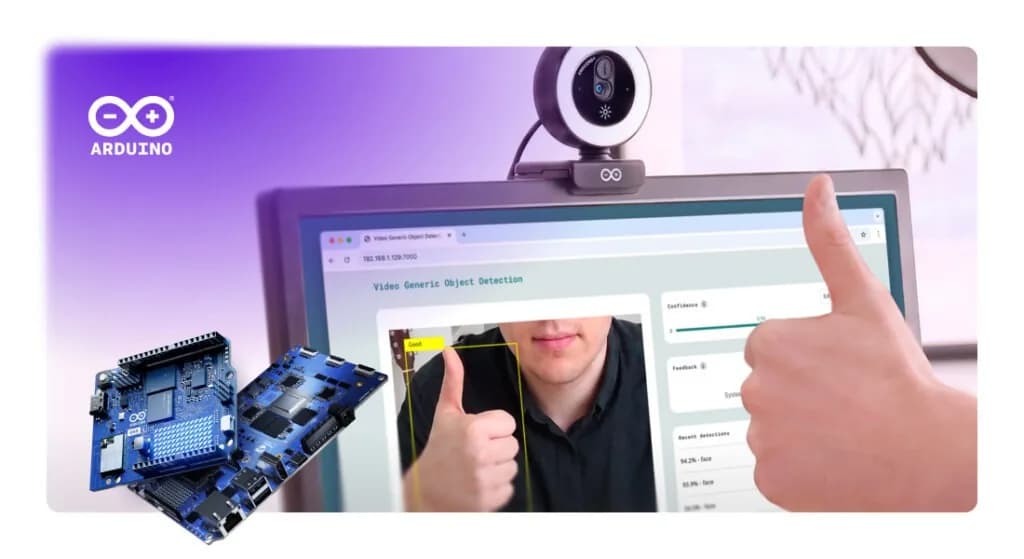
La Arduino USB Camera trae micrófono HD y anillo de luz LED regulable, y se conecta directo a las placas UNO Q y VENTUNO Q sin instalar drivers.
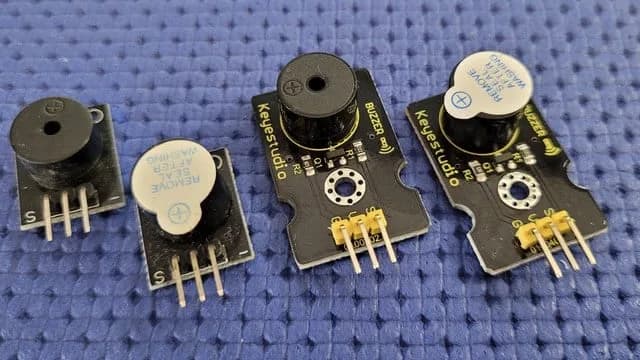
AdriRobot probó cuatro módulos zumbadores con Arduino UNO, un shield propio y la micro:bit, y explicó cuándo hace falta tone() y cuándo basta un pin en alto.
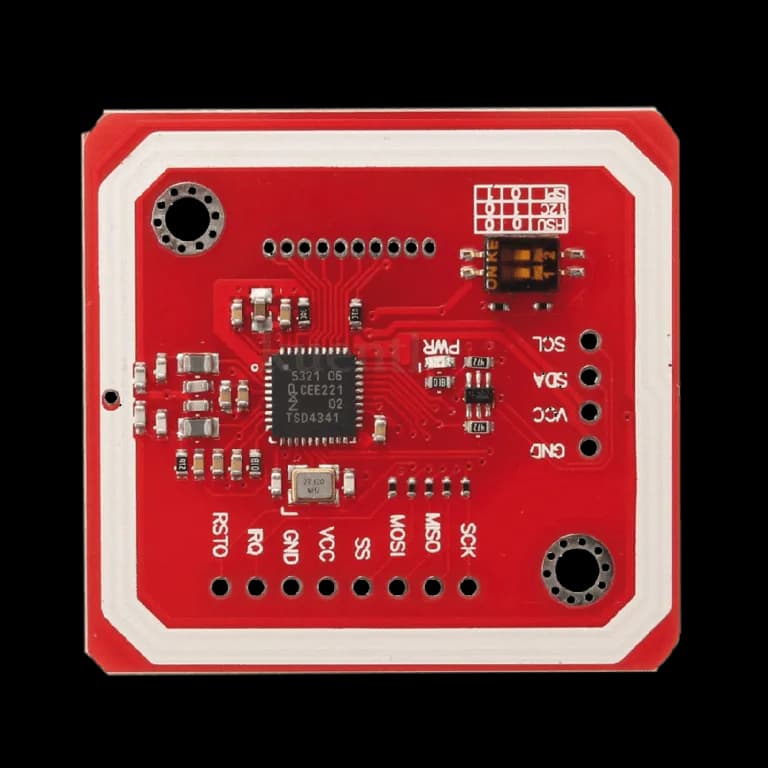
El proyecto de Open Electronics activa un relé cuando reconoce una tarjeta registrada y se administra con los botones de un LCD Keypad Shield.
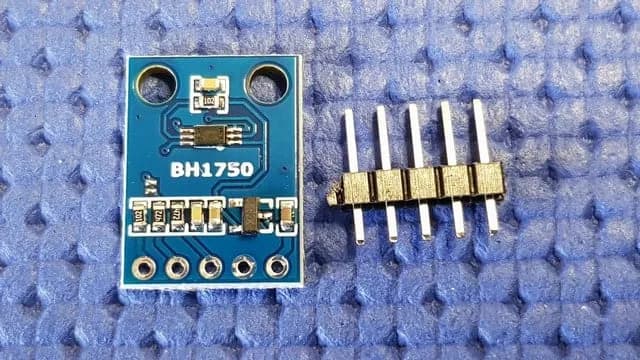
El sensor entrega la iluminación en formato digital por I2C, mide de 1 a 65.535 lux y el módulo GY-302 acepta directo los 5 V de un Arduino UNO.
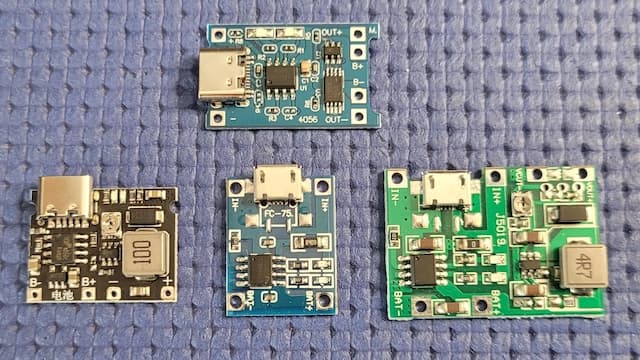
La versión protegida del módulo carga celdas de 3,7 V a hasta 1 A y corta por sobrecarga, descarga profunda y cortocircuito con un DW01A y un MOSFET doble.
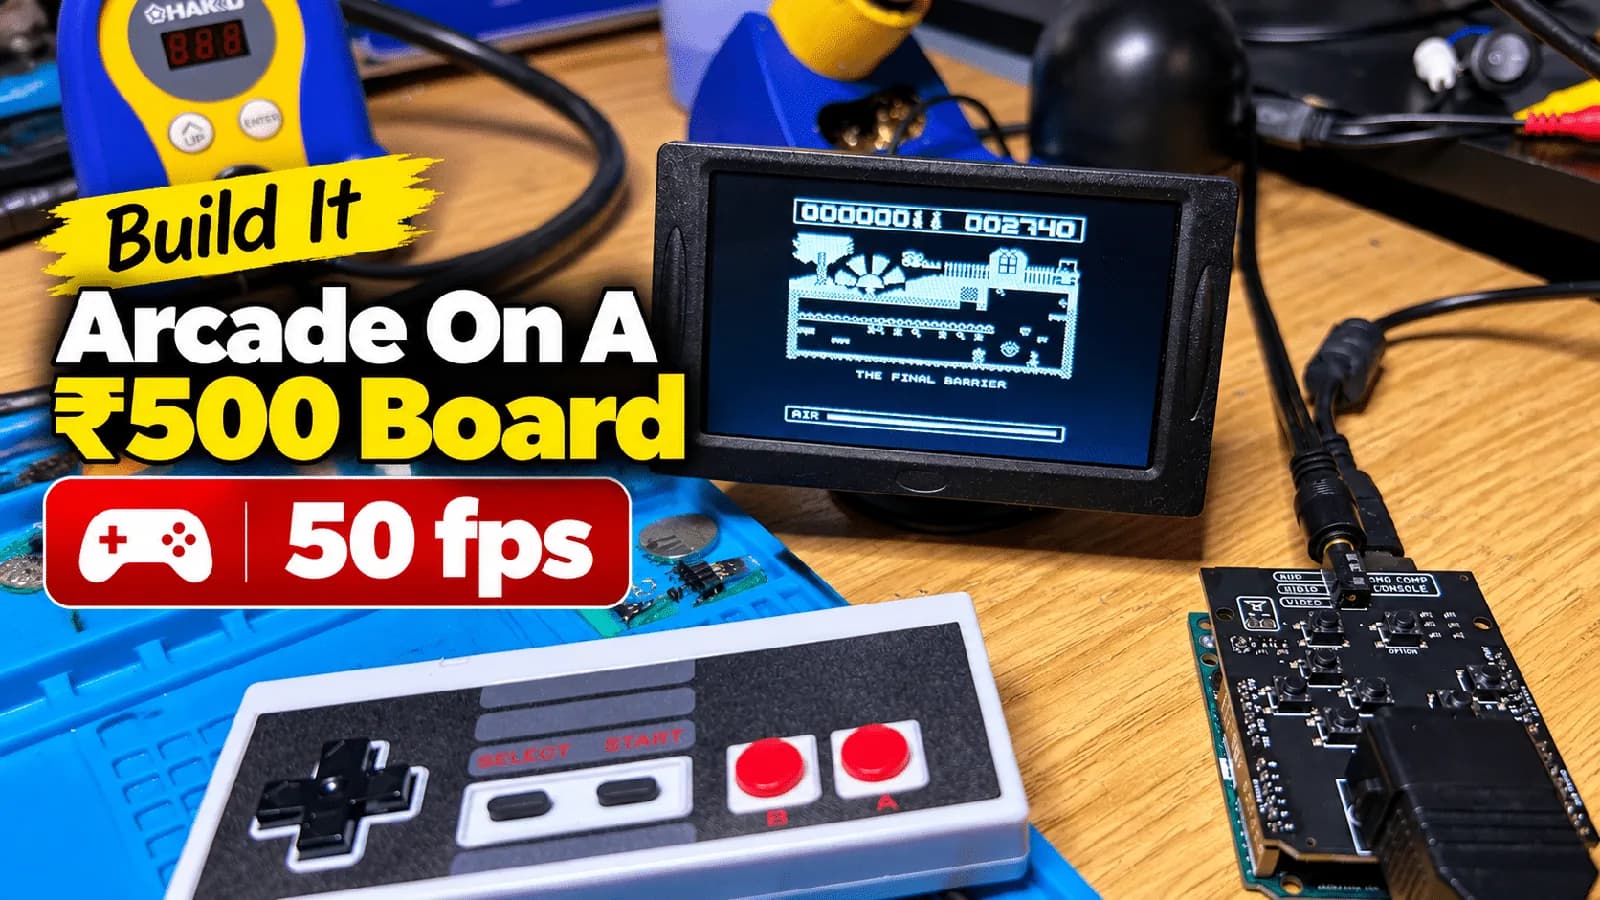
El port del maker Scott Porter genera video compuesto y audio con un ATmega328P, seis resistencias y unos botones, sin chip gráfico ni memoria extra.
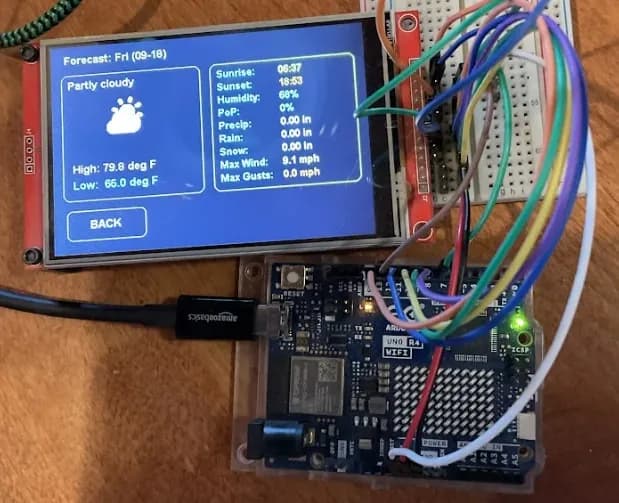
Dos usuarios del foro de Arduino hicieron caber en 32 kB de RAM una aplicación con interfaz táctil escrita para una placa de 480 MHz.
Arduino detalla seis programas de Linux que se instalan en la placa y cómo el STM32H5 que trae al lado les suma control físico.
Jen Looper armó B.L.O.O.M. con una Arduino UNO Q de 4 GB, una pantalla de 5 pulgadas y un modelo local que reconoce especies por su canto.
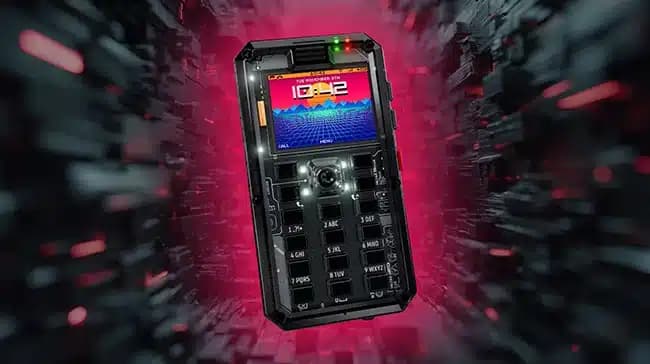
CircuitMess vende en Kickstarter un teléfono que hace llamadas, manda SMS y se programa en MicroPython o Arduino C++, con módulos que se enchufan por un puerto propio.
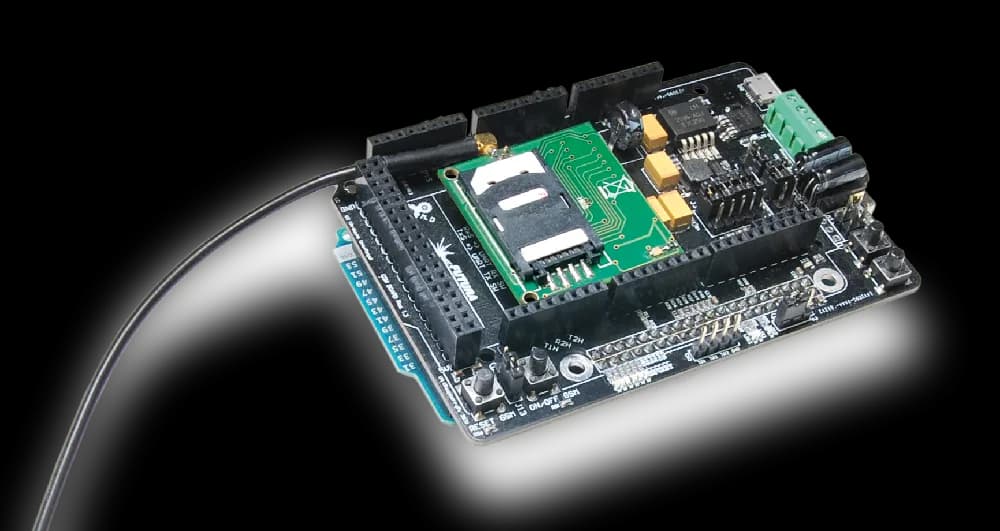
Open Electronics cierra su proyecto con los parámetros de fábrica, la configuración de la librería GSM y la sintaxis de los comandos por SMS o monitor serie.
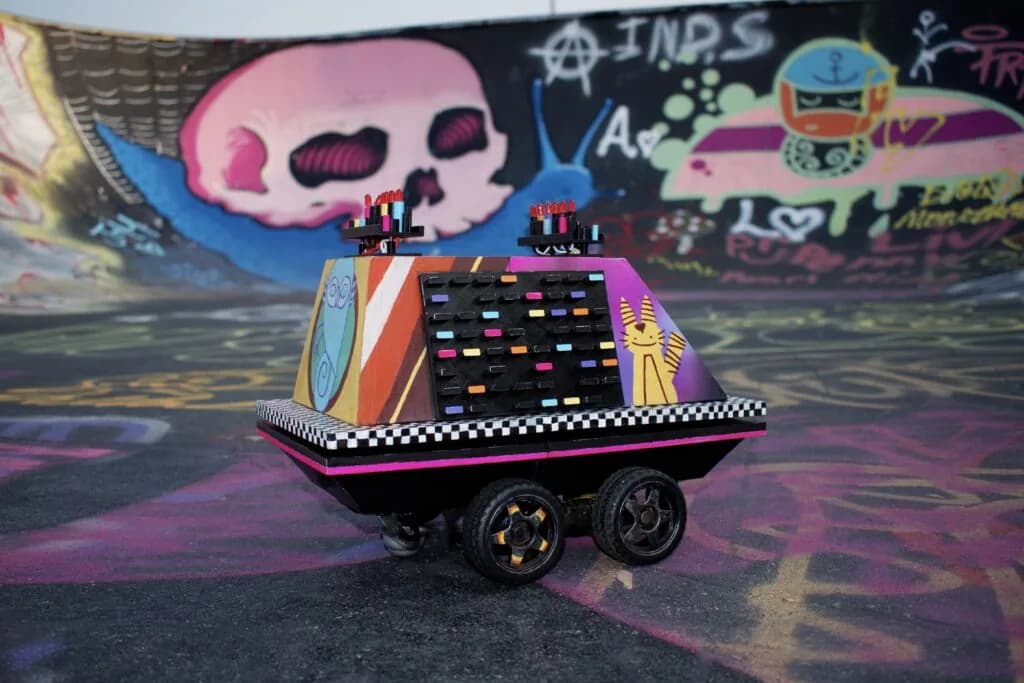
La maker Cass, de Chaos Theory, armó un MSE-6 autónomo con motores, sensor ultrasónico, reproductor MP3 y luces LED que gira cuando entra en modo rave.
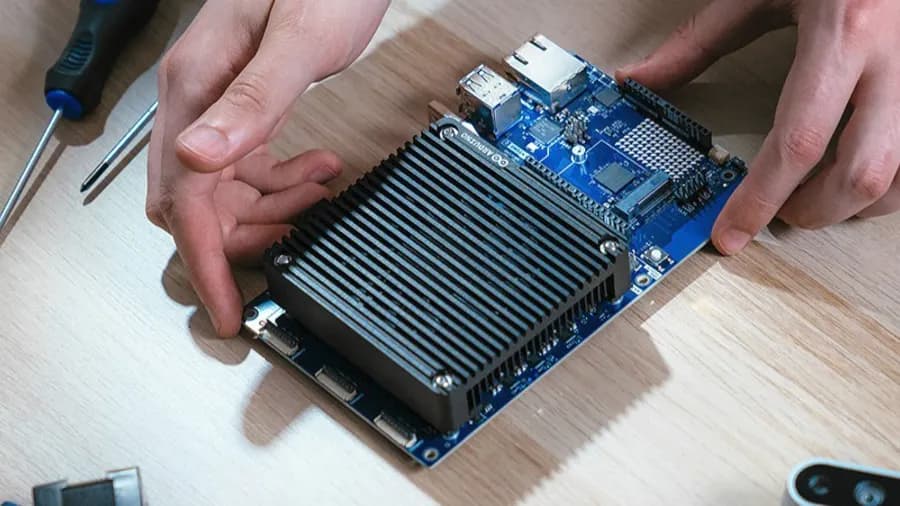
El nuevo núcleo carga cada sketch como un archivo elf independiente sobre un firmware Zephyr precompilado, y ya se usa en la Arduino UNO Q.
Rubber Duck-ify usa una webcam Logitech C270 y una impresora térmica de boletas, y procesa las imágenes en la NPU de la placa sin depender de la nube.
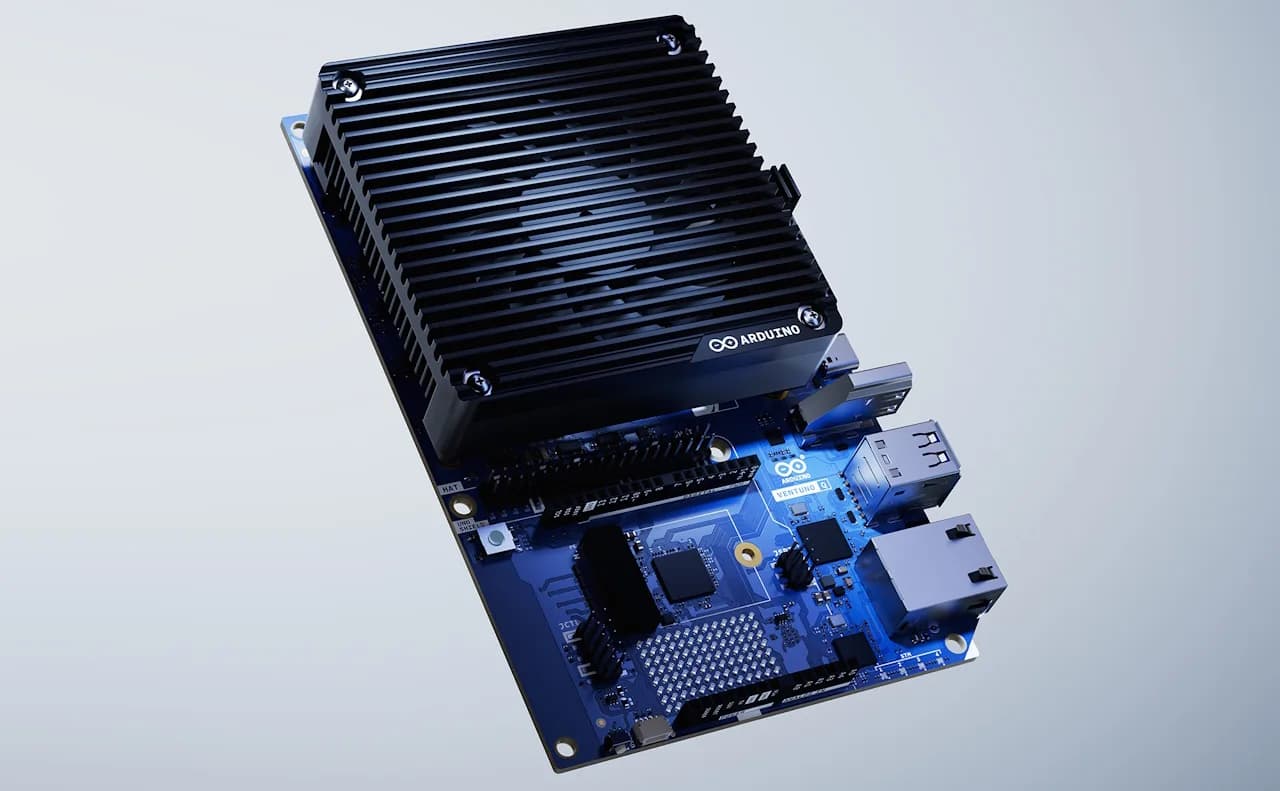
Marcello Majonchi, director de producto de Arduino en Qualcomm, explicó a EE Journal por qué la placa junta un Dragonwing IQ8 de 40 TOPS con un STM32H5.
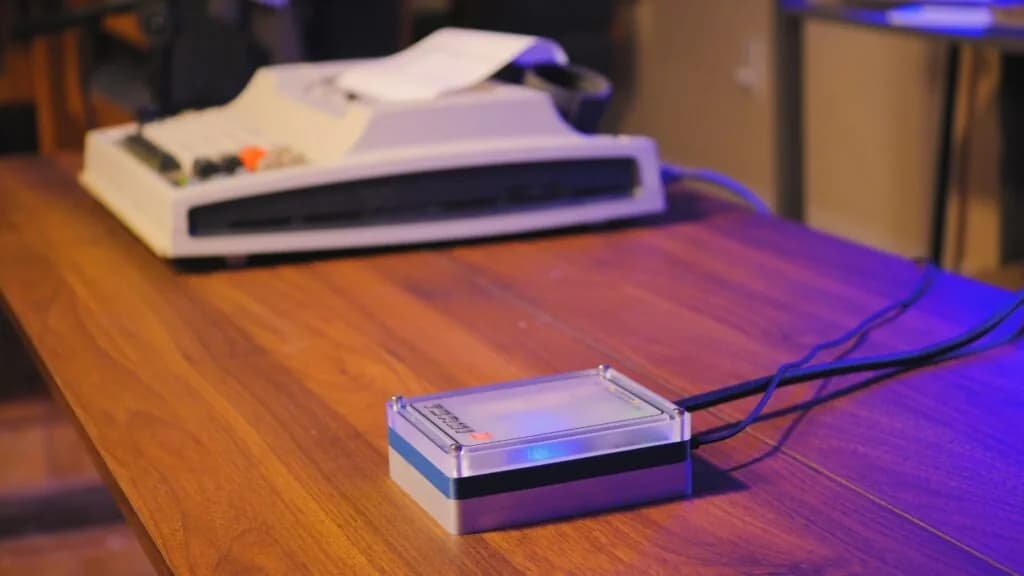
Cameron Coward conectó un Texas Instruments Silent 700 a Termi3, un equipo que corre Llama 3.2-1B en local y entrega la respuesta impresa en papel térmico.
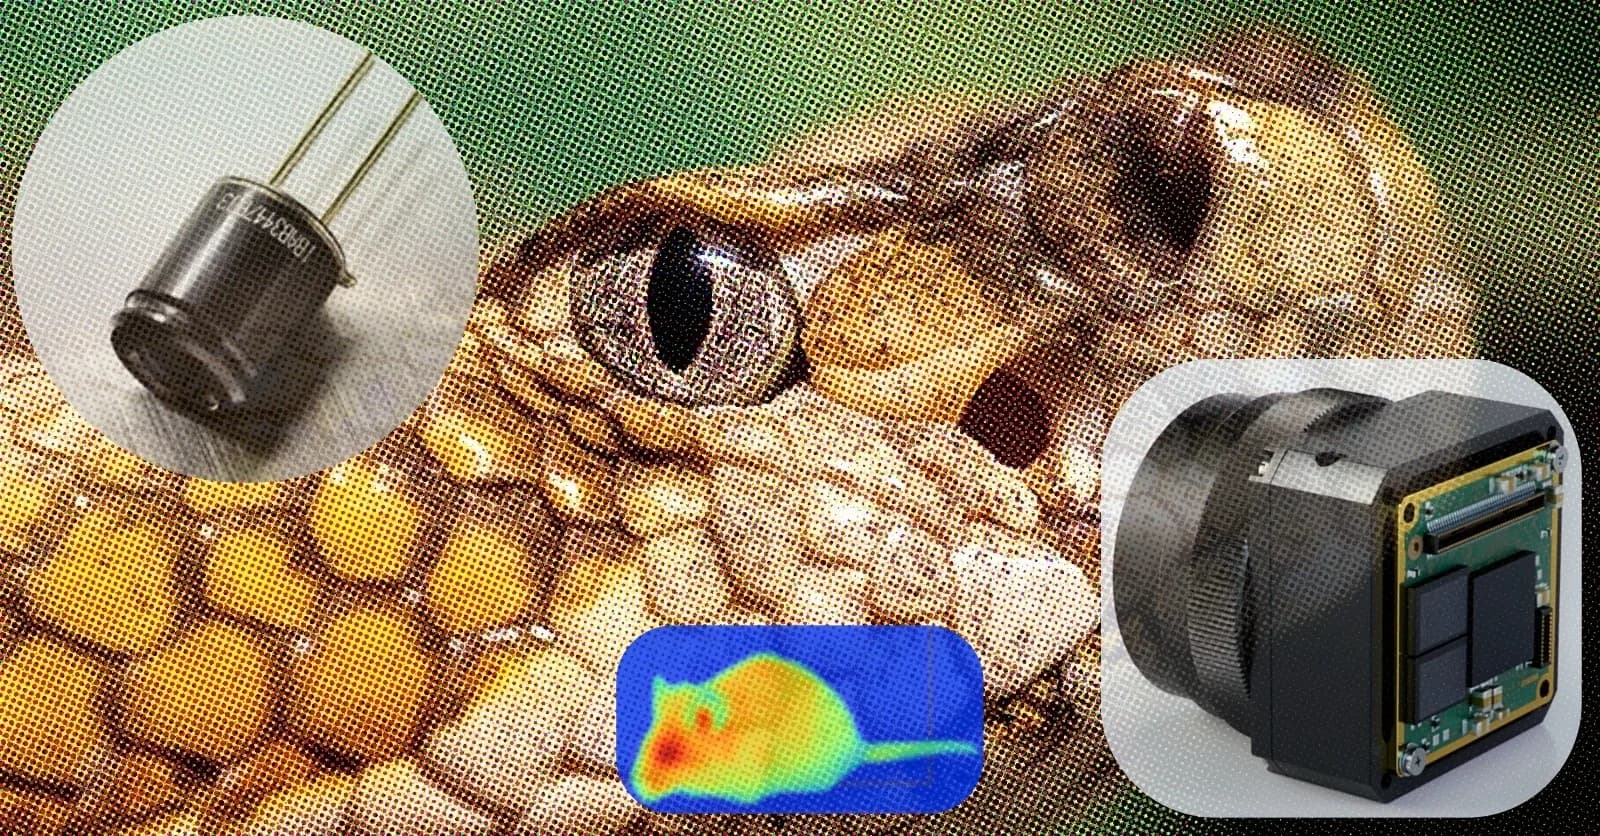
La física del infrarrojo de onda larga, la trampa de la emisividad y cómo integrar un FLIR Lepton o un Melexis MLX90640 en un Arduino o un ESP32.
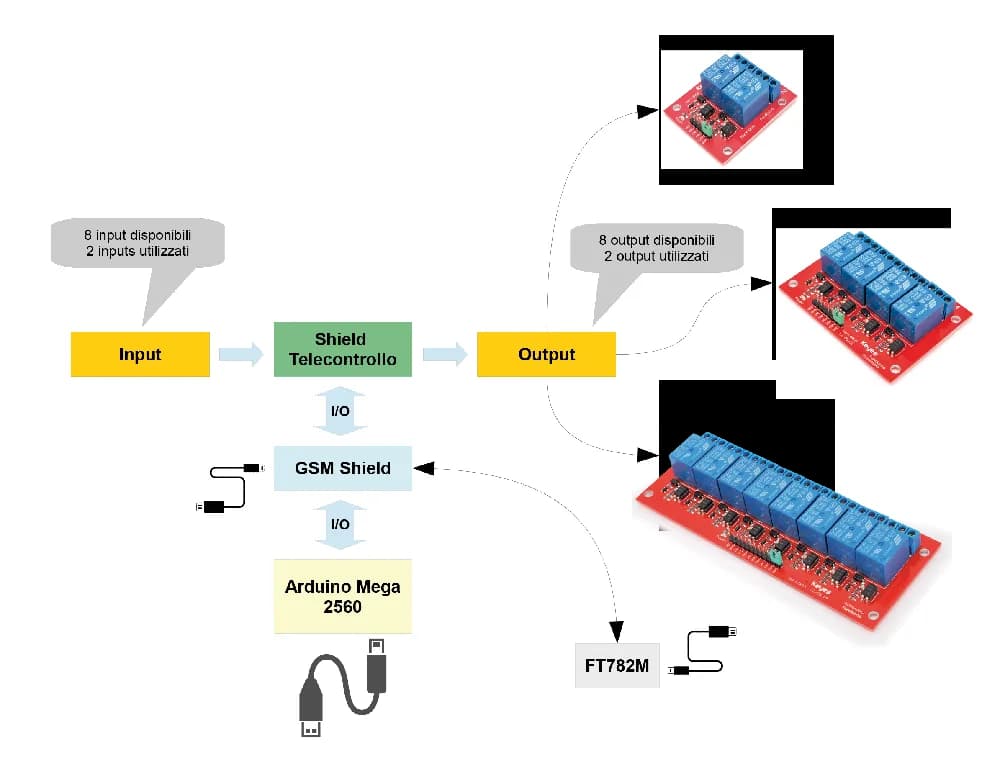
Open Electronics arma un control remoto bidireccional con dos relés y dos entradas, y guarda hasta 208 números en la SIM del módulo celular.
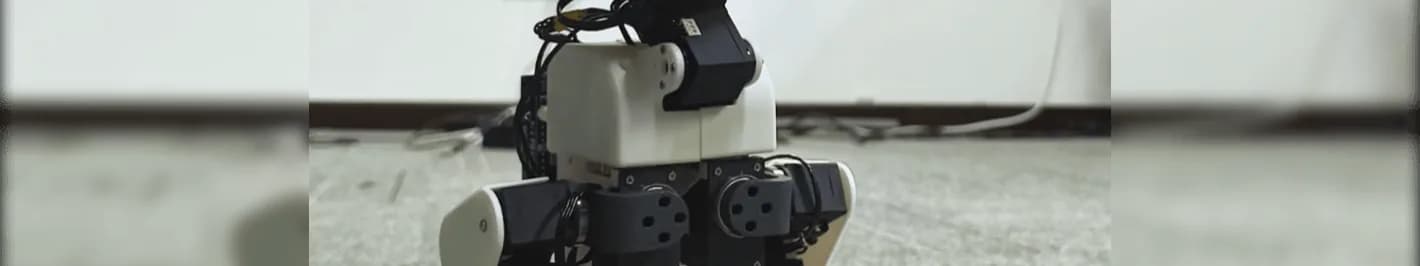
Luwu Dynamics copió la forma y la disposición de articulaciones del Microduck de Pollen Robotics y liberó placa, firmware y piezas imprimibles.
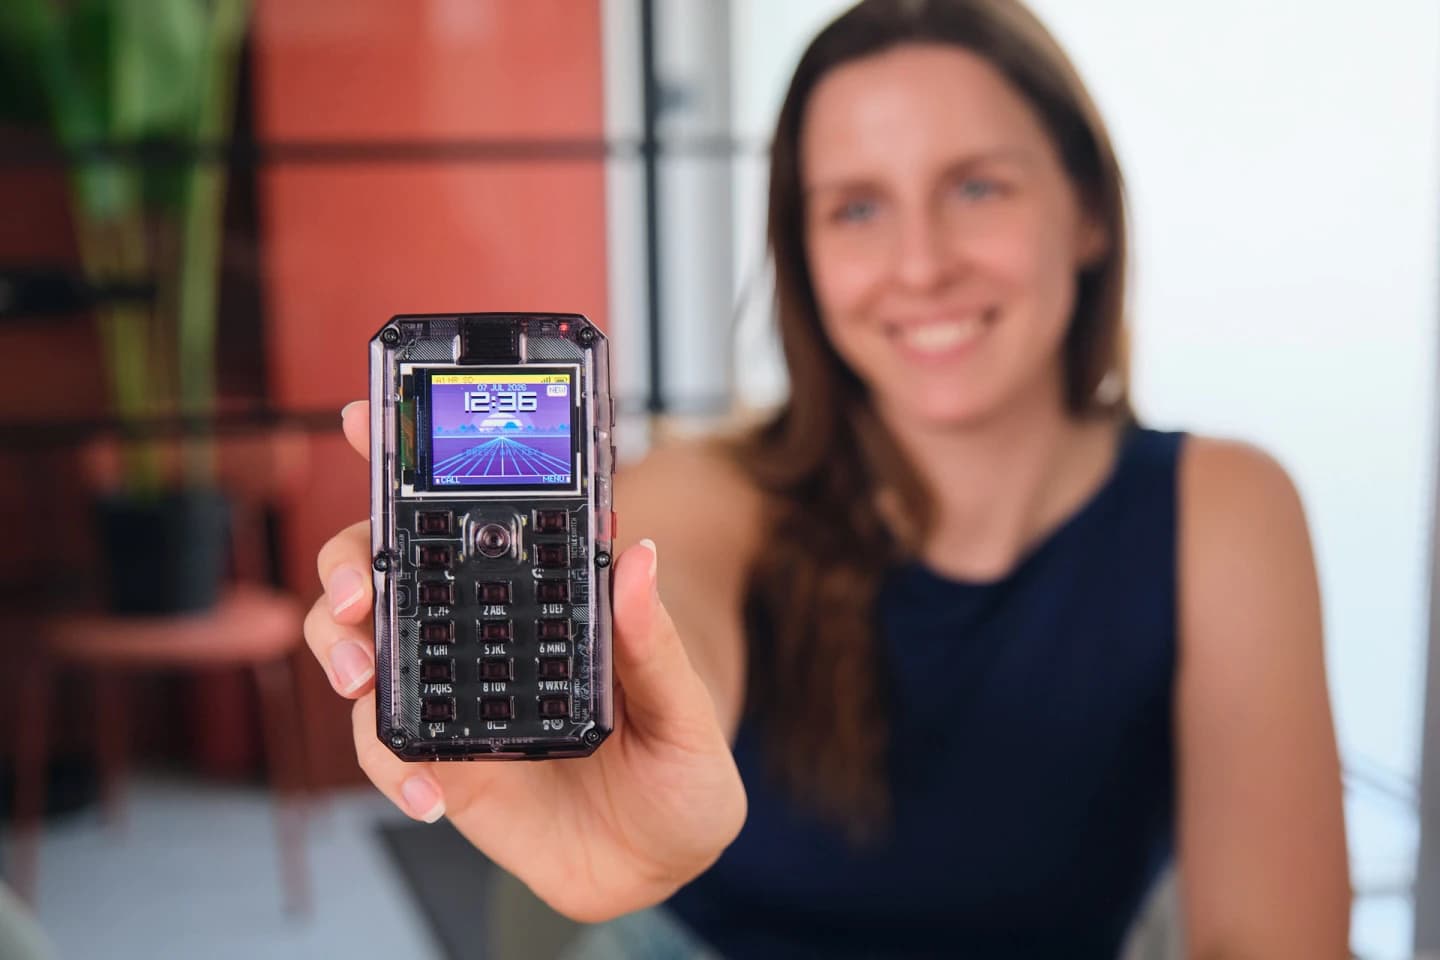
CircuitMess lanzó en Kickstarter un kit para armar y programar un teléfono con teclado físico, desde 129 dólares.
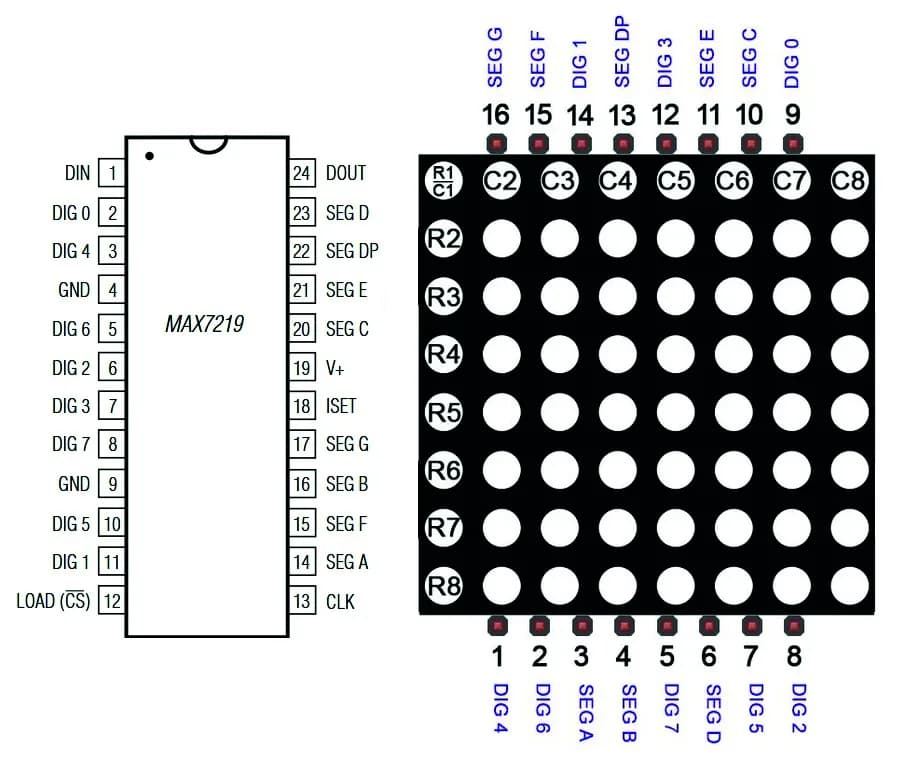
Open Electronics repasa el cableado del chip, los comandos de la librería LedControl y cuatro sketches que van de barrer filas a mostrar temperatura y humedad.
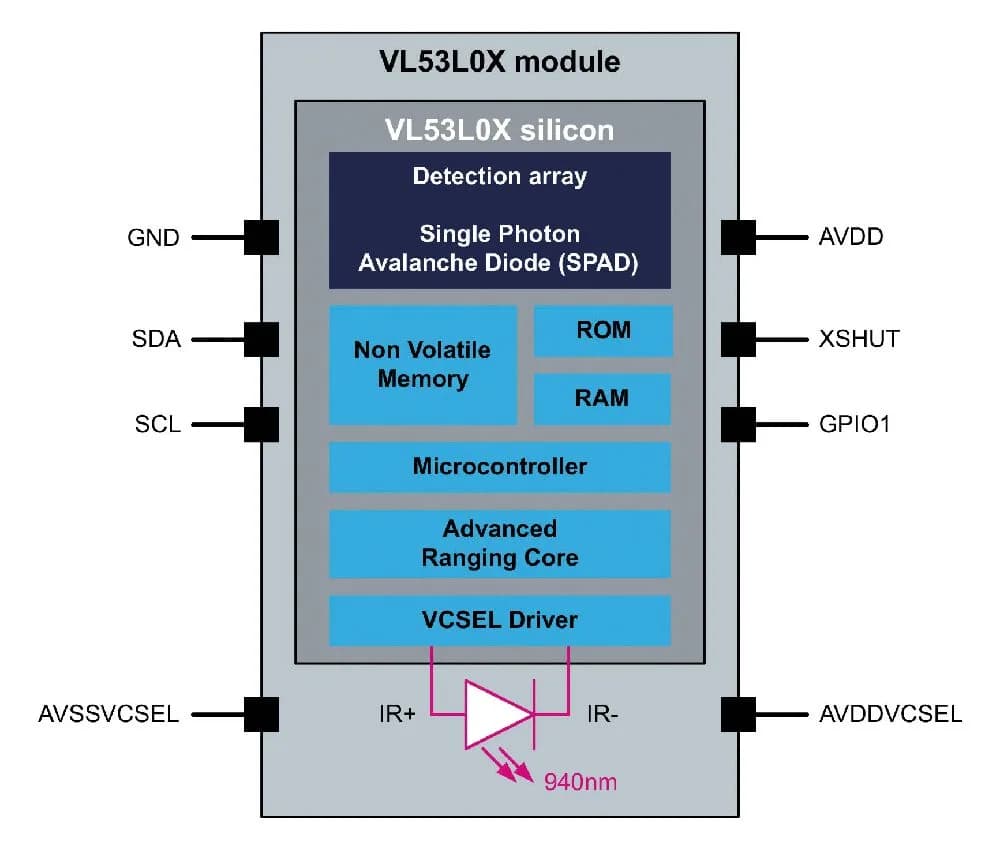
El proyecto de Open Electronics monta el sensor ToF de ST en la pared del garaje, con un anillo de LED que pasa de verde a rojo según la distancia.
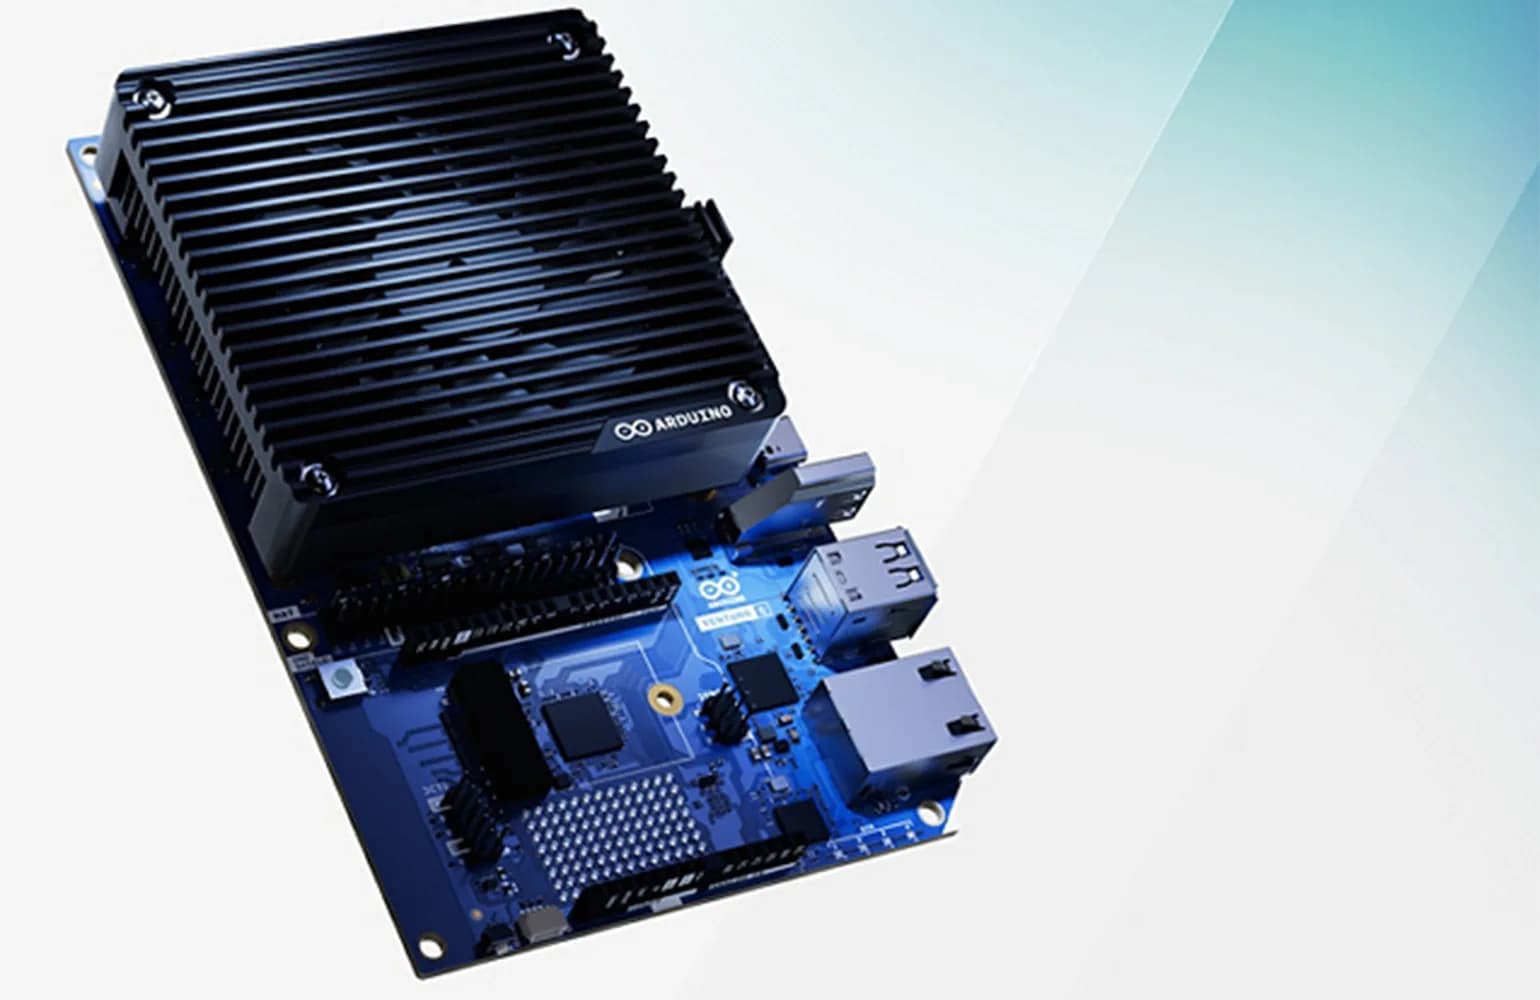
Marcello Majonchi, director de producto de Arduino en Qualcomm, explicó a The Robot Report cómo la placa pasa del prototipo de robot a la producción.
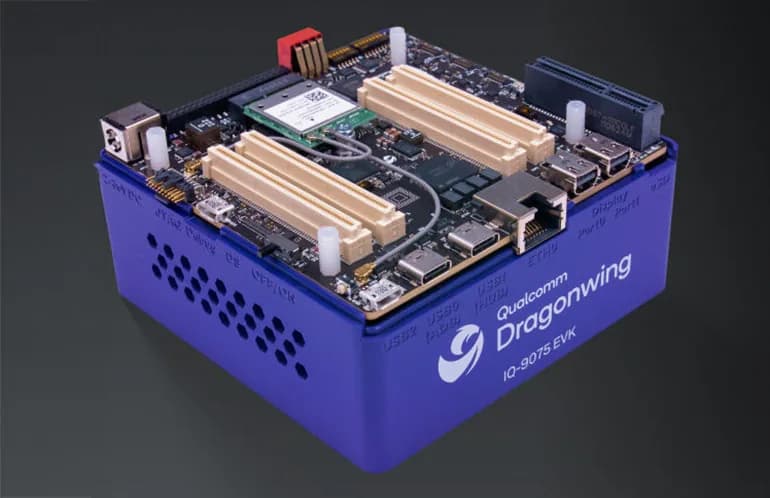
La empresa que mantiene el principal framework de manipulación de ROS pasa a Qualcomm, que promete integrarlo con Dragonwing y con las placas Arduino VENTUNO Q.
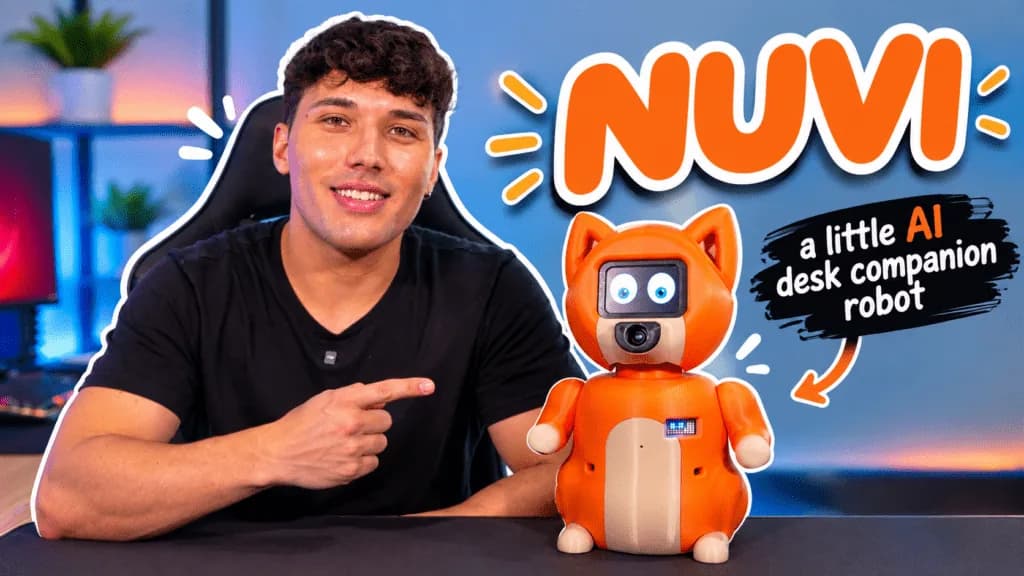
El microcontrolador en tiempo real maneja los servos, la pantalla y los sensores, mientras el lado Linux de la misma placa corre el motor de voz y la lógica de la aplicación.
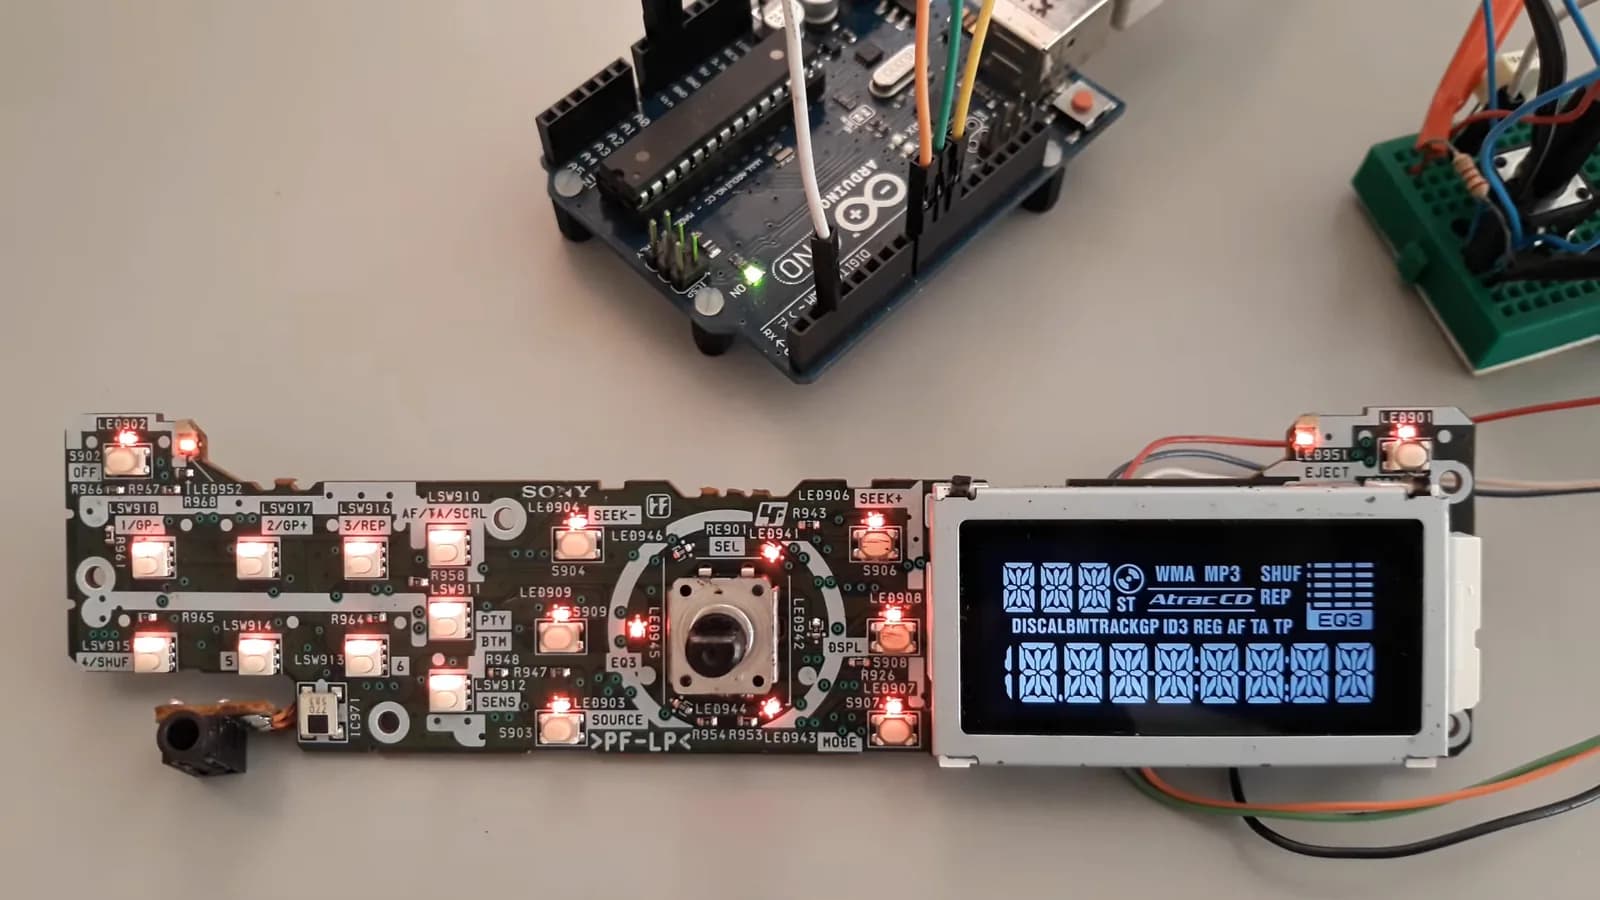
Jose Luis Monteiro hizo ingeniería inversa del panel frontal del equipo y publicó el código en GitHub con licencia MIT, para que cualquiera lo tome como punto de partida.
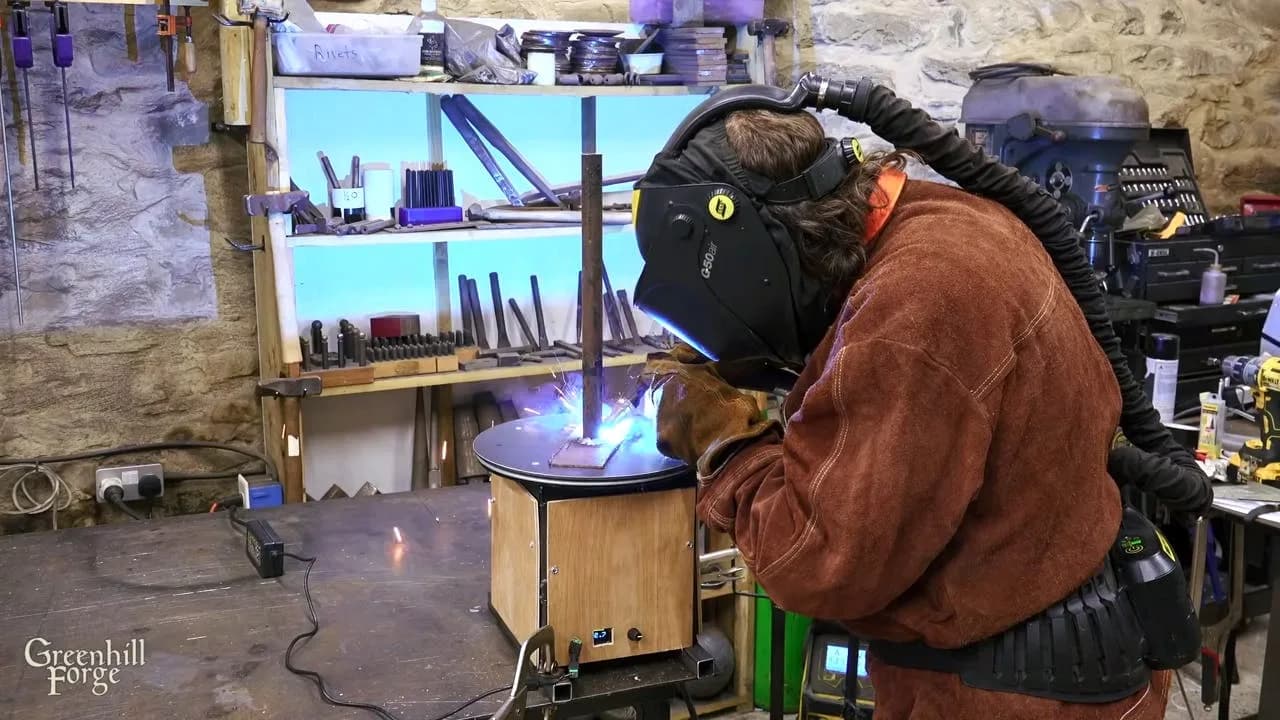
Greenhill Forge armó un plato motorizado con un NEMA 17, un reductor y un encoder que se puede girar con guantes puestos, y resolvió la tierra por el eje del motor.
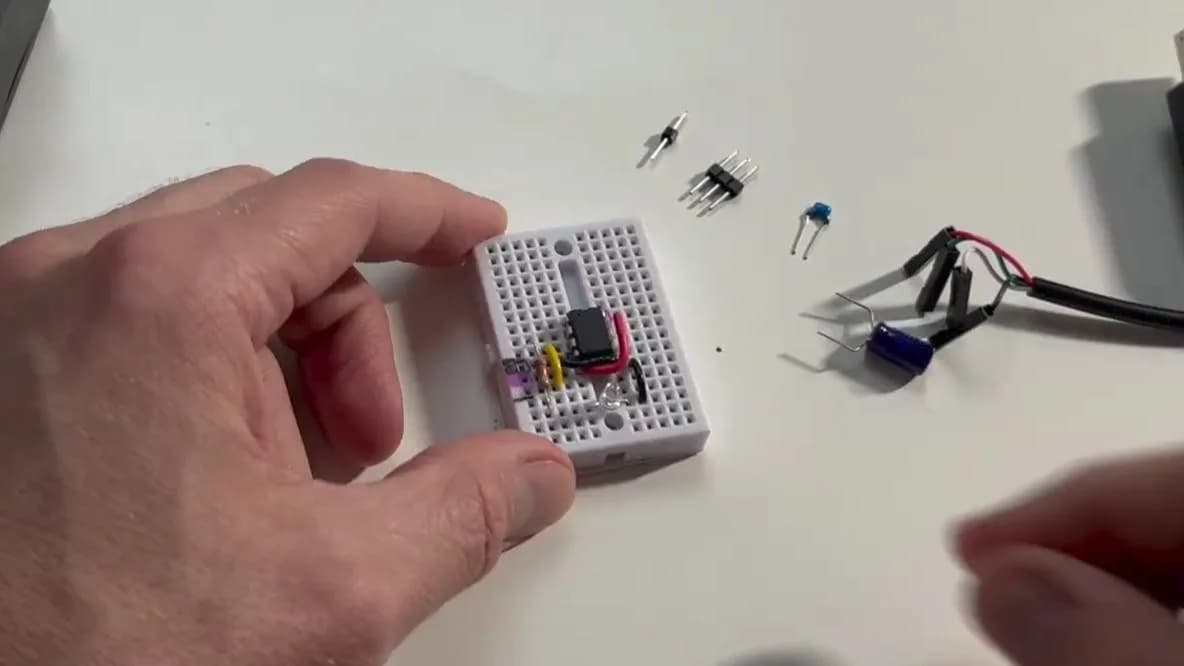
El protocolo, publicado por smlcrft, entra en un solo archivo de cabecera y corre sobre cualquier UART, desde un ATtiny85 hasta un ESP32.
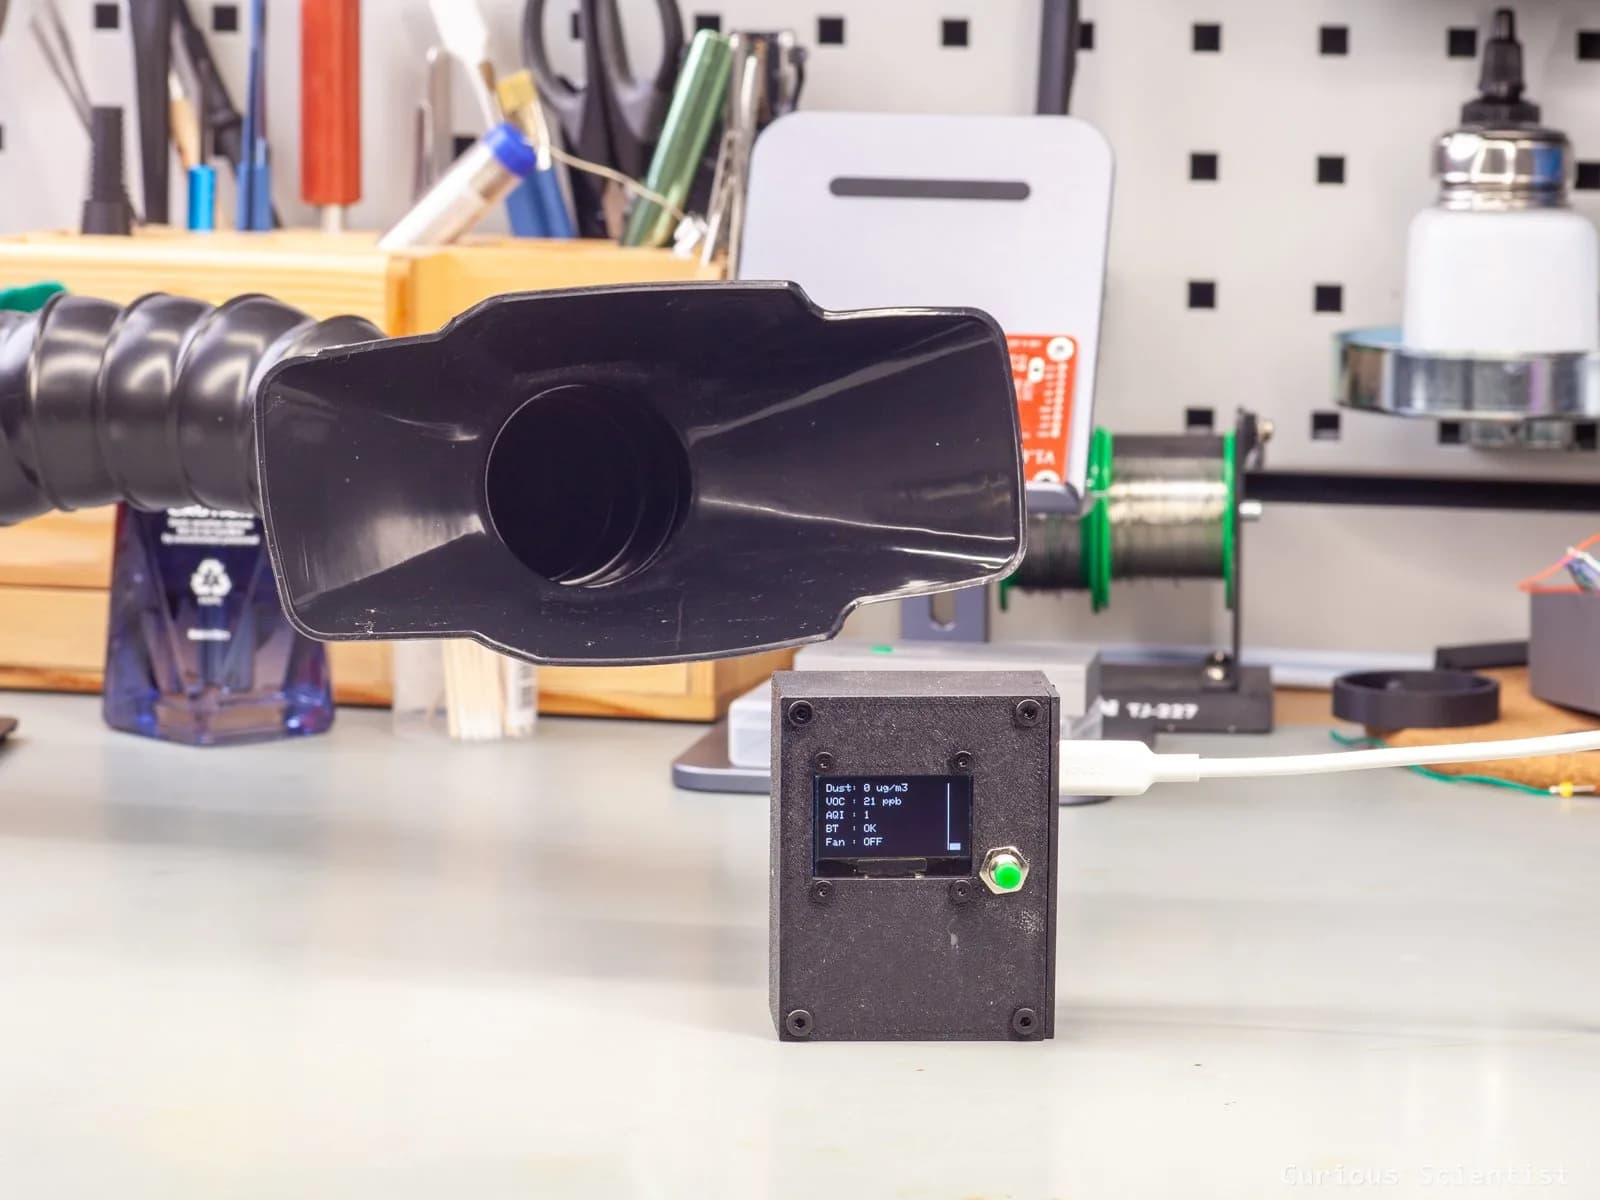
El equipo combina un sensor de polvo y uno de compuestos volátiles, sube la velocidad del ventilador por tramos y se apaga solo a los 180 segundos.
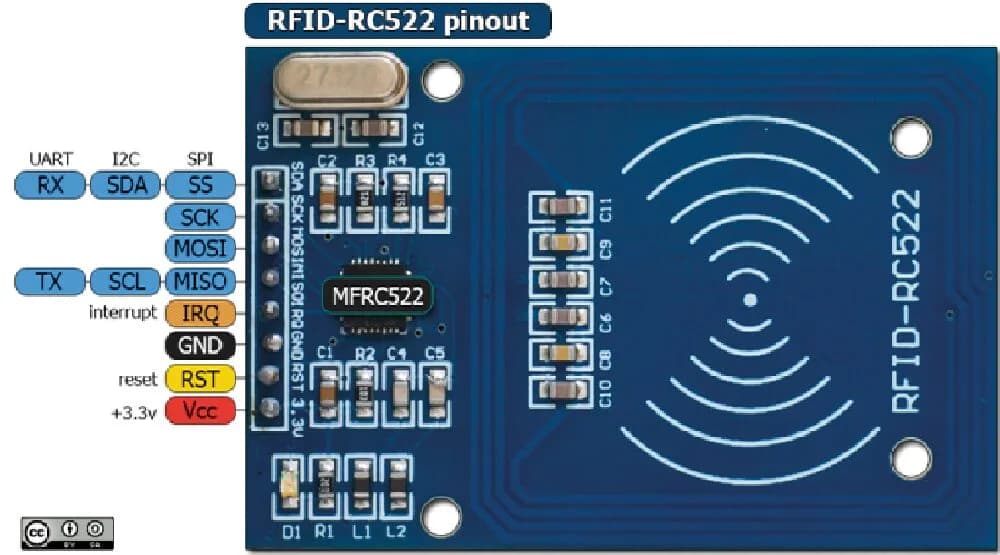
Open Electronics arma un control de accesos sobre protoboard con el chip MFRC522 de NXP y guarda los tags autorizados en la EEPROM.
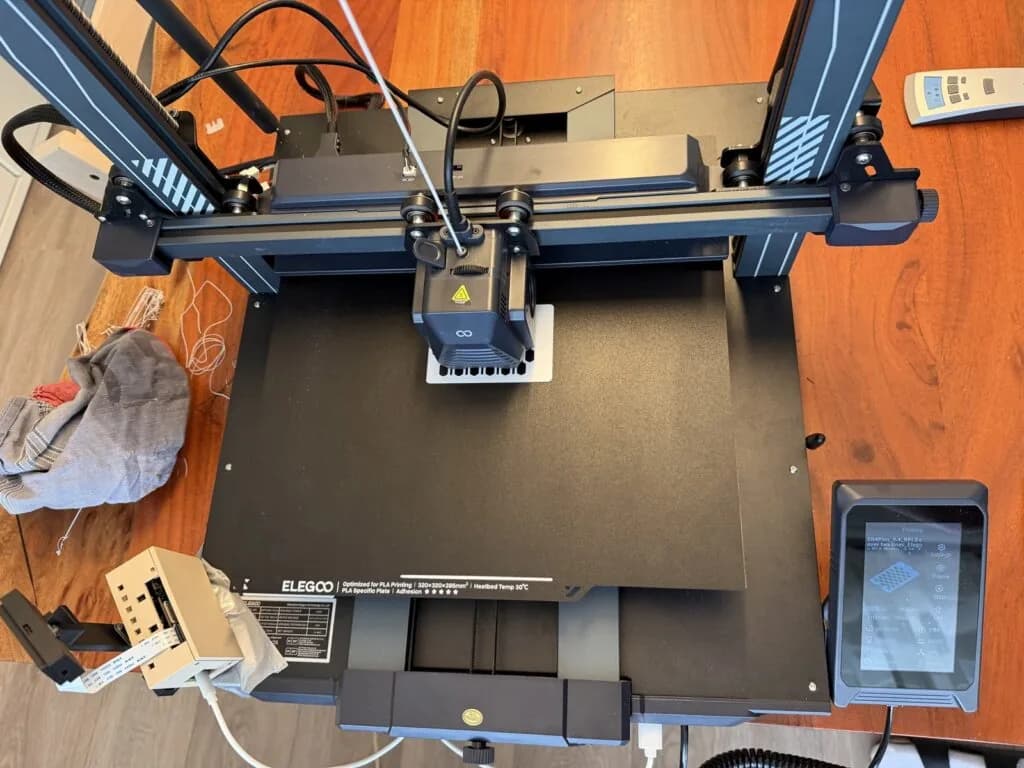
El proyecto de Philipp Schweizer entrena un modelo con fotos de impresiones normales y corta el trabajo por la API de Moonraker, sin sacar una sola imagen de la red local.
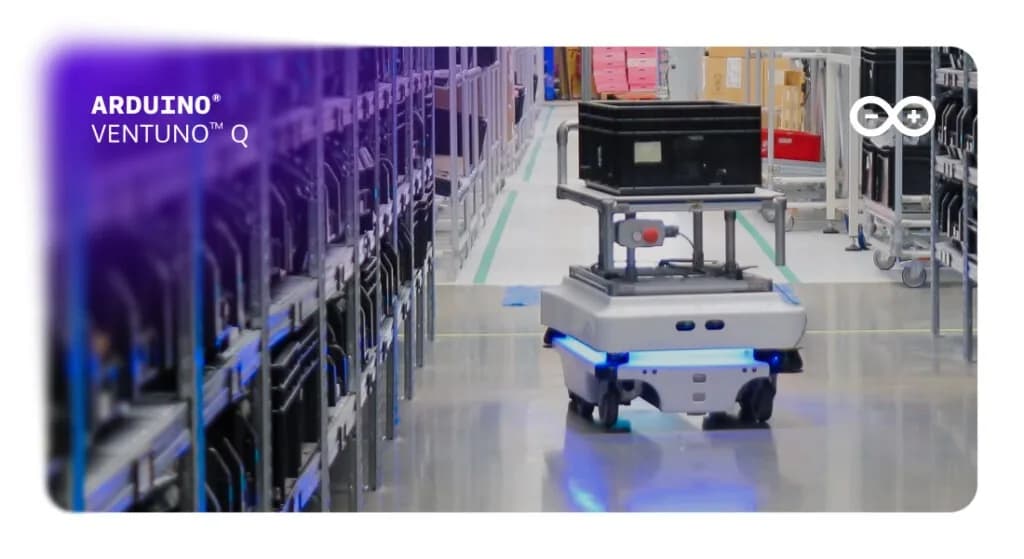
La nueva placa combina un MPU capaz de correr Linux y ROS 2 con un MCU de tiempo real, la arquitectura que hasta ahora exigia dos tarjetas separadas en cualquier robot movil autonomo.
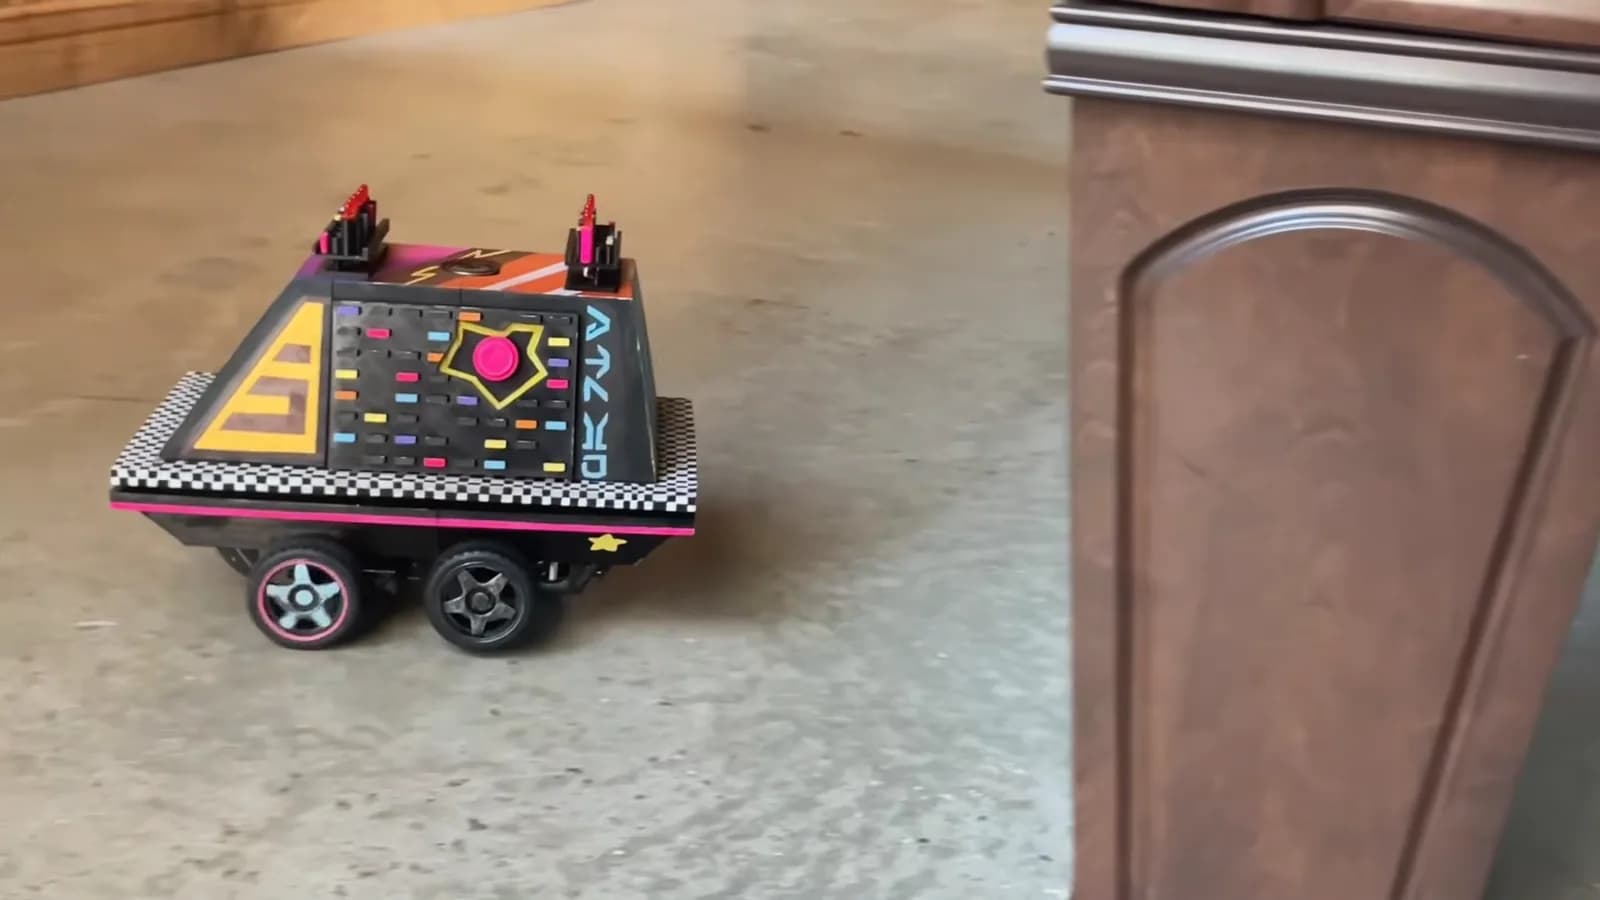
El proyecto de heychaostheory monta un chasis metálico comercial, carrocería impresa en 3D y un botón que dispara música desde un módulo DFPlayer Mini.
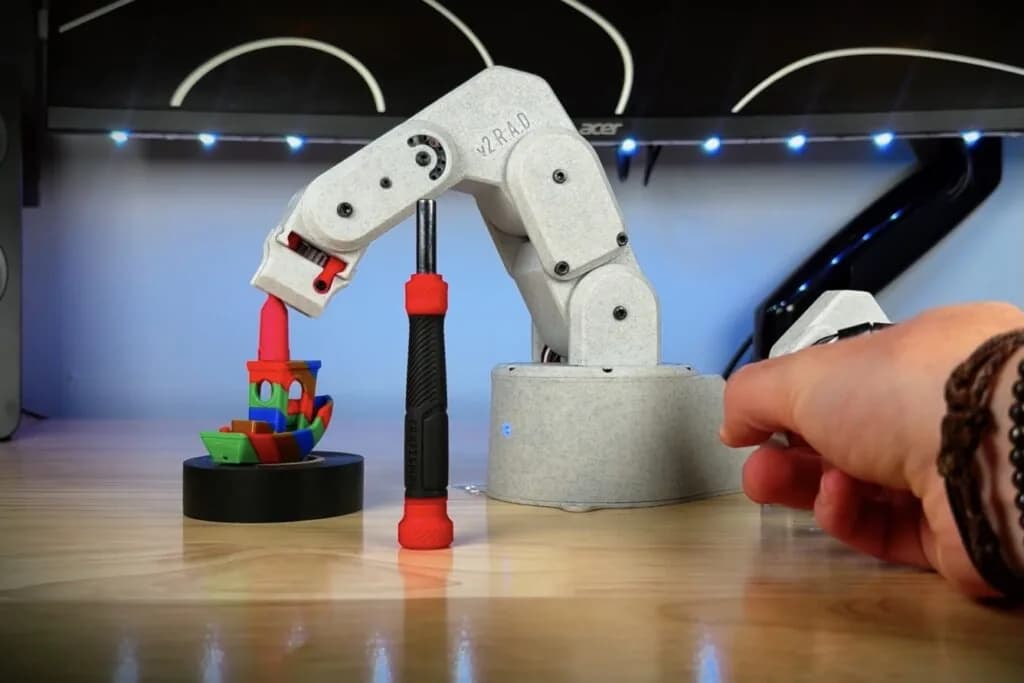
Kelton Serra rediseñó su brazo imprimible en 3D: ahora es más barato de construir, incorpora transmisión por correa en la muñeca y piñón-cremallera en la pinza.
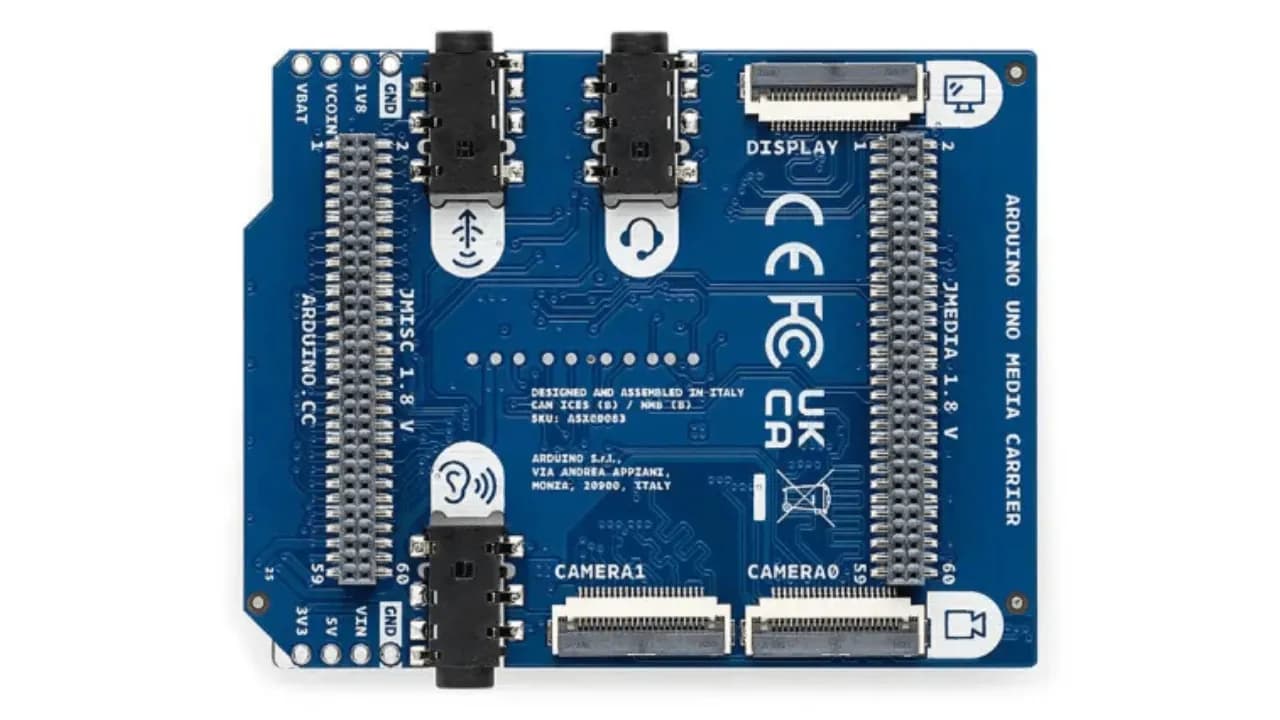
La placa ASX00083 saca a conectores estándar las interfaces que el UNO Q y el VENTUNO Q esconden detrás de sus cabezales JMEDIA y JMISC de 60 pines.
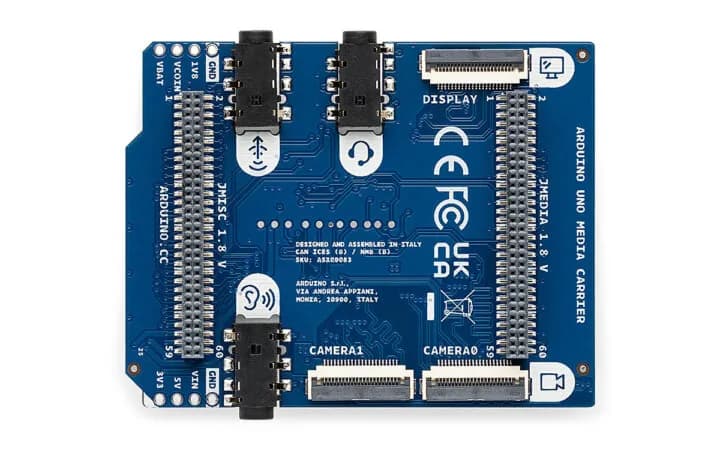
La placa portadora ASX00083 saca los conectores MIPI CSI, MIPI DSI y los jacks de audio de las UNO Q y VENTUNO Q hacia conectores estándar de 22 pines.
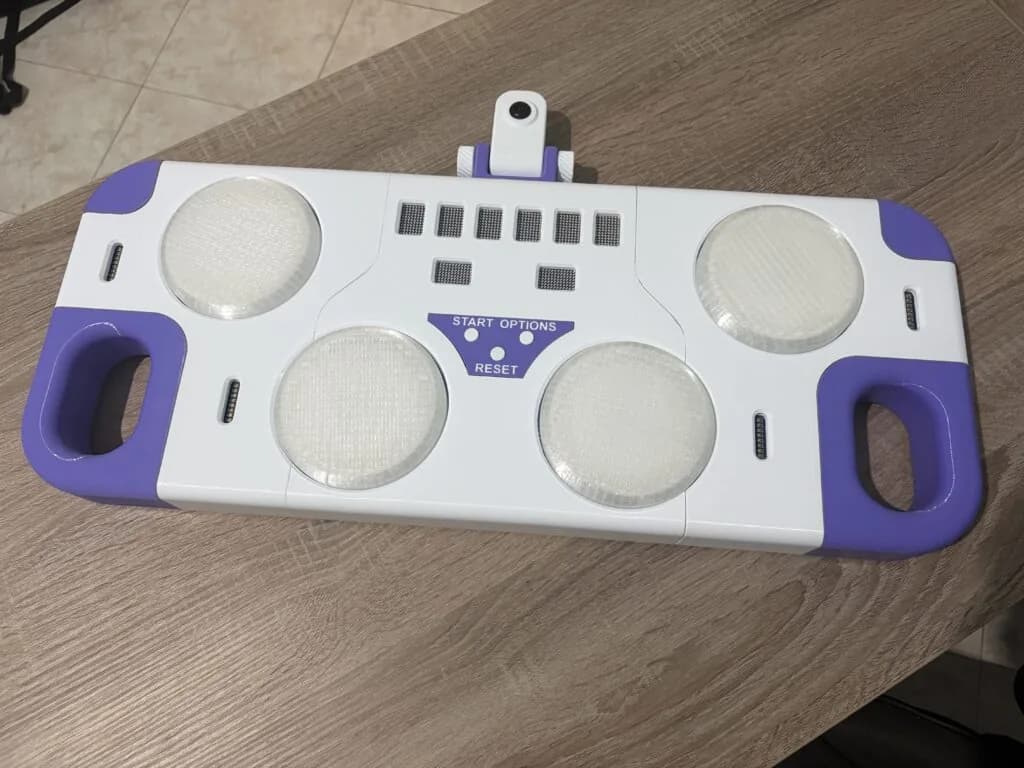
El proyecto de LucaDilo usa una cámara USB para detectar la cara del jugador y arrancar la cuenta regresiva solo, sin que nadie apriete un botón para empezar.
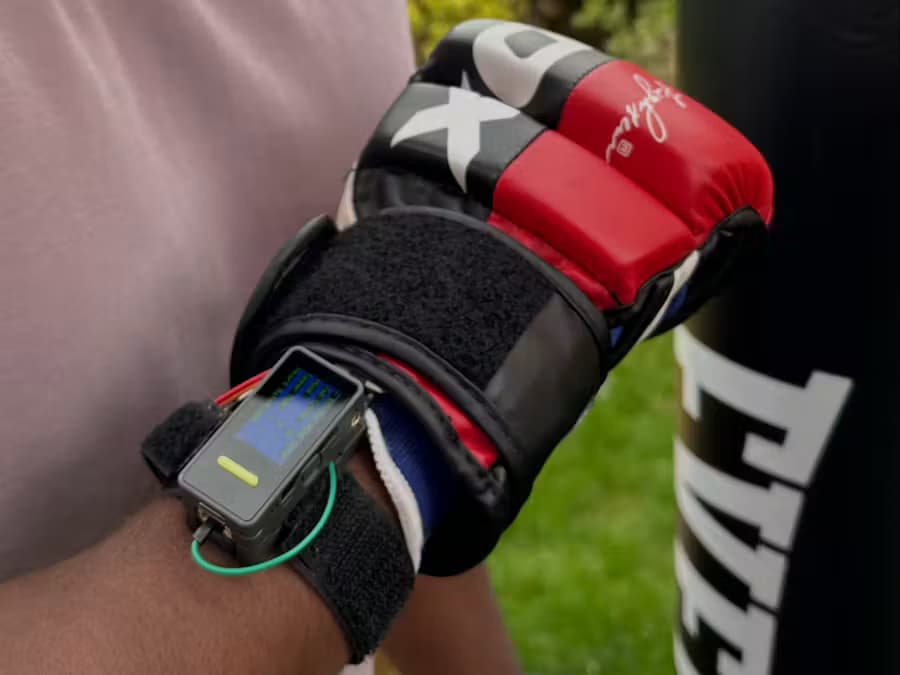
El nuevo desarrollo de Manivannan utiliza sensores biométricos y machine learning para trackear golpes y frecuencia cardíaca en tiempo real mediante el Nesso N1.
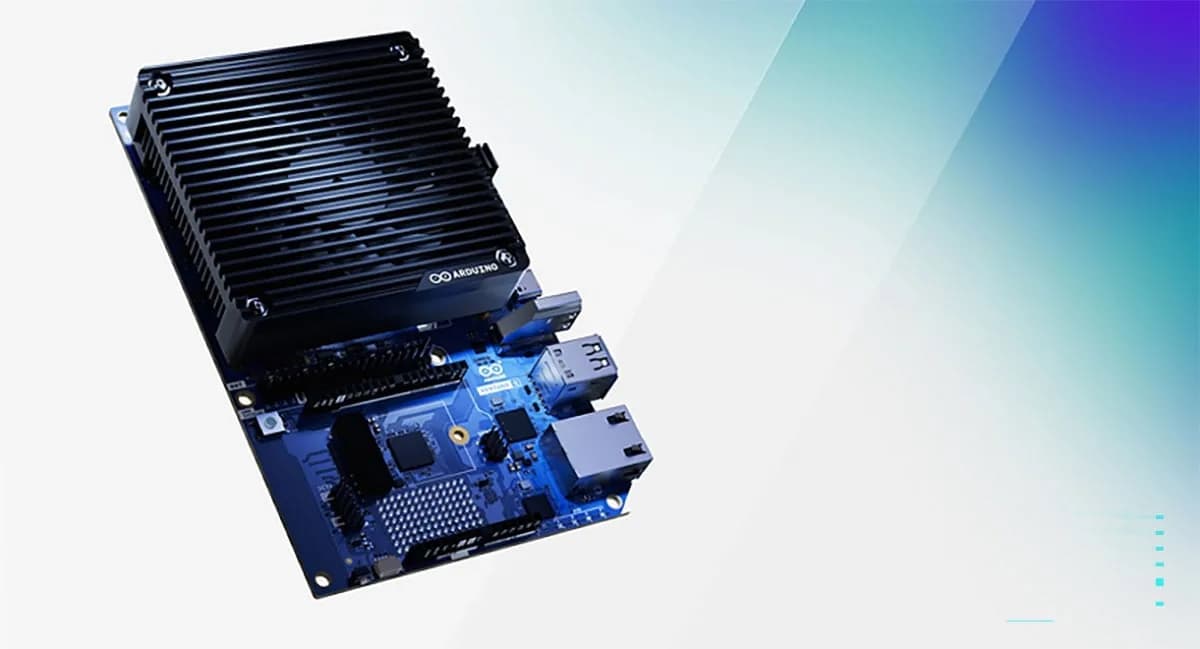
La nueva placa de Arduino, desarrollada junto a Qualcomm, combina un procesador de alto rendimiento con un microcontrolador de tiempo real para proyectos industriales.
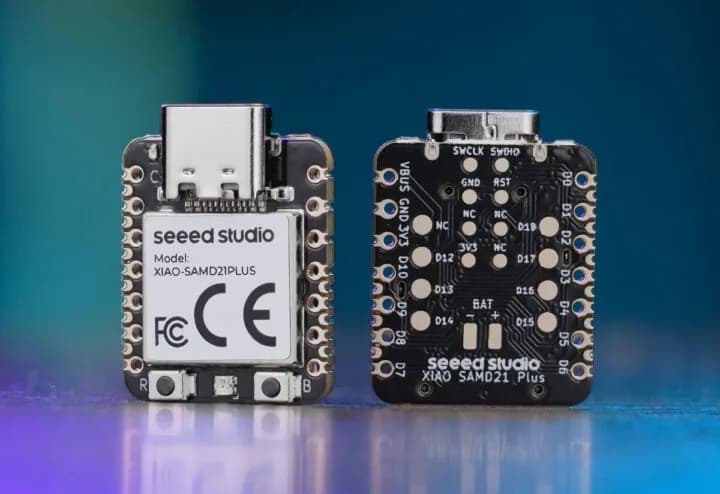
Las nuevas XIAO SAMD21 Plus y XIAO RP2040 Plus mantienen el formato de 23,5 milímetros, agregan pines por castellated holes e integran un PMIC para celdas de litio.
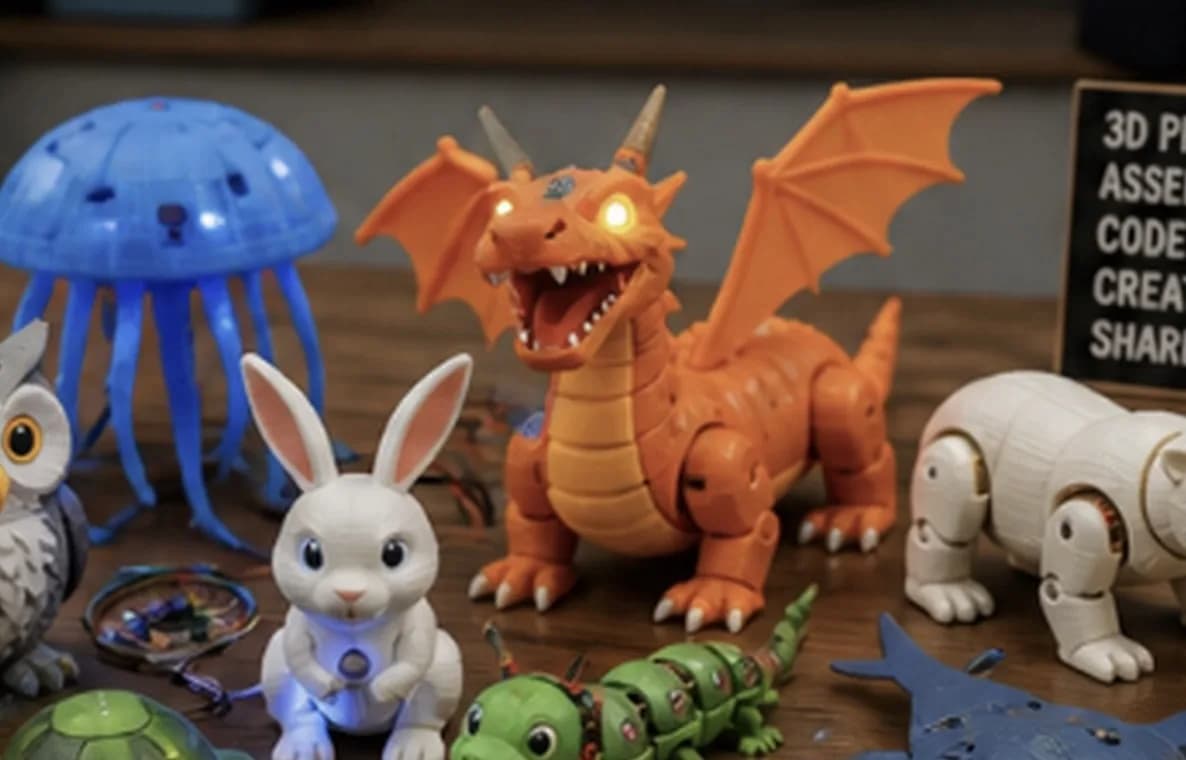
Un grupo de estudiantes de entre 7 y 13 años presenta en la Maker Faire Bay Area más de 20 criaturas robóticas donde los errores de diseño son parte esencial.
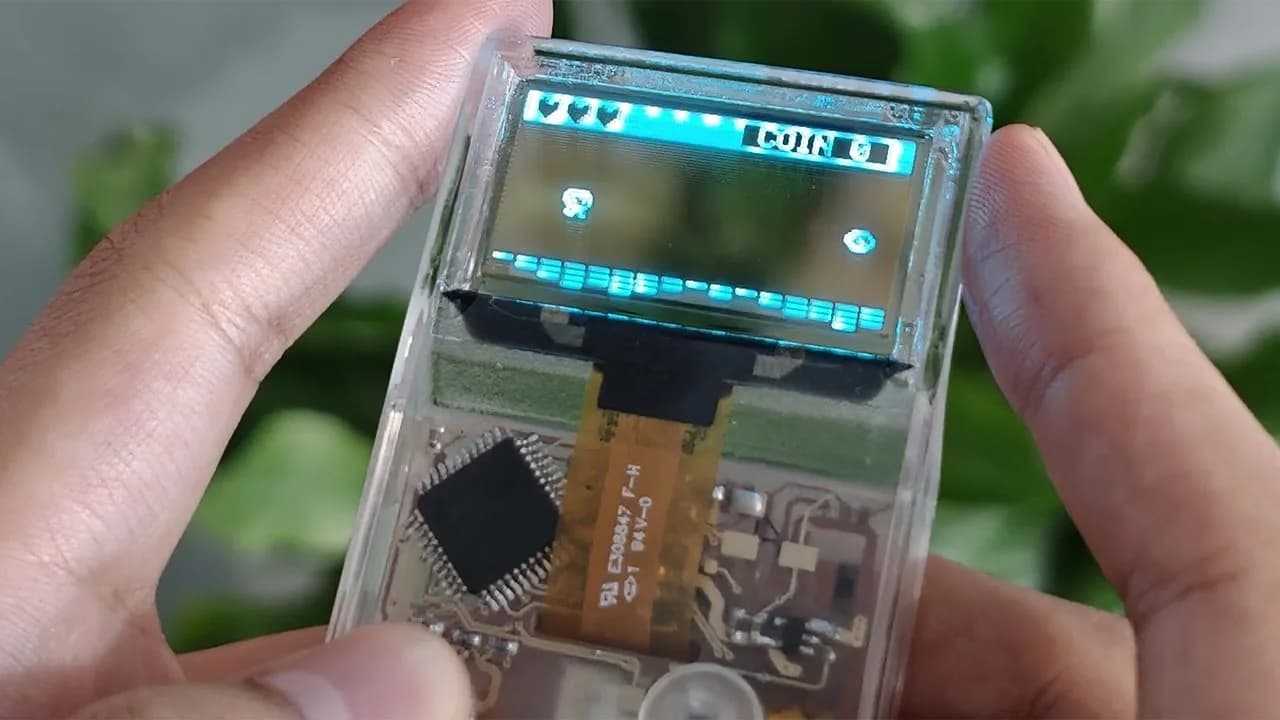
La carcasa, la placa y la pantalla OLED son translúcidas, y por dentro late un ATmega32u4 con 2,5 KB de RAM. Las primeras unidades ya salieron y el proyecto va camino a Kickstarter.
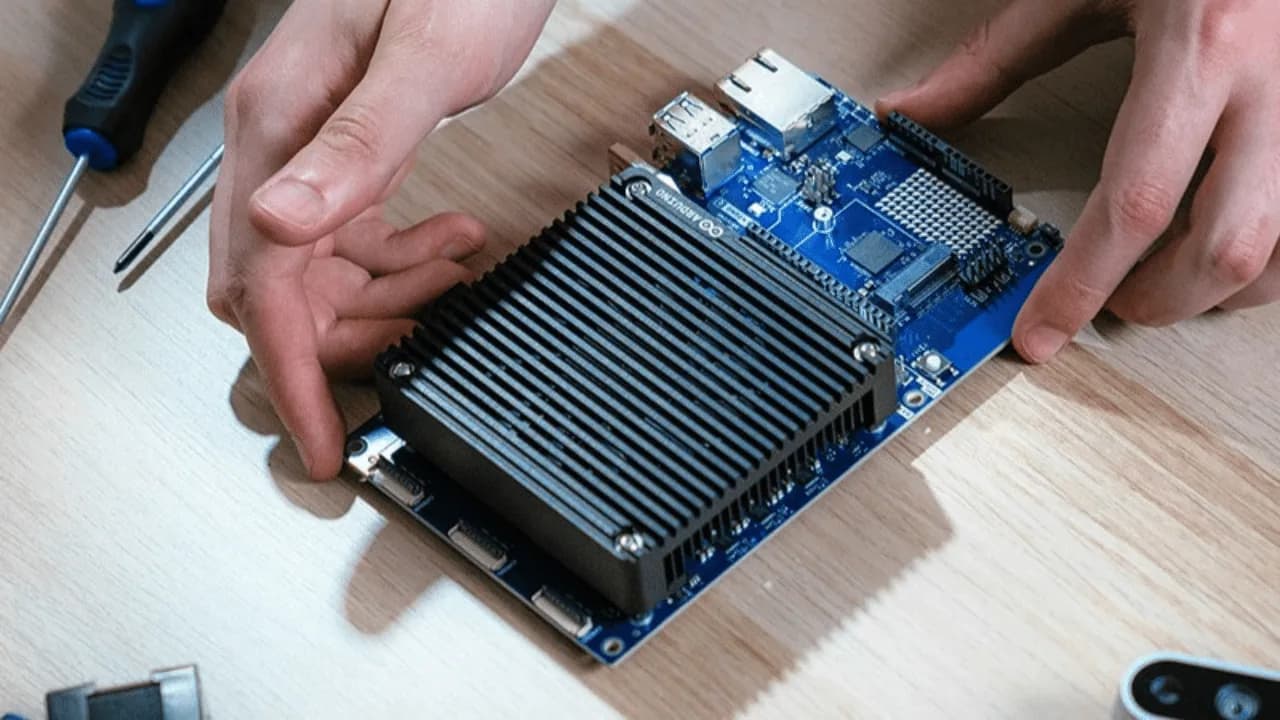
La nueva versión 1.0.0 de Arduino Core sobre Zephyr RTOS trae soporte para 11 placas, incluyendo la nueva VENTUNO Q y capacidades avanzadas de tiempo real.
Otros temas que aparecen junto a #arduino en nuestra cobertura editorial.