
Google abre el código de Intrinsic Core, su plataforma para robots
Intrinsic Core reúne control en tiempo real, planificación de movimiento y de agarre, simulación y drivers compatibles con ROS, y ya está en GitHub.
Robohub
Robots humanoides, brazos colaborativos, cuadrúpedos, drones autónomos y la automatización industrial que se viene. Cubrimos lanzamientos de Boston Dynamics, ABB, Universal Robots, Ghost Robotics y los proyectos open source que están abriendo el campo.
Intrinsic Core reúne control en tiempo real, planificación de movimiento y de agarre, simulación y drivers compatibles con ROS, y ya está en GitHub.
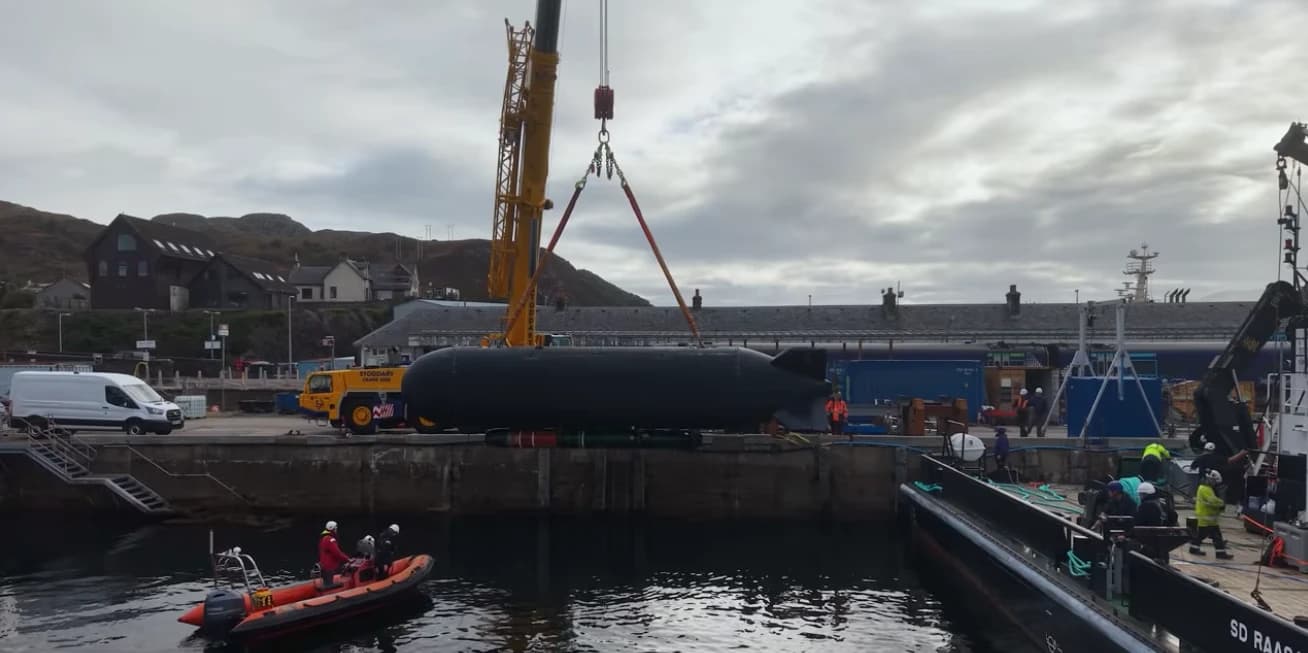
La Marina de Estados Unidos y la Royal Navy probaron en Escocia el lanzamiento desde un vehículo submarino autónomo, dentro del Pilar 2 de AUKUS.
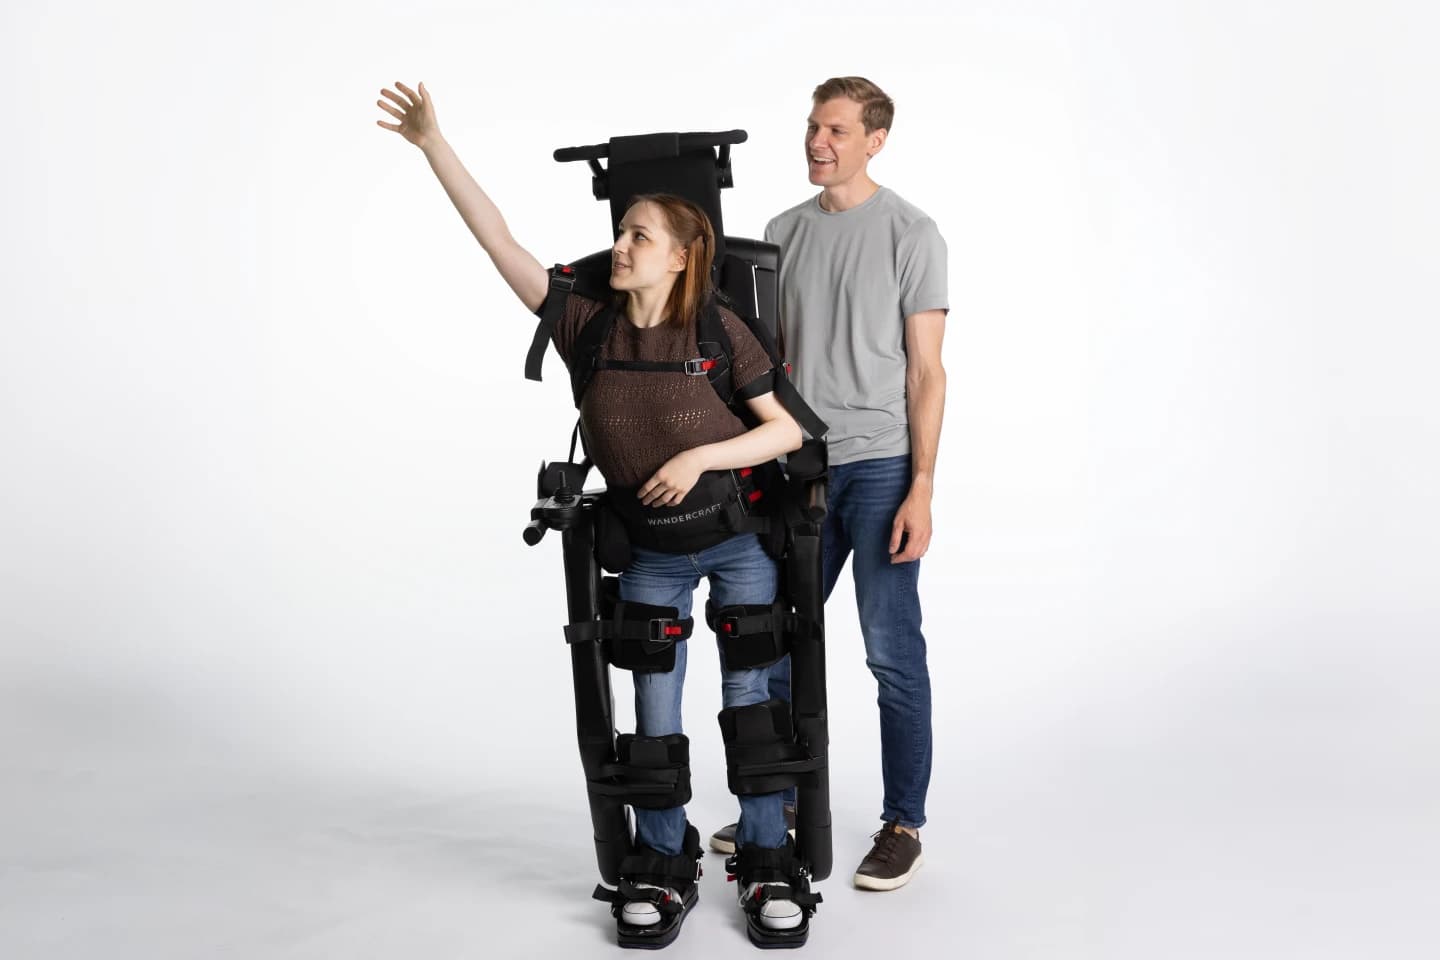
El traje de Wandercraft usa 12 motores y se equilibra solo, para que personas con lesión medular se pongan de pie en casa.
Luwu Dynamics copió la forma y la disposición de articulaciones del Microduck de Pollen Robotics y liberó placa, firmware y piezas imprimibles.
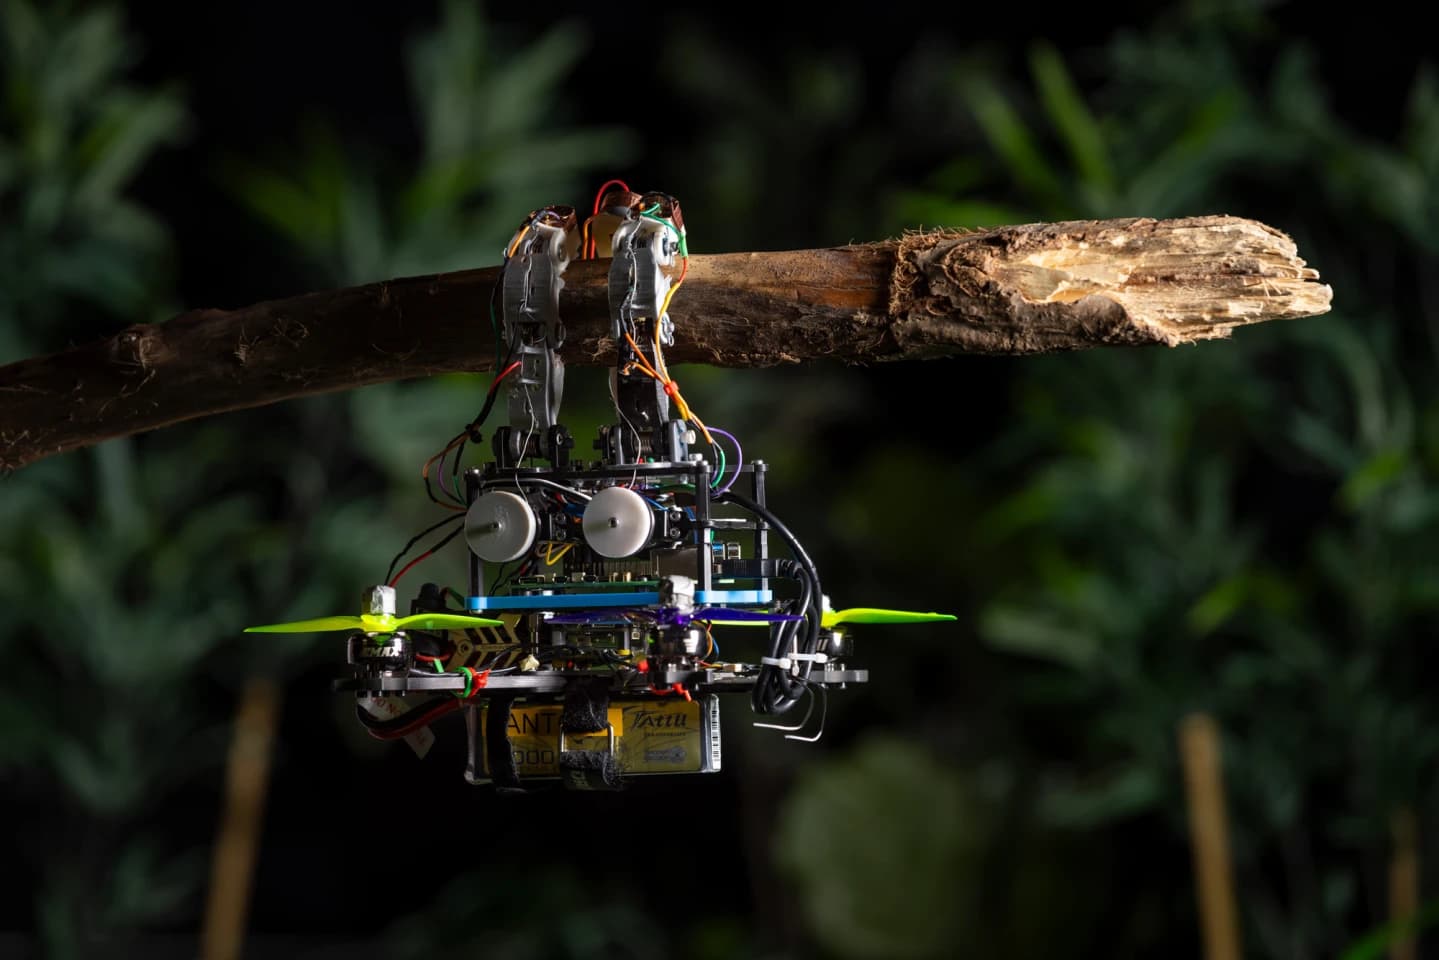
Tres dedos flexibles con nueve sensores táctiles le permiten ubicar la rama por contacto y lograr más de 99% de aterrizajes exitosos.
Un equipo de Stuttgart y Jülich cambió el filtro infrarrojo de una cámara digital común y la calibró para reemplazar equipos de laboratorio.
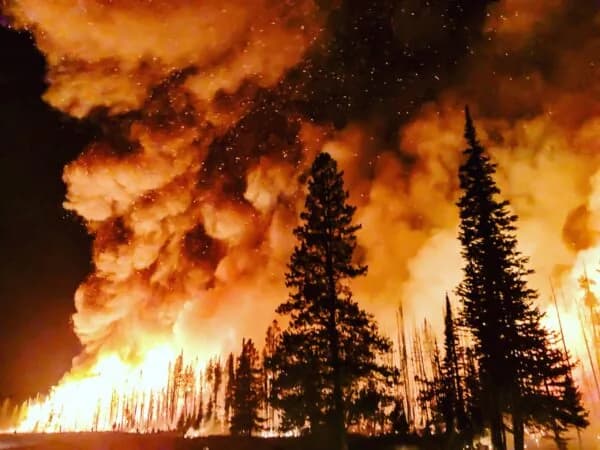
El equipo AURA Foresight, de Australia y Reino Unido, detectó focos en menos de 10 minutos en Alaska uniendo cámaras fijas, IA y drones coordinados.
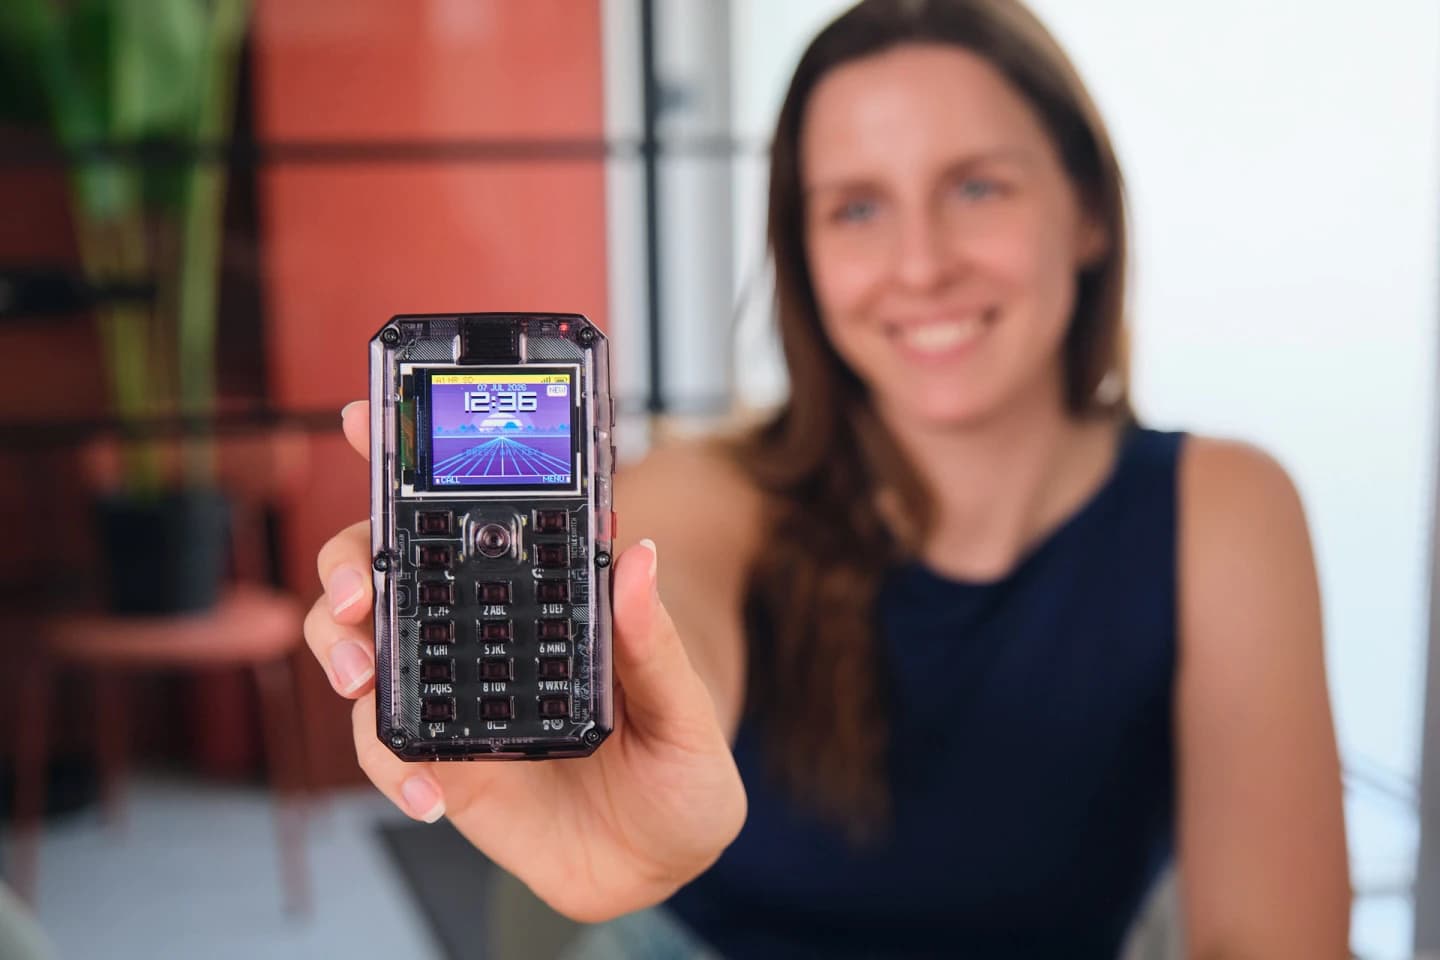
CircuitMess lanzó en Kickstarter un kit para armar y programar un teléfono con teclado físico, desde 129 dólares.
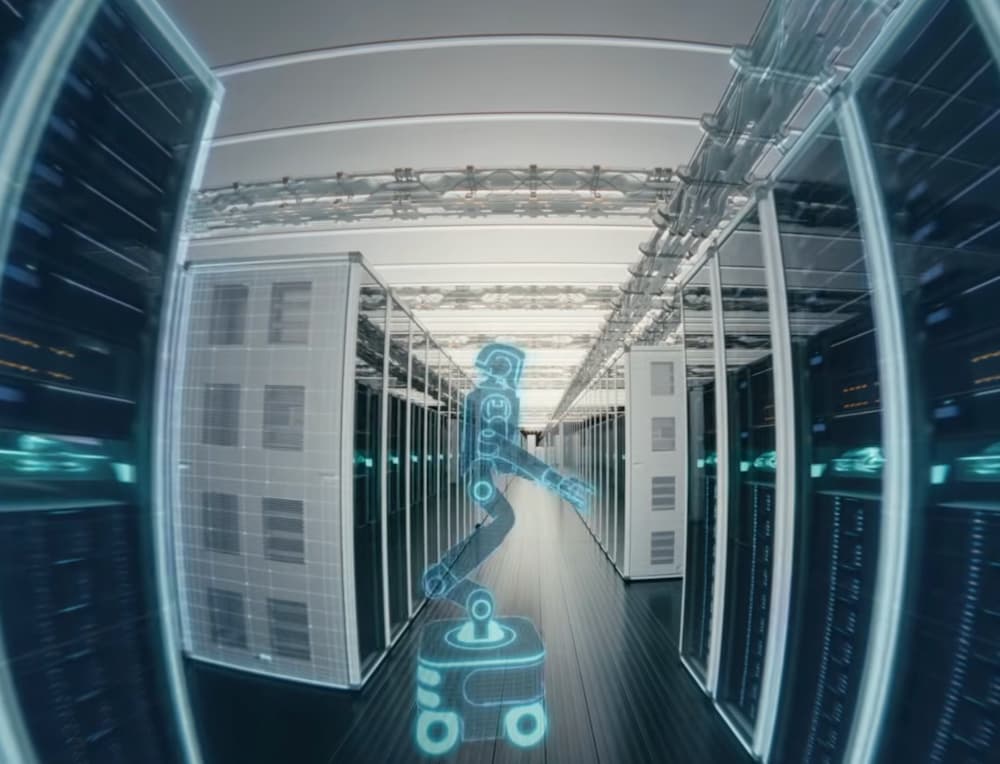
Un render al final del video del Digit 5 mostraba un humanoide sobre ruedas, y el CEO Jonathan Hurst dice que es muy pronto para dar forma o fecha.
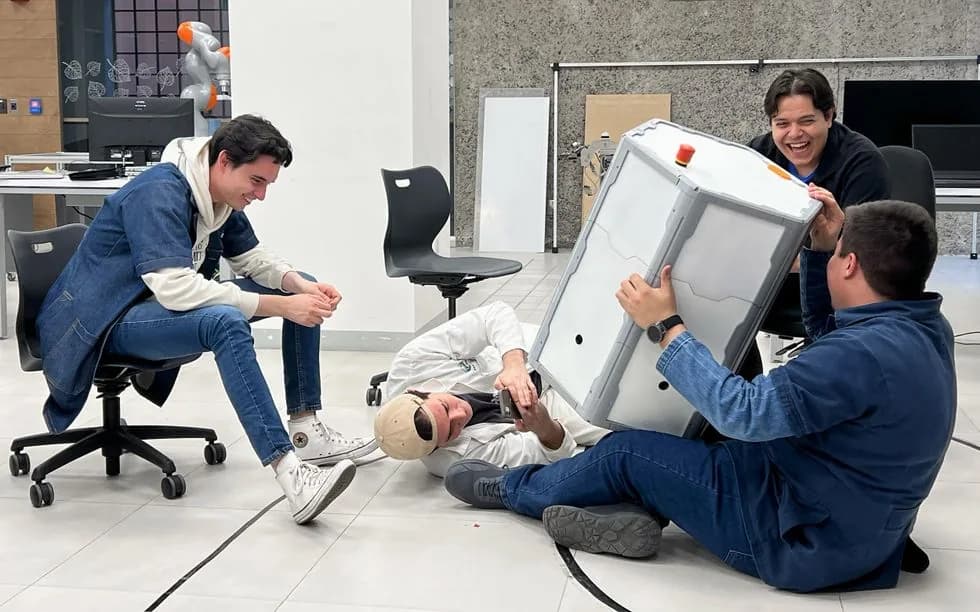
RoboMeshA es un laboratorio móvil que se controla desde el navegador, sin instalar software, y ya se probó en dos preparatorias de Jalisco.
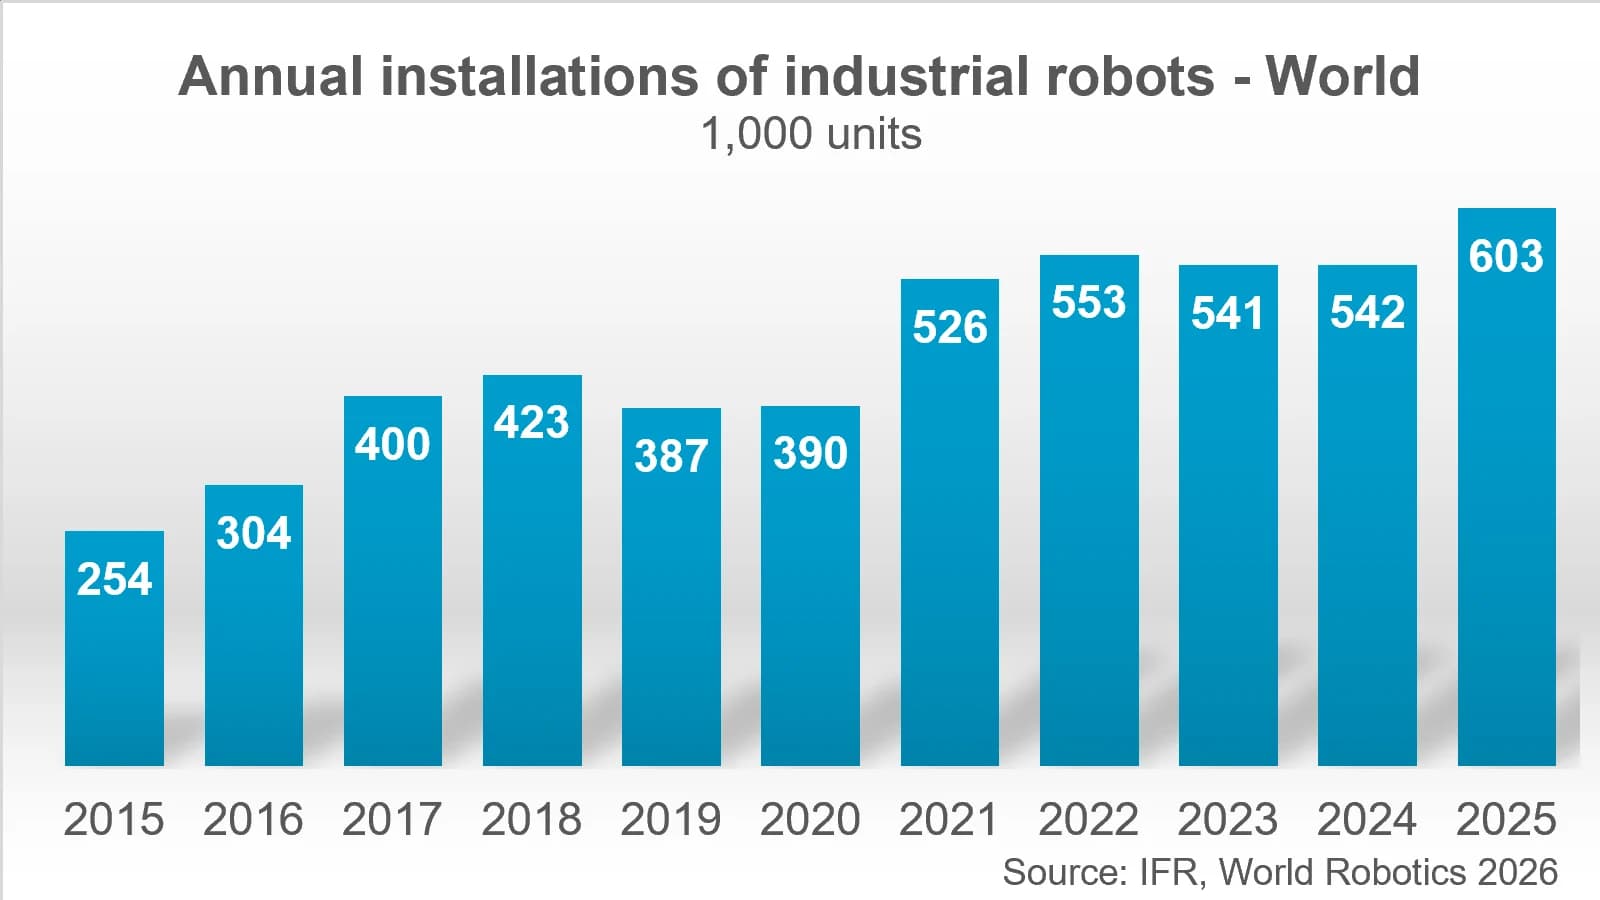
La Federación Internacional de Robótica contó más de 600.000 instalaciones en 2025. China se llevó el 59% y Estados Unidos pasó a Japón.
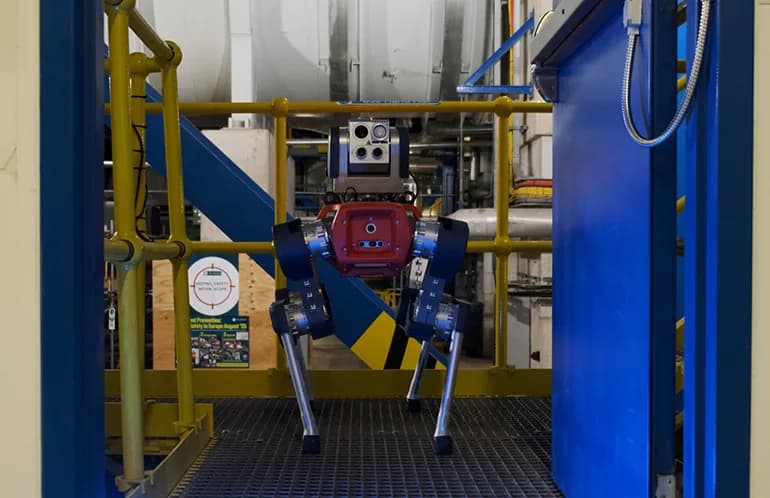
El cuadrúpedo suizo usa operadores de dormakaba y una credencial digital de LEGIC, y GE Vernova lo probó durante semanas en una central eléctrica de Irlanda.
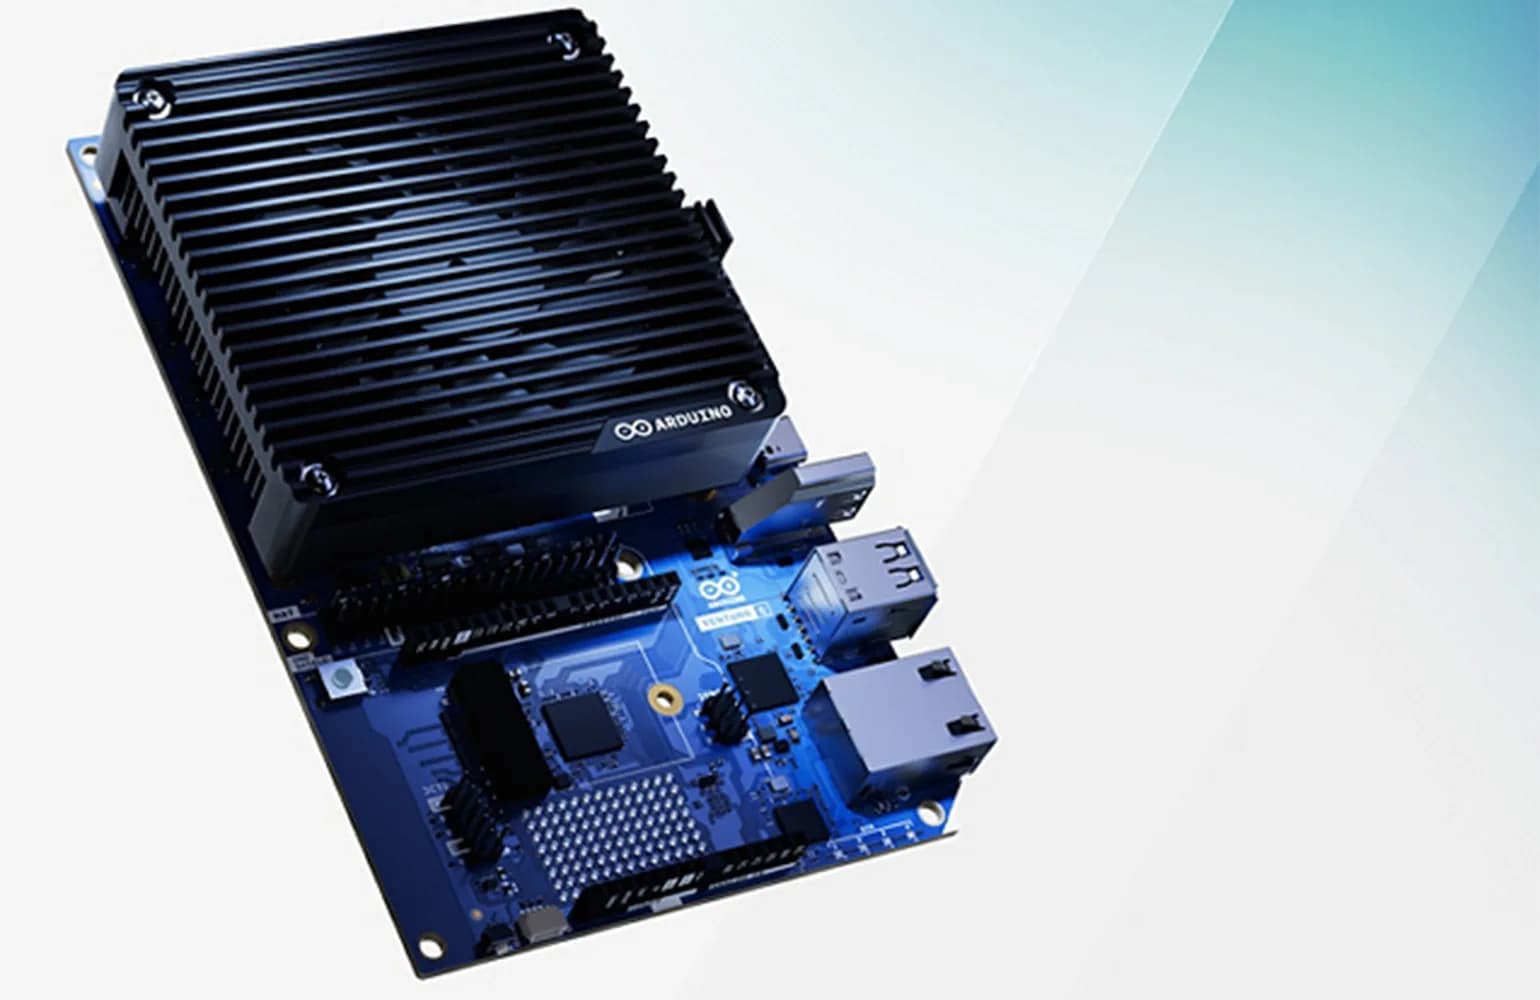
Marcello Majonchi, director de producto de Arduino en Qualcomm, explicó a The Robot Report cómo la placa pasa del prototipo de robot a la producción.
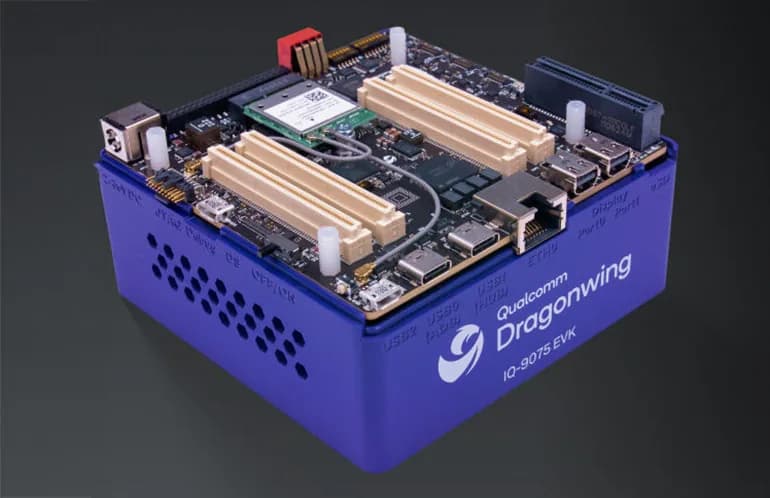
La empresa que mantiene el principal framework de manipulación de ROS pasa a Qualcomm, que promete integrarlo con Dragonwing y con las placas Arduino VENTUNO Q.
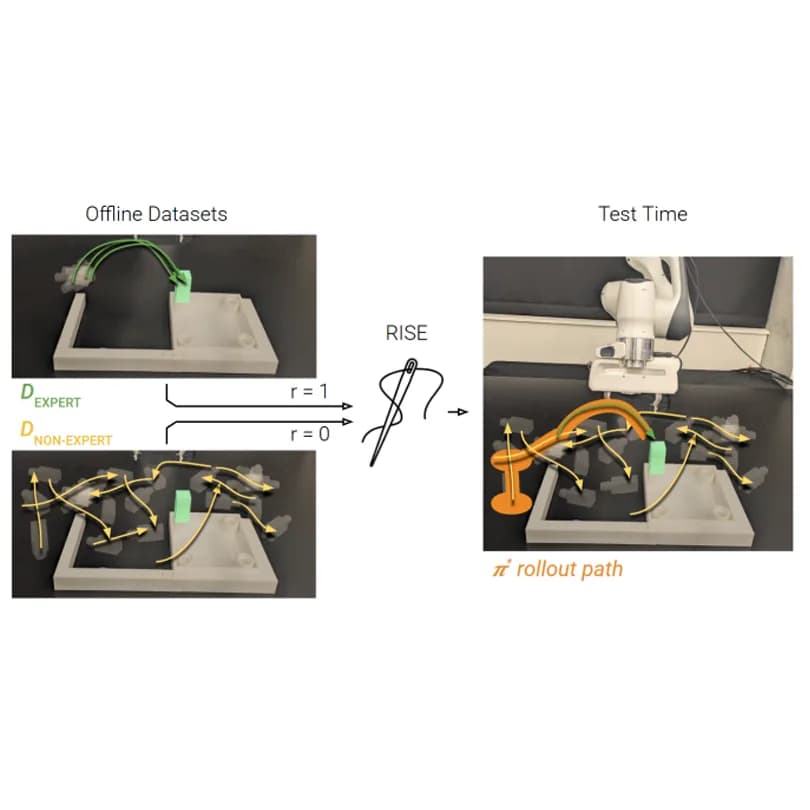
El instituto propone usar aprendizaje por refuerzo fuera de línea para que los datos malos, parciales o de juego libre sirvan igual que los de un operador experto.
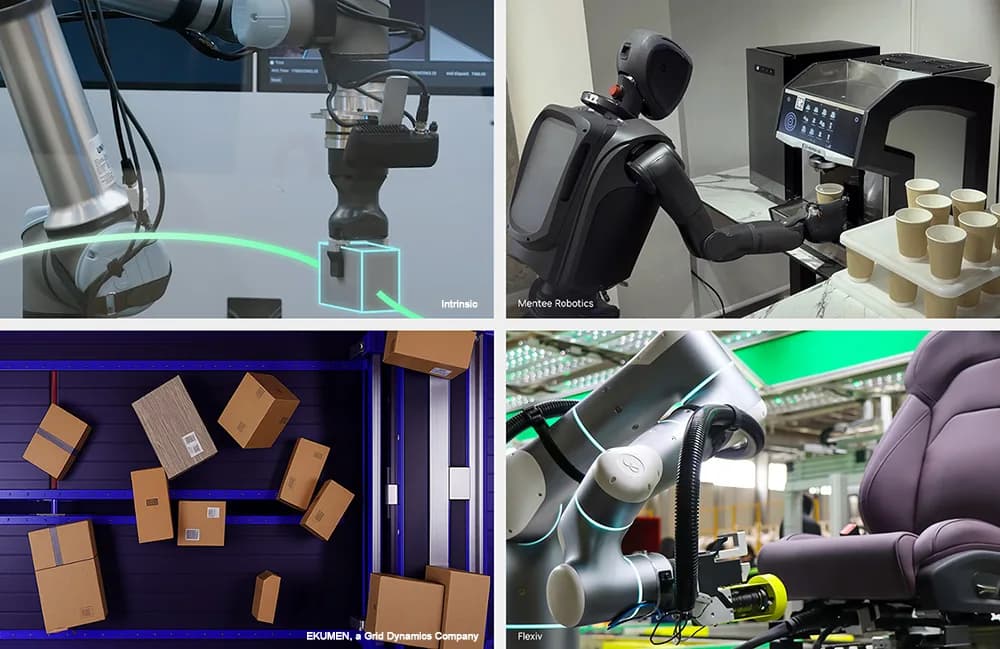
La versión llega con compatibilidad para ROS 2 Lyrical y Ubuntu 24.04, y su modelo FoundationPose sigue la posición de un objeto hasta 5,5 veces más rápido.
La reseña de Hackster midió un tubo de 55 W, área de trabajo de 600 por 300 milímetros y precisión absoluta de 0,1 milímetros sobre 600.
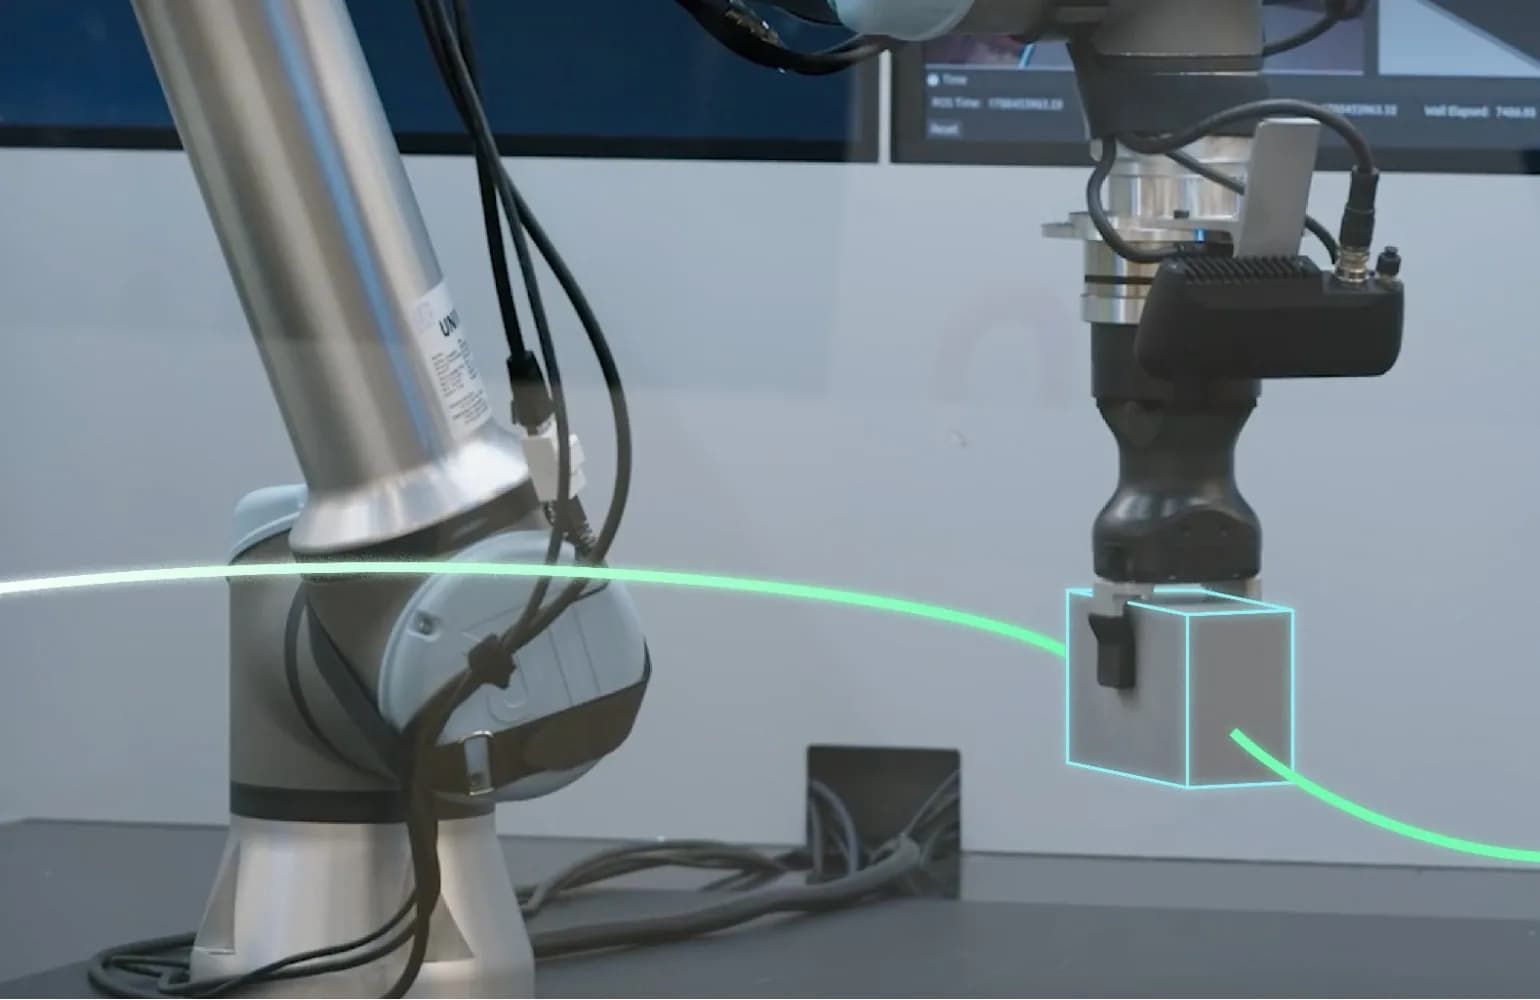
Intrinsic Core sale con licencia Apache 2.0, corre sobre ROS y llega junto a un diseño de referencia para atender máquinas CNC.
El prototipo del Soft Robotics Lab de ETH Zurich usa los mismos cinco dedos para desplazarse y para apretar teclas, sin cable y sin brazo que lo sostenga.
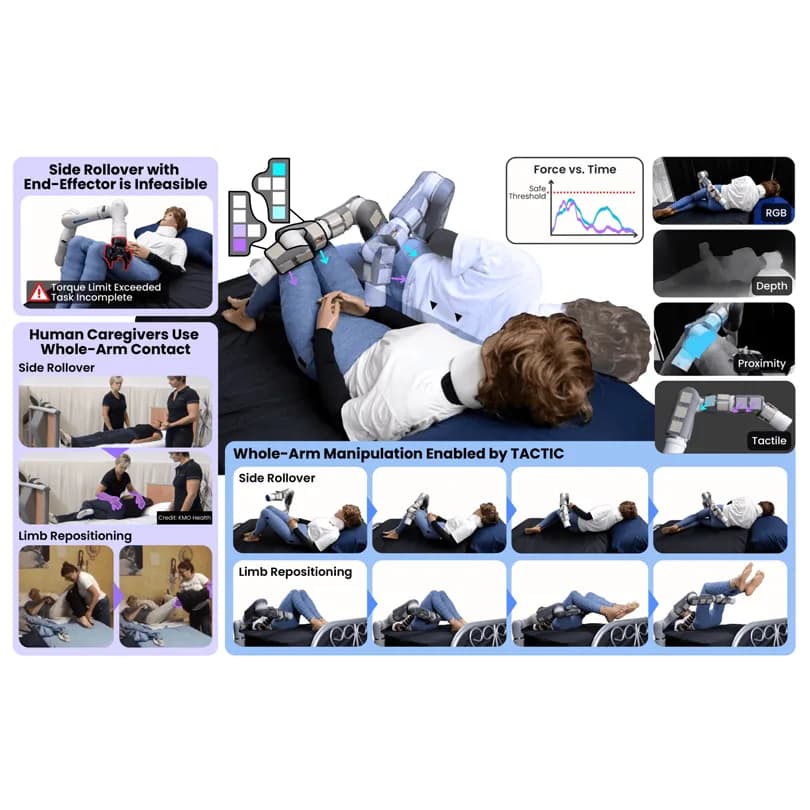
El controlador del Toyota Research Institute combina cámara RGB-D, tacto distribuido y cinemática analítica para anticipar cómo se forman, deslizan y se rompen los contactos.
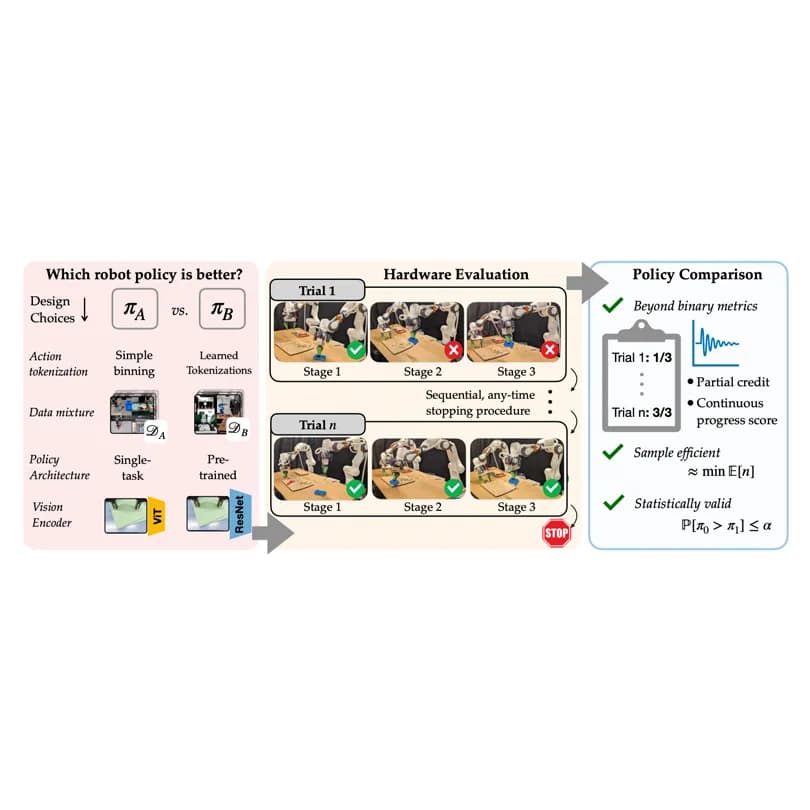
El Toyota Research Institute propone comparar políticas de manipulación con inferencia válida en cualquier momento, y detener el experimento apenas la evidencia alcanza la confianza pedida.
Borna Kovač recortó la placa de un módem MF800, la metió dentro de un teclado para iPhone y le adaptó el controlador de una pantalla Sharp monocroma.
La organización Rhizomatica liberó como código abierto una radio digital que usa la ionosfera como espejo y transmite fotos, correos y notas de voz con 20 watts.
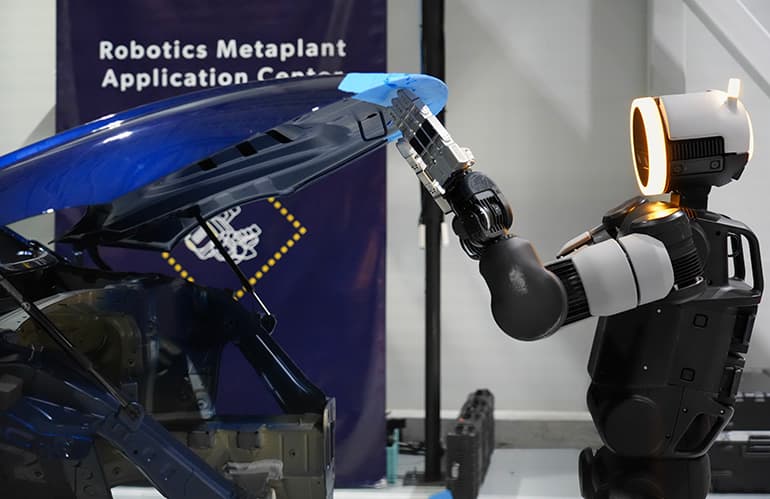
El nuevo centro de Georgia toma piezas, plantillas y estaciones de trabajo reales de la línea de autos, les suma robots Atlas y operadores, y produce datos para entrenar conductas.