ETH Zúrich hace saltar y nadar robots con músculo vivo de laboratorio
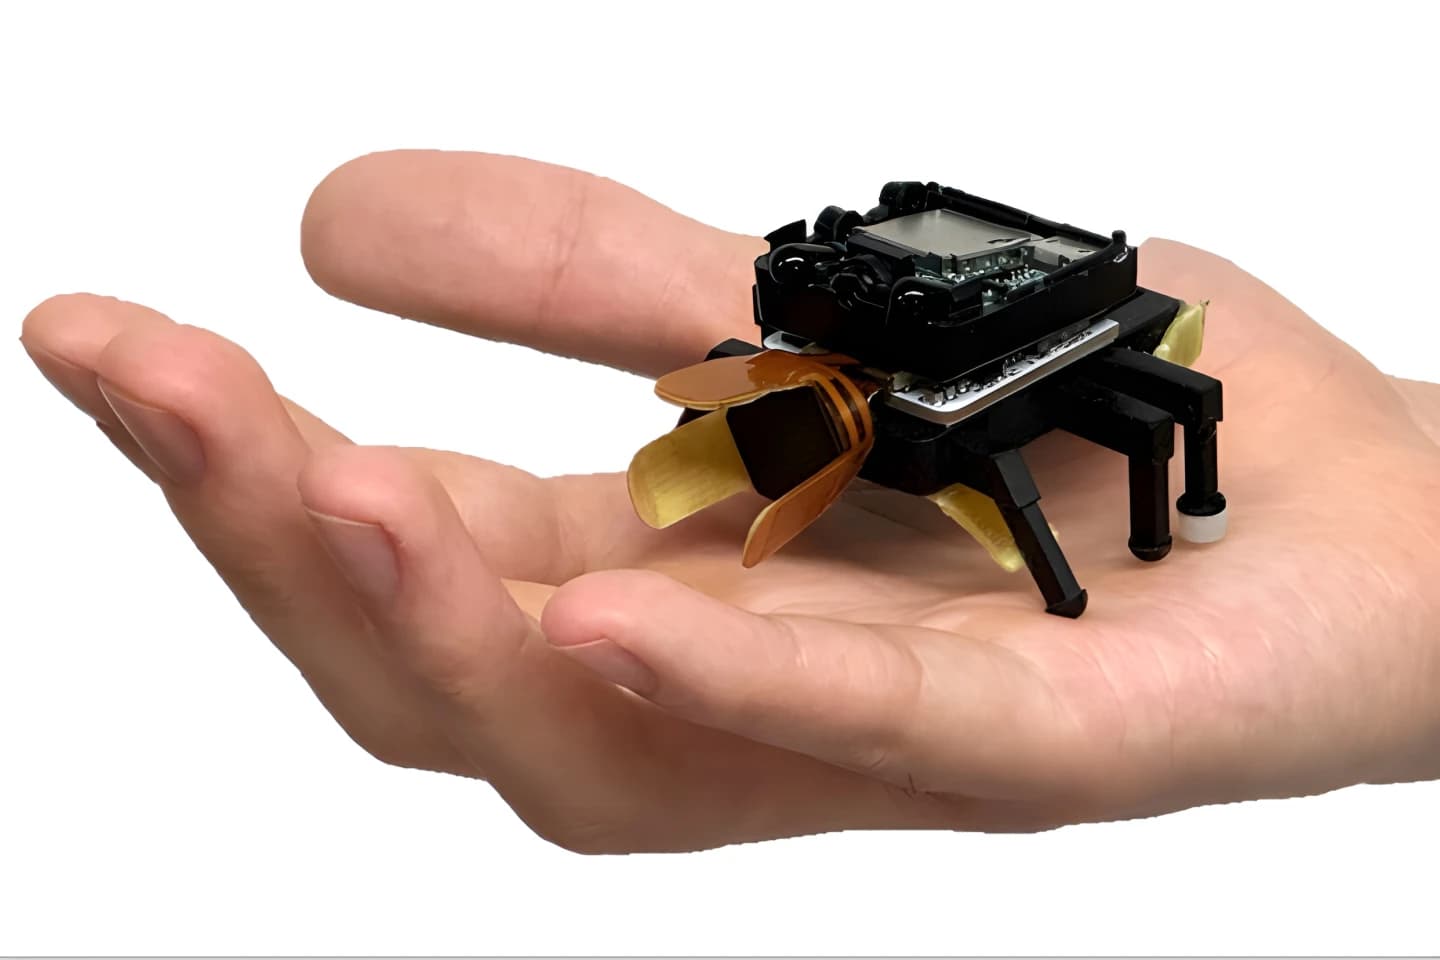
Sus bioactuadores de 1,5 centímetros combinan músculo esquelético de ratón con un andamio de hidrogel diseñado en simulación, y se mueven hasta once veces más que los anteriores.
Robots humanoides, brazos colaborativos, cuadrúpedos, drones autónomos y la automatización industrial que se viene. Cubrimos lanzamientos de Boston Dynamics, ABB, Universal Robots, Ghost Robotics y los proyectos open source que están abriendo el campo.

Sus bioactuadores de 1,5 centímetros combinan músculo esquelético de ratón con un andamio de hidrogel diseñado en simulación, y se mueven hasta once veces más que los anteriores.

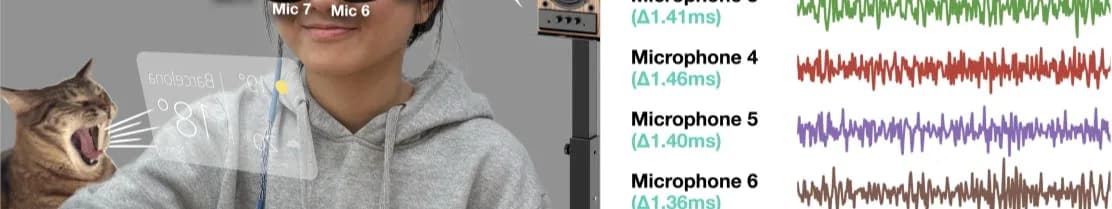
Investigadores de Carnegie Mellon usan los micrófonos de un visor XR y su seguimiento de manos para escuchar toques, deslizamientos y botones pasivos.

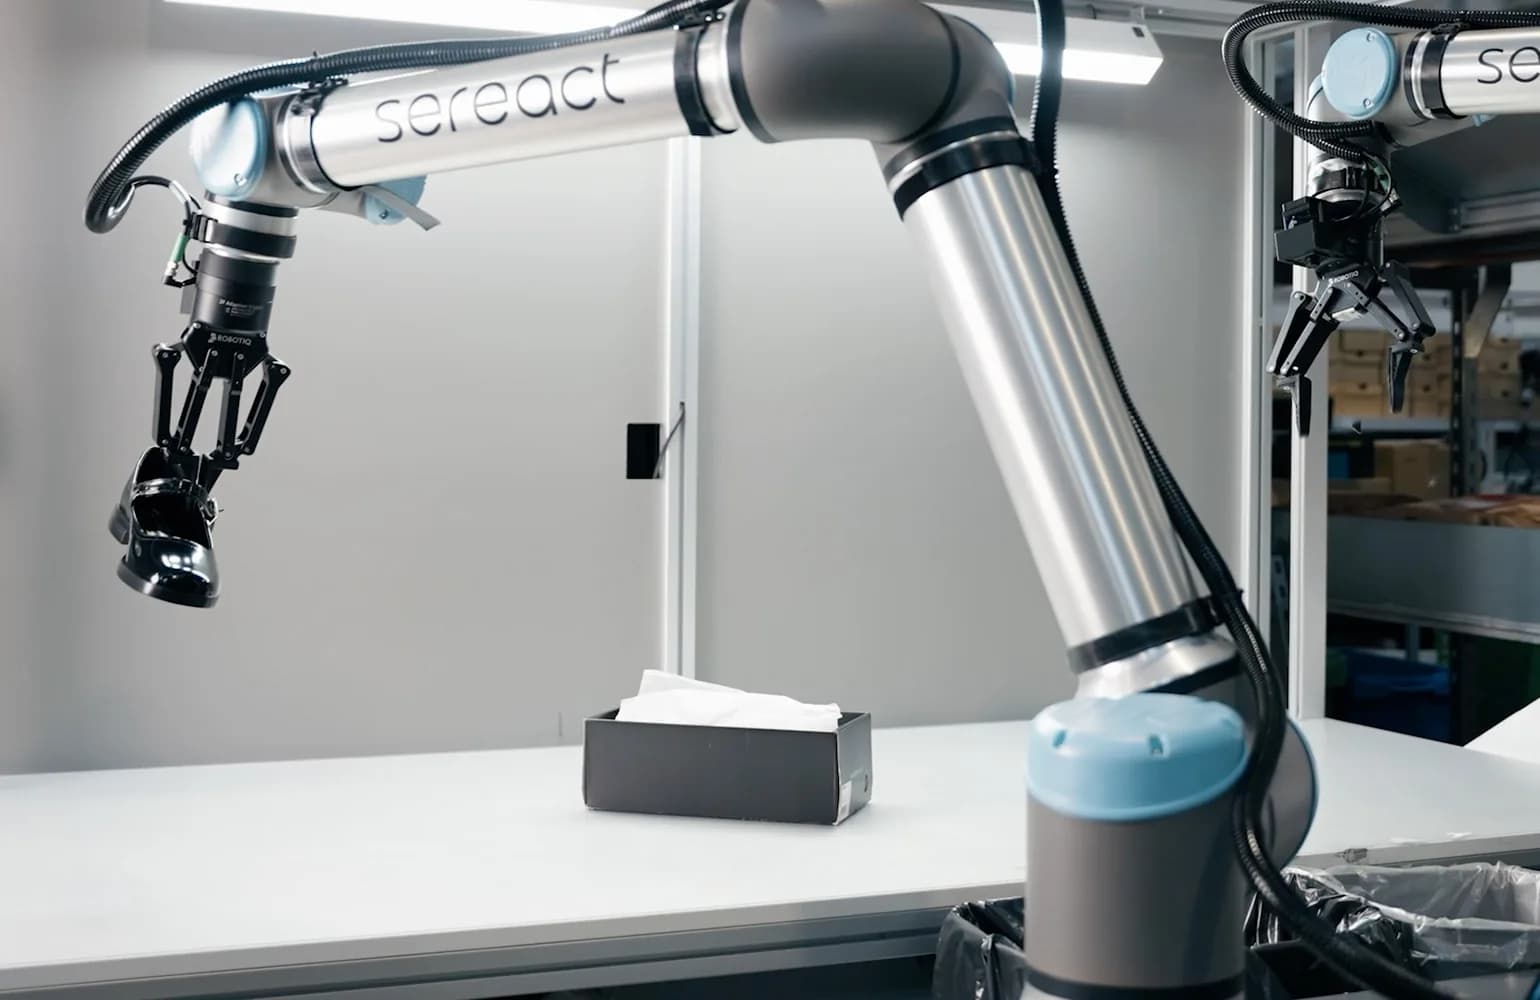
Ya hay cientos de robots UR de dos brazos instalados en Europa, entre ellos los que procesan devoluciones de Zalando en Alemania y Polonia.

Sus músculos artificiales impresos en 3D se contraen 45% al calentarse a 110 °C, y una cámara le devuelve al operador lo que ve en tiempo real.

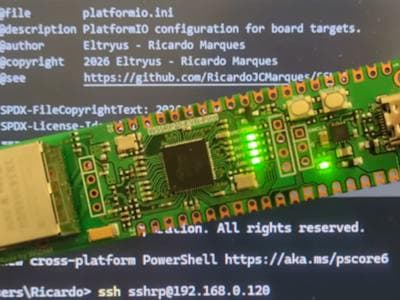
El kit de 59 dólares usa el nuevo ESP32-S31, trae pantalla AMOLED de 2,16 pulgadas y deja que un agente escriba, cargue y pruebe el firmware.

La nueva versión del IDE para el UNO Q y el VENTUNO Q suma paquetes de distribución, estimación de pose y sensores del teléfono por WebSocket.

Jim Bruges carga desde un SSD solo los expertos que necesita cada token. Funciona, aunque GLM-5.3 tardó siete minutos en nombrar tres planetas.

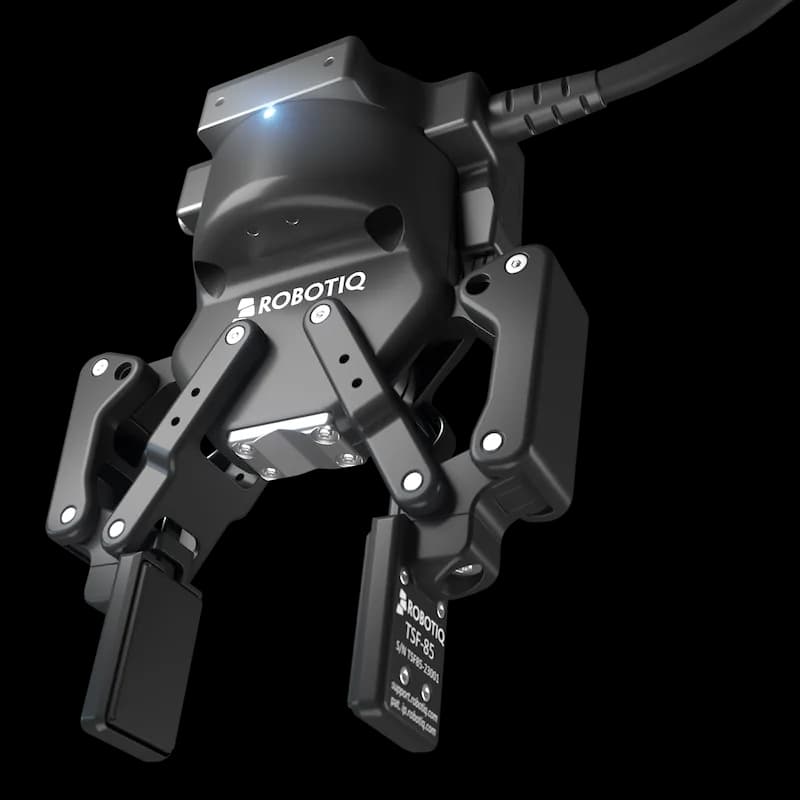
La pinza mide presión, vibración, fuerza y corriente sincronizadas al milisegundo, y corre en la muñeca la detección de deslizamiento y la calidad del agarre.

Su modelo Dream-1 aprende del video de personas y controla brazos de entre 2.000 y 10.000 dólares sin datos previos de cada máquina.

La startup de Cambridge entrena en simulación con aprendizaje por refuerzo y dice que sus robots toman unos 1.500 objetos por hora fuera de su entrenamiento.

El accesorio se cambia en menos de un minuto, mejora hasta 23% la adhesión entre capas de los Prusament técnicos y llega con tres filamentos nuevos de PPS y PPA.

El maker recubrió con platino una placa dentro de una cámara de vacío con argón y la encendió con el mismo principio de descarga gaseosa de los tubos Nixie.

Sebastian Molano lo diseñó como tesis de magíster en Alemania, con 10 servos Dynamixel, una Teensy 4.1 y un gemelo digital para realidad virtual.

Un buje impreso en 3D cambia el paso de las palas con cada aceleración del motor, y eso basta para inclinar y dirigir la aeronave.

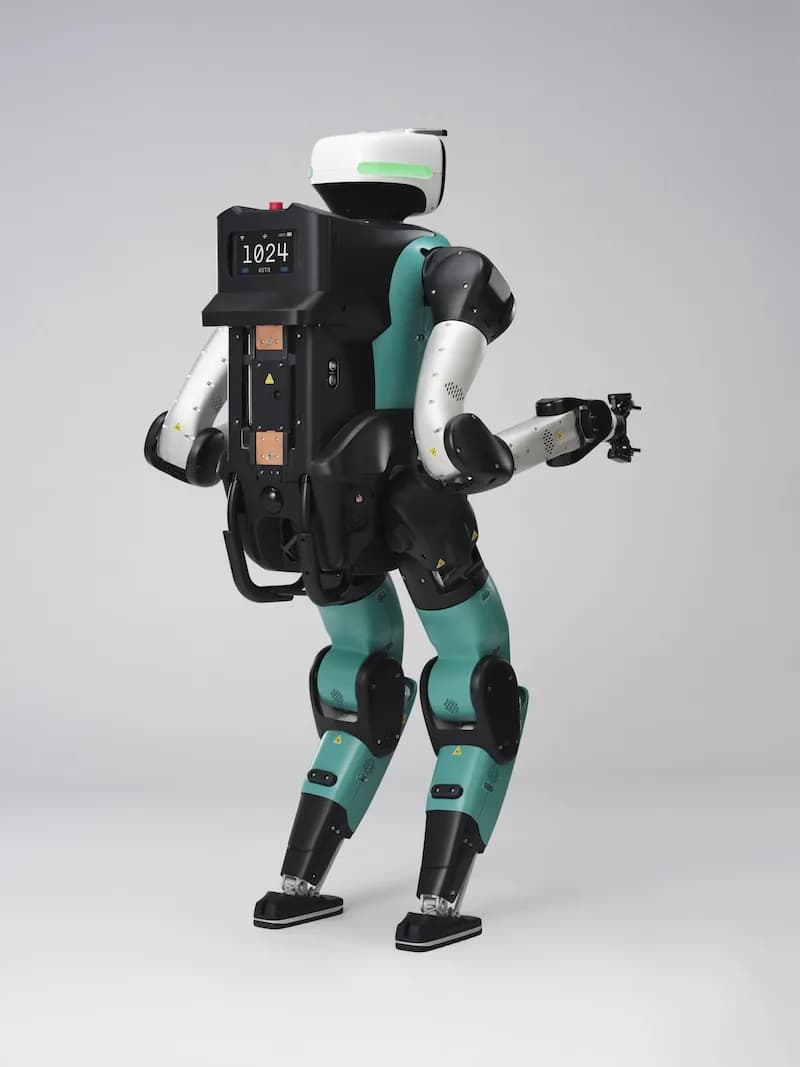
El humanoide recarga en 9 minutos y opera 90, una proporción de 10 a 1 que reemplaza el 2 a 1 del Digit 4.

La planta de 5.000 metros cuadrados pondrá flotas del robot Gene.01 a trabajar sin pausa y correrá gemelos digitales sobre racks Helios de AMD desde fines de 2027.

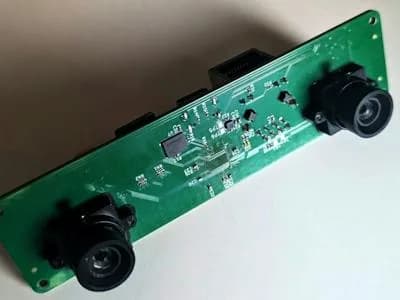
Ryan Walker, de Rootkit Labs, la armó con un Rockchip RV1103 y dos cámaras OV9281, y evalúa una tanda de 10 unidades a 110 dólares.

El proyecto abierto C5VRX-5 usa la radio WiFi del XIAO ESP32-C5 para demodular video analógico y lo saca en PAL o NTSC sin un receptor dedicado.

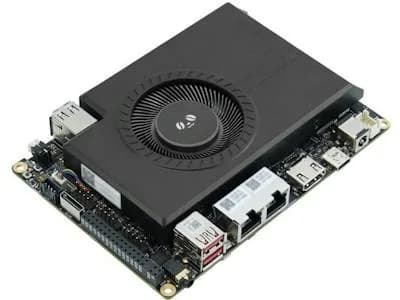
La sucesora del servidor de placa única de LattePanda suma un chip Panther Lake, dos puertos de 10 GbE y un RP2350 para control en tiempo real. Preventa a 2.599 dólares.

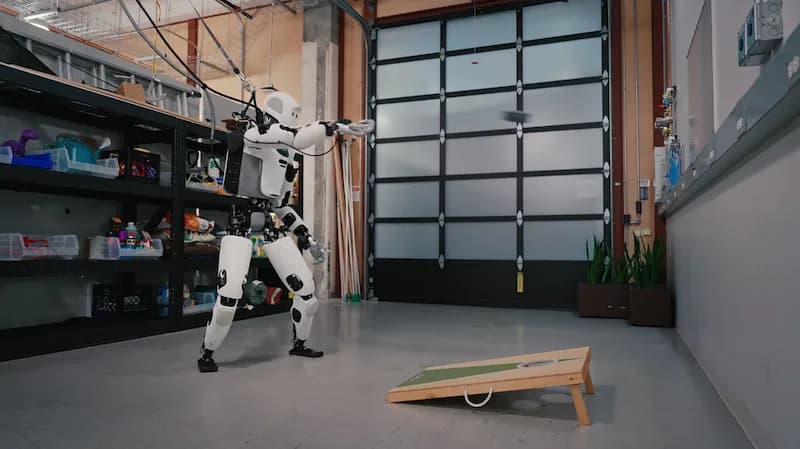
Google DeepMind convirtió un video de una persona jugando en una simulación y luego pasó ese comportamiento al robot de Apptronik, que acertó siete tiros seguidos.

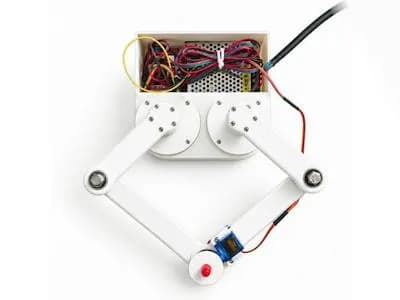
Simone Carriero financia en Kickstarter un brazo paralelo de cinco barras controlado con Arduino, con archivos desde 25 euros.

El firmware corre en un RP2040 con controlador Ethernet W5500 y permite encender y apagar el LED de la placa desde cualquier computador de la red local.

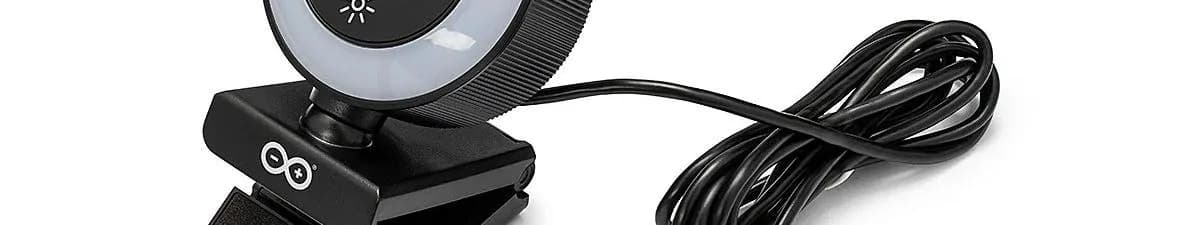
Usa un sensor Sony IMX376 con autofoco y funciona sin drivers adicionales en la UNO Q y la VENTUNO Q, con modelos de visión listos en App Lab.

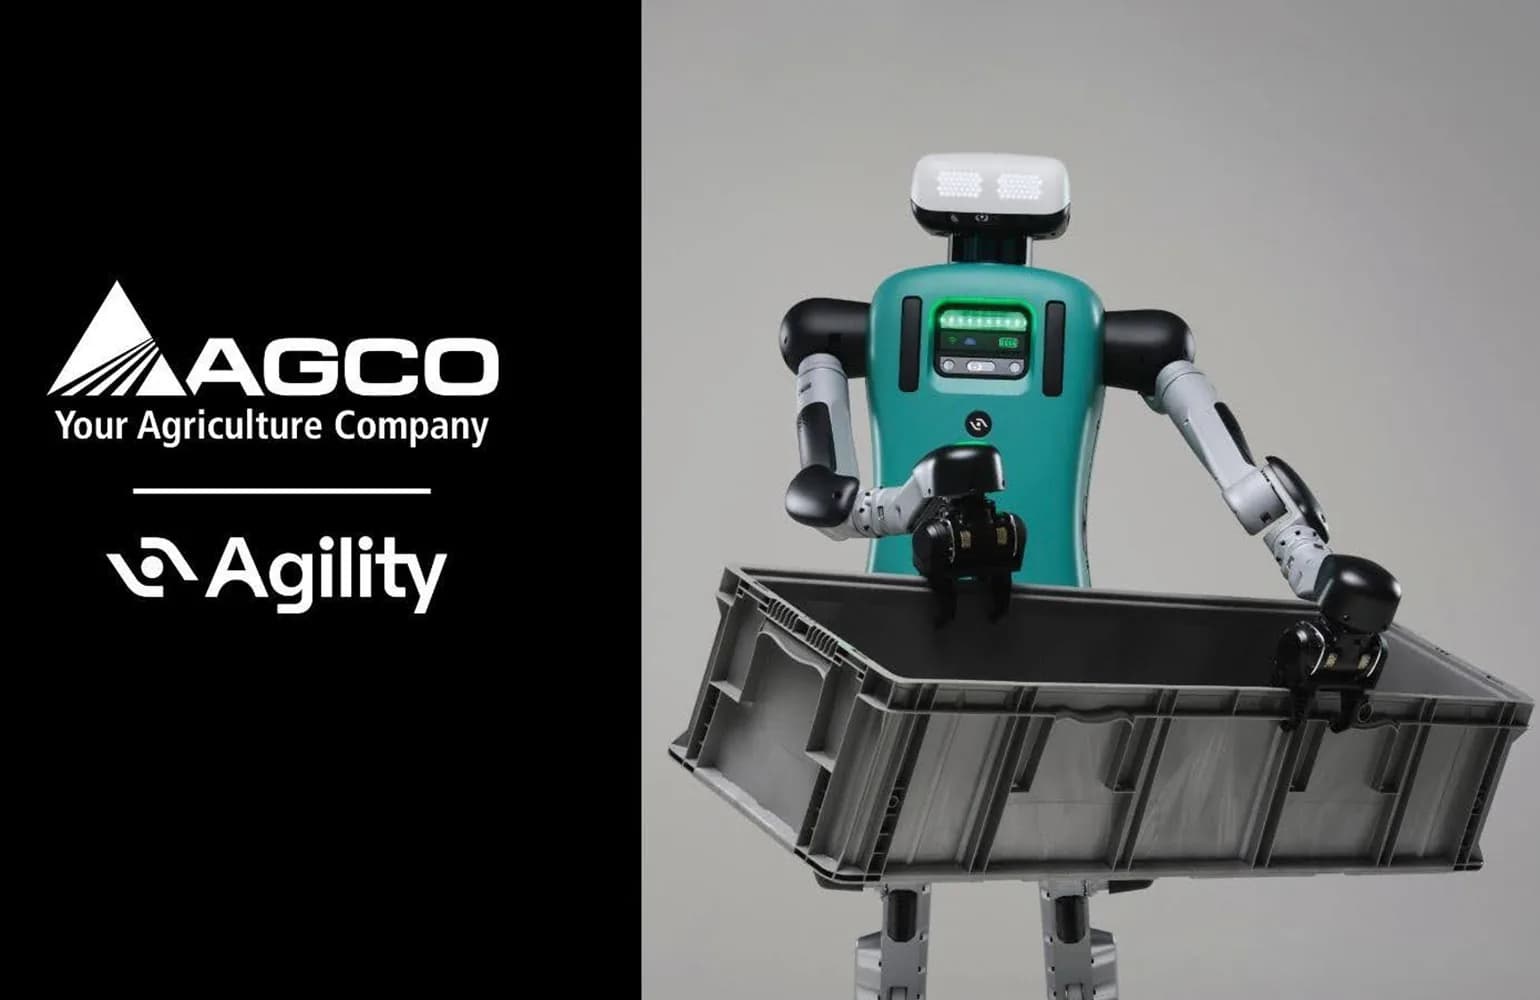
El piloto parte en 2027 en la planta de Hesston, donde el robot clasificará piezas y ubicará contenedores en la línea de producción.